VI. Dynamique


Cinématique : MRU et MRUA
 Vidéos Clipedia :
Le mouvement : position et déplacement //
Le mouvement : fonction et graphe // Le mouvement rectiligne uniforme : introduction // Le mouvement rectiligne uniforme : généralisation
Mouvement rectiligne uniforme (MRU) :
La vitesse v est la distance xt - x0 parcourue durant le temps t :
v = ( xt - x0 ) / t ⇔
xt = x0 + v * t ⇔
NB : v est la "pente" de la droite x(t)
xt - x0 = v * t ⇒
xt - x0 est la surface verte en dessous de la droite vt = v0
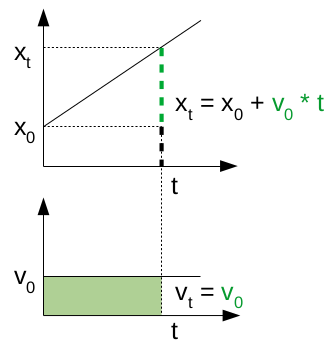
Lecture du graphique. La valeur de la longueur xt - x0 hachurée en vert (exprimée en m) est égale à la valeur de la surface verte, c-à-d au produit de sa hauteur v0 (en m/s) et de sa longueur t (en sec.), de sorte que son unité est bien m/s*s=m.
Vidéos Clipedia :
Le Mouvement Rectiligne Uniformément Accéléré : introduction // Le Mouvement Rectiligne Uniformément Accéléré : généralisation
Mouvement rectiligne uniforme accéléré (MRUA) :
L'accélération a est la vitesse vt - v0 acquise durant le temps t :
a = ( vt - v0 ) / t ⇔
⇒ l'accélération exprime la progressivité dans la modification d'un mouvement.
vt = v0 + a * t ⇒ par (224) :
( xt - x0 ) / t = v0 + a * t ⇔
xt - x0 = v0 * t + [ ( v0 + a * t - v0 ) * t ] / 2 ⇔
NB : [ ( v0 + a * t - v0 ) * t ] / 2 est la moitié du rectangle au-dessus du rectangle vert
xt - x0 = v0 * t + a * t2 / 2 ⇔
xt = x0 + v0 * t + a * t2 / 2
⇔
xt = x0 + ( v0 + vt ) / 2 * t
NB : ( v0 + vt ) / 2 est une mesure moyenne de la vitesse.
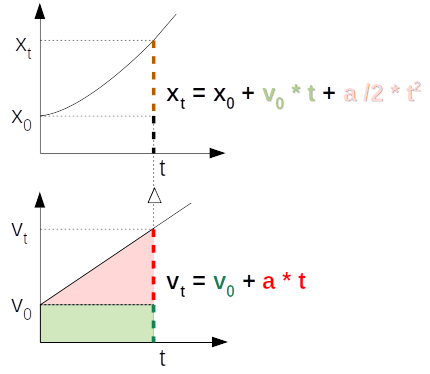
Lecture du graphique. La surface triangulaire rouge c'est bien la moitié de la surface rectangulaire base * hauteur = t * ( a * t )) ⇒ elle vaut donc bien 1/2 * a t2. On obtient alors la valeur de xt en ajoutant à celle de x0 la valeur de la surface totale en-dessous de la droite vt ⇔ la distance parcourue xt - x0 (ligne hachurée en brun) est égale à la valeur de cette surface.
Dans la section consacrée au calcul intégral nous avons calculé qu'effectivement :
xt - x0 = ∫ 0 t v(t') * dt' = v0 * t + a/2 * t2 (cf. /algebre#exemples-integrales).
Le graphique ci-dessous détaille la composition de la distance x(t). La composante 1/2 * a * t2 s'ajoute à la composante v0 * t, qui est mesurée à partir de x0.
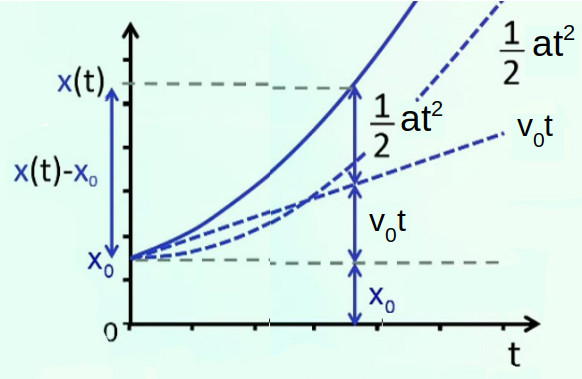
Les passages de la vidéo "Le Mouvement Rectiligne Uniformément Accéléré : généralisation" consacrés à l'interprétation de ces résultats en termes de référentiels me paraissent confus. Heureusement ces passages n'ajoutent rien de formel aux équations ci-dessus. Je ne mentionnerai donc ici que leur conclusion en termes de contributions des deux référentiels :
| v(t) = | v0 | + | a * t | (225) |
| x(t) = | x0 + v0 * t | + | 1/2 * a * t2 | (226) |
| Contrib. : | MRU | + | MRUA |
... dont l'avant dernier graphique donne l'interprétation géométrique.
N.d.A. Et que l'on peut définir de façon composite par :
| vitesse du MRU | vitesse du MRUA |
| distance du MRU | distance du MRUA |
NB : à partir des équations du MRUA on retrouve celles du MRU en posant a=0.
Cette analyse cinématique fait abstraction des masses qui caractérisent les corps, ainsi que les éventuelles forces qu'ils peuvent subir ou exercer en relation avec d'autres corps (on parle alors de cinétique). Cela est l'objet des sections suivantes.
Force et mouvement
2. Inertie
3. Force
4. Mouvement balistique
Relativité
Le principe de relativité affirme l'équivalence entre MRU et repos : ils constituent tous les deux un référentiel inertiel c-à-d tel que la vitesse est constante en direction et en norme (NB : une vitesse nulle n'est qu'un cas particulier de vitesse constante).
Pour comprendre ce principe a priori peu intuitif, commençons par étudier de plus près la notion de mouvement. Un mouvement est un changement de position d'un corps au cours du temps ⇒ par v = ( xt - x0 ) / t (224) le mouvement est dont intrinsèquement lié à la notion de vitesse (N.d.A. : on pourrait même définir le mouvement par sa vitesse). Par conséquent, poser la question de ce qui cause le mouvement, c'est poser la question de ce qui provoque un changement de vitesse. On pourrait donc penser que la vitesse d'un mobile serait proportionnelle à la force qui lui est appliquée : v ∝ F ?
En fait lorsque je lance une pierre, la force que j'exerce sur elle n'opère plus sur la pierre après qu'elle a quitté ma main. Et si la pierre finit par s'arrêter c'est à cause des forces de frottement. On peut expérimenter cela dans l'espace (qui est vide, donc sans frottements) : si on lance un objet, il suit sans fin la même direction, et à vitesse constante. Sa direction et vitesse ne seront modifiées que par l'action de forces extérieures.
Dès le 17° siècle Galilée avait déjà observé, avec son expérience d'un bille dévalant un plan incliné suivi d'un plan horizontal, que le trajet total de la bille augmentait d'autant plus qu'on lissait la surface de la bille et des plans, c-à-d qu'on réduisait les forces de frottement (et cela avec la même force initiale qui est la force d'attraction terrestre, la bille étant simplement lâchée au sommet du plan incliné).
Dans cette situation "immuable sauf forces extérieures" on dit que le corps est "inerte" ou encore "au repos". Mais cela signifie-t-il qu'il est immobile ? Réponse : cela est relatif ! Pour le comprendre imaginons un train en MRU, et ne subissant aucune force de frottement ⇒ la seule force qu'il subit est la force de pesanteur. Une balle lâchée dans ce train en mouvement tombe à la verticale devant l'expérimentateur ⇔ dans un train ou dans son salon, le lâcheur de balle observe le même phénomène. On en conclut que mouvement (rectiligne et uniforme) et repos sont relatifs, c-à-d que l'on peut considérer aussi bien que c'est le train qui est en mouvement et la Terre (le salon) qui est au repos, ... ou bien que c'est au contraire le train qui est au repos et la Terre en mouvement. Nous avons d'ailleurs tous expérimenté ce phénomène : assis dans le train dans une gare nous pensons qu'il démarre enfin, puis découvrons qu'en réalité c'est le train d'à côté qui démarre (dans l'autre sens). Et si je laisse tomber un objet dans le train en mouvement, il tombe de la même manière que si je faisais la même expérience au buffet de la gare (... pour autant que le train avance à vitesse constante et pas en virage, c-à-d en MRUA).
Par contre, lorsque l'avion prend son envol en accélérant, nous sommes poussés contre le dossier du siège. Pour expliquer cela il faut d'abord introduire le principe d'inertie, et ensuite celui de masse.
Inertie
Le principe d'inertie (aussi appelée "première loi de Newton) affirme que pour changer de mouvement (c-à-d de vitesse) un corps doit subir une force.
inertiel
La notion de relativité requiert de préciser dans quel référentiel une mesure est effectuée. Si du quai d'une gare j'observe tomber une balle lâchée dans un train en MRU, je n'observe pas la même trajectoire (une courbe) que celle observée par l'expérimentateur situé dans le train (une droite), bien que ces deux trajectoires dépendent de la même équation. La raison en est que dans le référentiel de la gare, la balle a une vitesse non nulle (celle du train), tandis que dans le référentiel du train sa vitesse est nulle. Et inversement, en raison du principe de relativité, si la balle est lâchée par la personne sur le quai, l'observateur situé dans le train constatera une trajectoire courbe car dans (relativement à) son référentiel qu'est le train, la balle a une vitesse non nulle. Cela illustre bien le principe de relativité : chaque observateur constate des trajectoires différentes selon son référentiel de repos, mais les observations obéissent aux mêmes lois physiques (les équations de la cinématique) dans chaque référentiel inertiel.
N.d.A. Une voiture qui démarre puis accélère jusqu'à se maintenir à une vitesse constante, puis freine jusqu'à s'arrêter subit quatre changements de référentiel :
MRU(v=0) ⇒ MRUA(a>0) ⇒ MRU(v=vc)⇒ MRUA(a<0) ⇒ MRU(v=0)
parties vertes : ∄ force ;
partie rouge : ∃ force.
Le principe de relativité vaut également pour les notions de décélération et accélération. Ainsi lorsque le pilote freine relativement au référentiel de la Terre, il démarre (vers l'arrière) dans celui de son véhicule qui était en MRU : il quitte le référentiel de son véhicule pour aller vers celui de la terre. Et inversement : lorsqu'il accélère relativement au référentiel de la Terre, il freine (vers l'arrière) dans le sien qu'il quitte.
Un corollaire du principe d'inertie est que la force engendre l'accélération (négative en cas de décélération). C'est Issac Newton, né l'année du décès de Galilée, qui va formuler cette relation en introduisant la notion de masse.
Force
2. Loi d'action-réaction
F = m * a
Un corps ne doit pas nécessairement subir une force pour être en mouvement (principe d'inertie), mais par contre la modification d'un mouvement ou du repos implique l'action d'une force. La (seconde) loi de Newton (la première étant la loi d'inertie) définit et formule cette force : exercer une force F c'est imprimer une accélération a au déplacement d'une masse m :
F = m * a [kg * m / s2 = N]
où le newton (N) est donc la force requise pour imprimer à une masse de 1kg une accélération de 1 m/s2.
Poids vs masse. Il ne faut pas confondre la masse (en kg, unité de masse) avec le poids (en N, unité de force), qui est la force subie par une masse dans un champ gravitationnel. Dans le champ gravitationnel terrestre, qui est tel que a≈10m/s2, une masse de 1kg subit donc une force de gravitation FG = 1 * 10 = 10N. La confusion vient du raccourci consistant à parler d'un poids de x "kilos" alors qu'il s'agit en réalité d'un poids de x "kilogramme-force", ou plus exactement x*10 newtons. Plus précisément : 1N=102g.
Pour vérifier la linéarité effective de la relation (230) imaginons un chariot propulsé sur un rail, et faisons abstraction de toutes forces de frottement. Si le chariot subit une force de propulsion constante, sa vitesse augmente constamment, et cela à un rythme constant. Cela se démontre géométriquement en additionnant, pour une courbe quelconque de la fonction v(t) sur un intervalle Δt, une suite de pentes Δv/Δt telles que Δt, et donc Δv, sont arbitrairement petits.
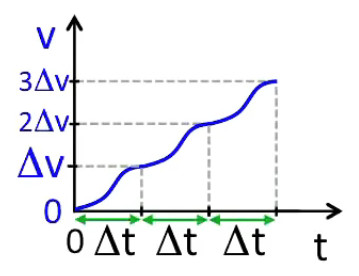
Il apparaît alors que dv/dt, qui est précisément l'accélération (224), est constante. C'est donc l'accélération, et non la vitesse, qui est proportionnelle à la force exercée : a ∝ F.
Nous venons ici d'effectuer une mesure de la force en mesurant la modification de mouvement (c-à-d de vitesse). Une autre manifestation de la force est la modification de forme, que l'on peut mesurer au moyen d'un dynamomètre. La force est ici mesurée par l'allongement d'un ressort dont la raideur est étalonnée : force = raideur × allongement.
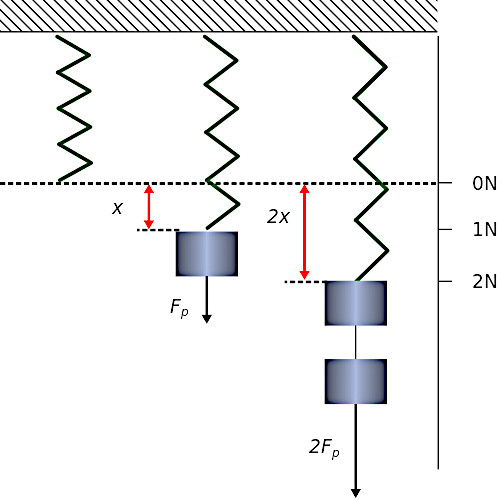
Ceci nous permet de compléter notre relation : l'accélération est proportionnelle à la force (avec laquelle elle augmente) et à la masse (avec laquelle elle diminue pour une force donnée) : a ∝ F, 1/m ⇔ F ∝ m, a ⇒ la façon la plus simple de définir la force est alors F = m * a, ce qui est confirmé par l'expérience de pensée consistant à attacher deux chariots propulsés, de sorte que l'on mesure bien que 2 * F = ( 2 * m ) * a.
Loi d'action-réaction
La loi d'action-réaction, ou "troisième loi de Newton" (N.d.A. : qui est un corrolaire de la loi de conservation de l'énergie) énonce que toutes les forces apparaissent par couple de forces opposées (N.d.A. : toute action entraîne une réaction en sens contraire et de même ampleur).
La force que subit la particule 1 en raison de la présence de la particule 2 (F→1,2) est égale à l'opposé de la force que subit la particule 2 en raison de la présence de la particule 1 (F→2,1) :
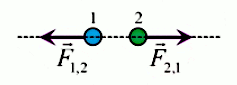
F→1,2 = - F→2,1
Exemples :
soit l'accélération de pesanteur terrestre gT ≈ 9,8 mT/s2 ⇒ pour tenir/soulever dans ma main une masse de 1kg je dois exercer une force de 9,8 N, qui est le poids de cette masse c-à-d sa force d'inertie ;
le passager en apesanteur dans un véhicule spatial qui démarre (MRUA) donne l'impression d'être projeté contre la paroi arrière du véhicule, mais c'est en réalité celle-ci qui s'avance vers lui, jusqu'au moment où il est rattrapé, ce qui marque son passage d'un référentiel inertiel à celui que constitue le véhicule ; à partir de ce moment le passager subit deux forces : la force motrice qui propulse le véhicule en avant, et la force d'inertie, opposée, qui le maintient contre la paroi jusqu'à ce que la vitesse devienne constante (MRU) moment à partir duquel il retourne en apesanteur.
Selon Einstein cette force d'inertie qui maintient le passager non attaché contre la paroi est de même nature que la force de gravitation : c'est le principe d'équivalence, point de départ de la théorie de la relativité générale. On peut ainsi considérer que la surface de la Terre avance avec une accélération a=g. Autrement dit, la force gravitationnelle ne serait rien d'autre qu'une force d'inertie.
La Terre n'est donc pas un référentiel fixe.
Et on a là l'explication de la "chute des corps" avec la même accélération, indépendamment de leur masse : en réalité il ne s'agit pas de leur accélération mais de celle de la Terre !
En vertu du principe d'équivalence, en sautant ou tombant je passe dans un référentiel inertiel ⇔ je ne subis plus d'accélération ⇔ par (230) : Poids = m * g = m * 0 ⇔ je suis en apesanteur ⇔ "on ne tombe pas, on est rattrapé par la Terre" ⇒ il n'y a aucune raison pour que deux corps ne soient pas rattrapés en même temps, même si leurs masses diffèrent. CQFD par raisonnement logique. Mais des démonstrations expérimentales ont aussi été réalisées, comme le montre la vidéo suivante.
Démonstration expérimentale (4m41s)
Cette interprétation de Terre en MRUA permanent est pour le moins contre-intuitive puisqu'elle vaut pour tous les points de planète, donc également pour deux points diamétralement opposés : comment la Terre peut-elle se déplacer en MRUA dans toutes les directions à la fois ... ? Nous verrons dans la section consacrée aux ondes gravitationnelles que cette explication contre-intuitive est cependant cohérente si l'on introduit dans le raisonnement la notion de courbure de l'espace-temps à proximité d'un corps de masse non nulle. Malheureusement la complexité de cette théorie fait que dans les écoles est enseignée l'interprétation fausse de la "chute" des corps, plus intuitive que celle du rattrapage des corps par la Terre qui "monte" ...
Mouvement balistique
Le mouvement balistique se réfère au mouvement d'une masse qui est lancée dans le champ gravitationnel (en l'occurrence celui de la Terre).
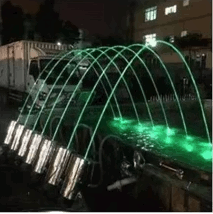
Trajectoires de jets d'eau lancés par une fontaine. On comprend intuitivement que la vitesse de départ et l'angle d'inclinaison du lanceur déterminent la hauteur et portée du jet d'eau.
N.d.A. On considère donc ici un projectile, c-à-d une masse non dotée d'un système de propulsion tel que celui d'une fusée.
historique
Commençons par rappeler le contexte historique. À l'époque de Galilée, les scientifiques pensaient que dans la chute libre, le temps de chute libre augmente proportionnellement à la distance parcourue. Mais par ses expérimentations, Galilée découvre qu'en réalité le temps de chute libre d'un corps augmente moins que proportionnellement avec la distance parcourue. Autrement dit le corps en chute libre subit une accélération. Étrangement, Galilée ne conclut pas à l'existence d'un phénomène d'accélération : il se contente de mesurer que quand la distance de chute augmente d'un facteur 4, le temps de chute n'augmente que d'un facteur 2. Et comme 4=2², il a l'idée de mesurer non pas t(L) mais t²(L). Et là, il obtient bien une relation linéaire.
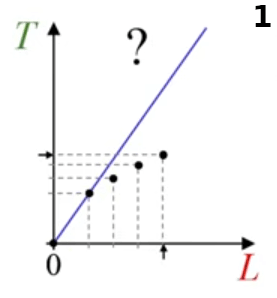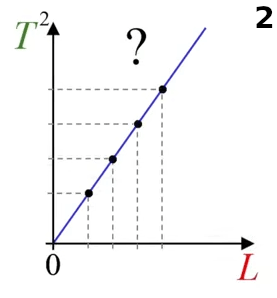
Galilée a donc découvert que :
L ∝ t²
ce que l'on peut formuler plus rigoureusement par :
L = p * T² où p est un facteur de proportionnalité
qui n'est autre que l'équation du MRUA :
x = 1/2 * a * t² (226)
Galilée a donc montré que p est une constante universelle, c-à-d, en l'occurrence, quelle que soit la masse du corps (mais sans comprendre que p = g/2, ce que montrera Newton, né le jour du décès de Galilée ...)
Cette loi a donc permis à Galilée de formuler le mouvement de chute libre c-à-d la description mathématique de la façon dont la masse se déplace une fois qu'elle est lâchée à partir d'une hauteur quelconque à la surface de la Terre.
Pour formaliser l'analyse mathématique du mouvement de chute libre, on utilise un axe Y vertical désignant la hauteur de chute, au bout d'un certain temps t (considéré comme une variable) : après un temps t, le corps se trouve à une hauteur y. On décrit donc ici une dynamique : la durée mesurée T (majuscule) devient une variable t (minuscule), de sorte que la valeur expérimentale L devient la fonction y(t) :
L = p * T²
devient
y(t)= p * t²
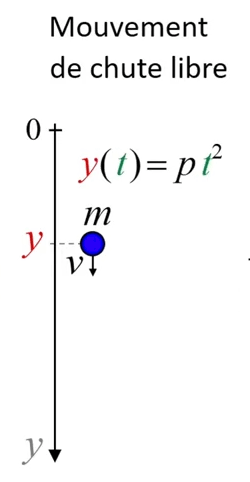
Galilée a donc montré que la vitesse n'est pas donnée directement par la force exercée sur une masse : la vitesse peut évoluer pour une même force. Galilée s'est alors posé la question : que se passe-t-il quand on n'exerce pas de force ? Et pour répondre expérimentalement à cette question, il a étudié cette fois les mouvements horizontaux plutôt que verticaux.
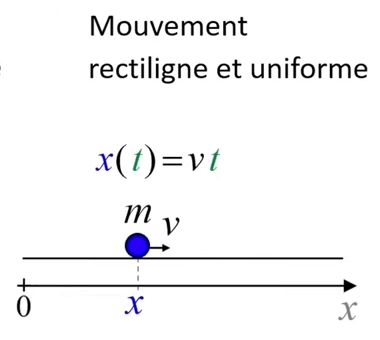
Dans les leçons sur la relativité et l'inertie (cf. /dynamique#force-mouvement) nous avons vu que Galilée avait constaté expérimentalement que les forces de frottement sont responsables du ralentissement progressif de boules lancées sur un plan horizontal, jusqu'à l'immobilisation.
En élargissant l'expérimentation, cette fois "par la pensée", en supposant l'absence de forces de frottement, Galilée en déduit que la boule continuerait d'avancer, alors qu'elle ne subit pourtant plus aucune force.
Il en déduit le principe d'inertie – qui ne concerne que le mouvement rectiligne et sans forces de frottement –, dont un énoncé est que en l'absence de forces, il n'y a aucune raison qu'une masse en mouvement rectiligne s'arrête. Autrement dit, le mouvement rectiligne uniforme (MRU) est possible en l'absence de force.
N.d.A. L'auteur de la vidéo commet un involontaire abus de langage lorsqu'à 16:40 il ajoute que « pour mettre un corps en mouvement, il ne faut pas de force », ce qui est factuellement faux. Pour lancer le poids, le lanceur doit étendre son bras (exercer une force), ce qui imprime une accélération de v=0 à v=max (lâché), laquelle v=max demeurera constante (inertie) ... en l'absence de toute autre force (dont les forces de frottement) :
- de t(début lancé) à t(lâché) : le lanceur exerce une force f = m * a (seconde loi de Newton) qui fait passer le poids d'une vitesse de vt(début lancé) = 0 à vt(lâché) = max ;
- à partir de t(lâché) : vt(lâché)=max demeure constante, par inertie (première loi de Newton).
Haelterman veut donc dire que "pour qu'un corps soit/demeure en mouvement, il ne faut pas de force", contrairement à ce que croyait Aristote, qui pensait que pour qu'un corps soit en mouvement, il fallait continuellement lui appliquer une force. En réalité l'arrêt de la charrette, qui n'est plus poussée ou tirée, est causé non pas par l'absence soudaine de force propulsive (qui n'est pas nécessaire si le corps est déjà en mouvement) mais par la présence de forces de frottement (qu'une éventuelle force propulsive ne fait que compenser).
Rappel. La force est ce qui est nécessaire pour créer et modifier un mouvement. Le principe d'inertie stipule qu'une fois un MRU créé, c-à-d une fois que la force créatrice a cessé d'être exercée, le MRU subsiste sans altération ... sauf si de nouvelles forces sont exercées, telles que des forces de frottement.
A priori plutôt contre-intuitif, le principe d'inertie devient plus évident au regard du principe de relativité, à savoir qu'il y a équivalence entre mouvement rectiligne à vitesse constante (MRU) et repos : dans les deux cas, les lois de la physique ont les mêmes effets.
Pour expliquer le principe de relativité, procédons en deux étapes :
-
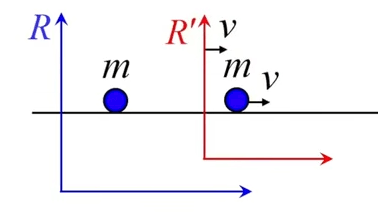
La notion de référentiel de repos :
dans la partie gauche du schéma suivant, une masse m est considérée au repos (immobile) dans son référentiel R (qui est celui du sol) ;
dans la partie droite du schéma, une masse identique est en mouvement relativement au référentiel du sol (R) ... mais est considérée comme immobile relativement à son référentiel inertiel R' (qui avance à sa vitesse, relativement au référentiel R).
-
L'utilité de la notion de référentiel : elle permet d'expliquer :
que les deux situations sont équivalentes en ce sens que les phénomènes physiques observés dans un laboratoire (pendule, chute d'un corps, ...) ne varient pas selon que le laboratoire est en mouvement ou au repos ... pour autant que le mouvement du labo soit rectiligne et à vitesse constante (MRU, donc sans forces de frottement) ;
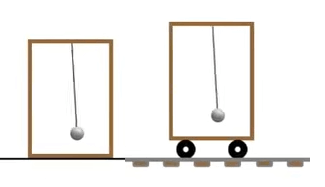
la masse bleue du schéma précédent est remplacée par un laboratoire expérimental du pendule (boîte brune).
(N.d.A.) la différence entre perceptions différentes d'un même phénomène selon le référentiel d'observation : vue du quai de la gare, la trajectoire de chute libre d'un objet lâché par le passager d'un train en mouvement est courbe, et non pas verticale.
Pour aboutir à l'équation du mouvement balistique nous allons appliquer la méthode scientifique de résolution de problème, qui est composée de cinq étapes :
- Analyse de la situation (dont clarifier l'objectif du problème).
- Collecte des données.
- Choix d’une stratégie de résolution.
- Formalisation mathématique.
- Calcul.
1. Analyse On considère le cas simple d'un lancement horizontal à partir d'une hauteur H, et nous voulons déterminer la vitesse initiale v telle que le projectile atteint la cible située à une distance d.
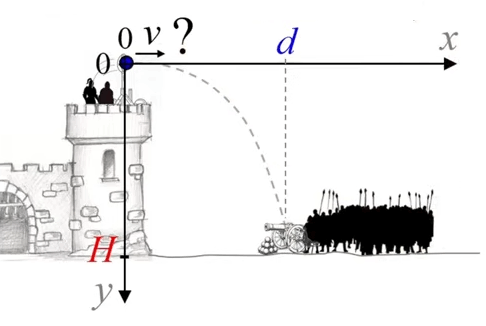
2. Données Les données, c-à-d les grandeurs connues sont :
- la hauteur H du lanceur
- la distance d de la cible.
L'inconnue, c-à-d la valeur que l'on souhaite connaître, est la vitesse initiale v du projectile, telle que celui-ci pourra atteindre la cible.
3. Stratégie La stratégie imaginée par Galilée exploite le principe de relativité, en considérant séparément l’évolution des coordonnées de la masse dans un repère cartésien possédant un axe vertical et un axe horizontal :
- pour la coordonnée horizontale, on applique la formule du mouvement rectiligne uniforme (MRU), c-à-d à vitesse constante (224) ;
- pour la coordonnée verticale, on applique la formule du mouvement uniformément accéléré (MRUA), c-à-d à accélération constante (225).
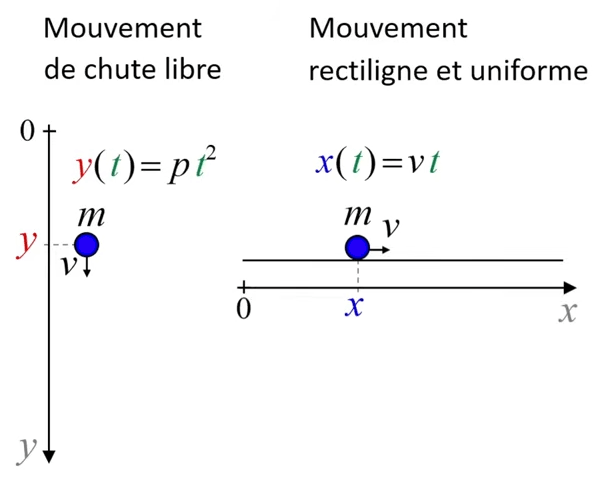
L'animation suivante illustre la dynamique intégrant les deux composantes, verticale et horizontale, du mouvement balistique.
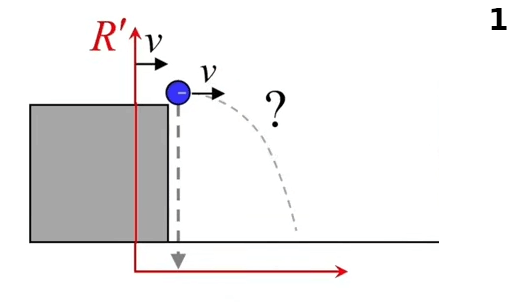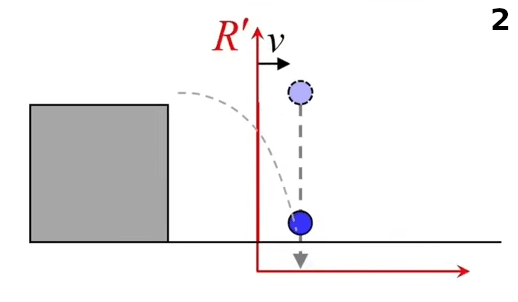
N.d.A. C'est, "en creux", le même phénomène que la perception qu'aura un observateur situé sur le quai de la gare, de la trajectoire de chute libre d'un objet lâché par le passager d'un train en mouvement.
4. Formalisation (du mouvement) La formalisation de la stratégie consiste donc à combiner l'équation de la chute libre (MRUA) avec celle du MRU, qui sont les deux composantes, verticale et horizontale, du mouvement balistique. Ces deux composantes peuvent être combinées au sein d'un même système d'axes X et Y.
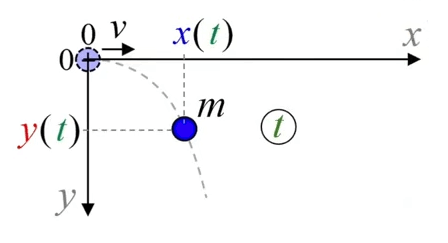
Mais il s'agit là d'une formalisation du mouvement balistique (c-à-d en fonction de t). Or notre problème est de déterminer la trajectoire balistique (en l'occurrence il s'agit d'atteindre la cible) : quelle vitesse initiale v faut-il appliquer au projectile pour que celui-ci atteigne la cible située à une distance d du lanceur (lui-même situé à une hauteur H) ?
Pour trouver la réponse, il suffit de résoudre ce système de deux équations à deux inconnues v et t :
• d = v * t
• H = p * t²
Que l'on peut formuler plus généralement comme suit :
• x(t) = v * t
• y(t) = p * t²
5. Calcul (de la trajectoire) La vitesse v est la première inconnue (celle dont on cherche la valeur). La seconde inconnue est le temps, qu'on va substituer (faire disparaître) pour trouver la valeur de v (N.d.A. : en supprimant t, on passe de l'analyse du mouvement à celle de la trajectoire) :
x(t) = v * t ⇔
t = x / v
que l'on substitue dans :
y(t) = p * t² ⇒
y(x) = p * x² / v² ⇔
qui est bien l'équation d'une parabole (cf /geometrie#coniques-parabole) dite parabole de tir (dont l'axe Y est ici orienté vers le bas)
v² = p * x² / y(x) ⇔
v = x * √( p / y(x) ) ⇒
où l'on substitue les données du problème :
• x = d
• y(x) = H ⇒
v = d * √( p / H )
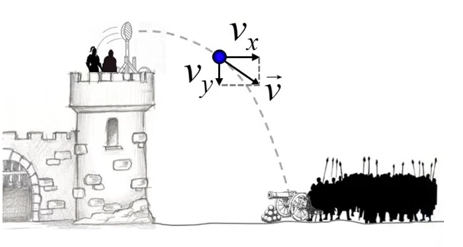
Lorsqu'un objet est lancé dans l'air, il poursuit son mouvement tout en étant soumis à l'attraction gravitationnelle de la Terre. La trajectoire parabolique qu'il décrit est appelée trajectoire balistique. Le mouvement balistique est la composition simultanée d'un MRU horizontal et d'un MRUA vertical.
Dans la leçon précédente nous avions considéré le cas particulier (et simple) d'un lancement horizontal, provoquant une trajectoire balistique y(x) = p * x² / v² (une parabole). Nous allons ici établir le cas général d'un lancement de direction quelconque d'angle α.
Pour ce faire nous allons devoir tenir compte du caractère vectoriel :
de la vitesse, dont les deux composantes du vecteur déterminent l'angle et le module ;
de la force de gravitation qui s'exerce continûment sur la masse (contrairement à la force du lancement qui ne s'exerce plus une fois le projectile lâché/lancé).
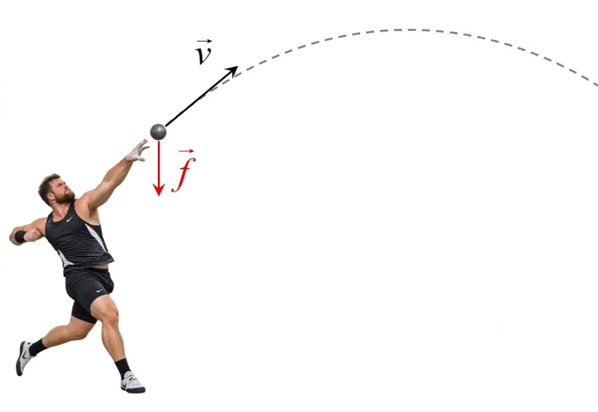
• Flèche noire : vecteur de la vitesse
• Flèche rouge : vecteur de la force de gravitation
La notion de composantes de la vitesse peut être illustrée par le mouvement d'un mobile dans un référentiel qui est lui-même mobile (relativement au référentiel du sol), par exemple un passager se déplaçant dans le wagon d'un train en marche. La vitesse totale du passager ( v→) dans le référentiel du sol est la somme des deux vecteurs vitesses : celui du passager ( v→M) et celui du train ( v→T) [cf. /geometrie#vecteur-addition-multiplication].
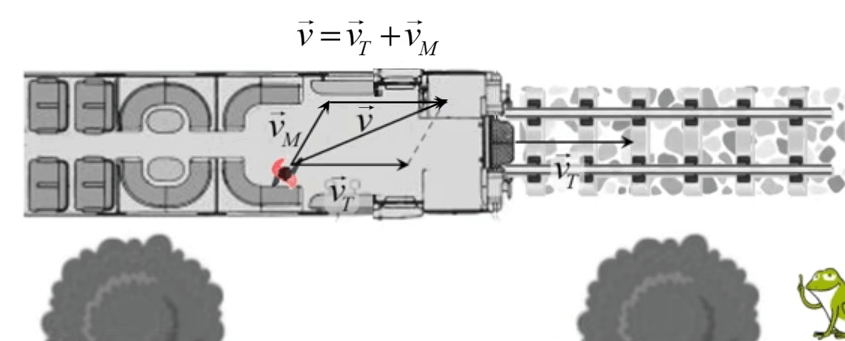
Ce même principe de composition de mouvements est évidemment applicable à la trajectoire du mouvement balistique, à laquelle le vecteur vitesse total est tangent.
Avant de poursuivre la généralisation du mouvement balistique, il est utile de faire un petit aparté pour montrer que la notion de composition du mouvement peut être utilisée pour développer l'équation du MRUA.
Composantes du MRUA
Nous allons dans cet encadré développer l'équation du MRUA dans une approche différente de ce qui avait été fait dans le chapitre #cinematique, cette fois en décomposant les mouvements (ce qui facilitera la compréhension du développement vectoriel du mouvement balistique).
On part des équations non générales du MRUA, c-à-d limitées au cas particulier tel que v(0)=0 et x(0)=0 :
v(t) = a * t (225)x(t) = 1/2 * a * t² (226)
N.d.A. On a bien que la vitesse est la dérivée de la distance : v(t) = d x(t) / dt
On veut donc formaliser le cas général, c-à-d à partir d'une position quelconque x(t0), d'une vitesse quelconque v(t0), et d'un temps quelconque t0.
Pour ce faire on va commencer par montrer – à l'aide de la décomposition du mouvement et de la notion de référentiel – que la distance parcourue pendant un même laps de temps Δt augmente progressivement (cf. les deux flèches bleues dans le schéma suivant).
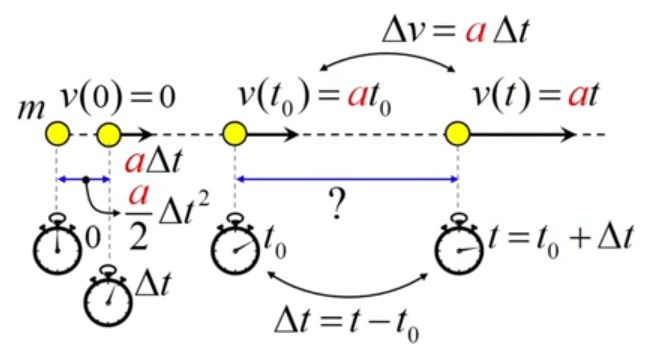
Introduisons les deux référentiels (cf. schéma suivant) :
- R : référentiel fixe, par rapport auquel les vecteurs vitesse bleus sont mesurés ;
- R' : référentiel inertiel qui se déplace à la vitesse v0 (raccourci pour v(t0)), qui est la vitesse de la masse en t0.
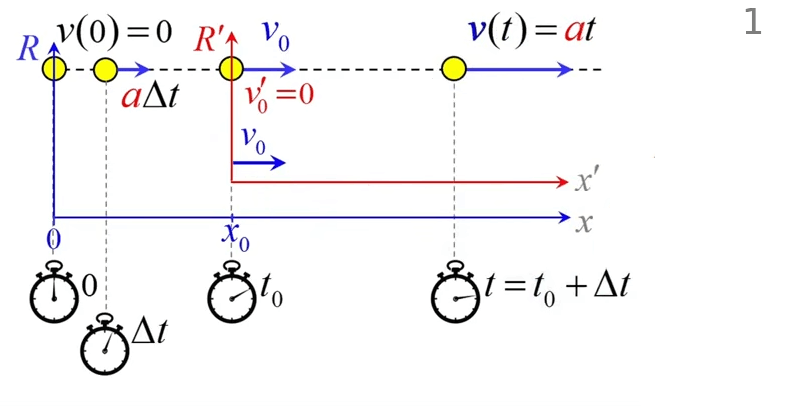
Dans ce référentiel inertiel, la vitesse de la masse est nulle. La masse qui y est au repos va subir une force f = m * a, qui implique donc une accélération a. La masse va donc y subir une accélération a à partir d'une vitesse nulle.
N.B. Le référentiel inertiel ne suit pas la masse. Celle-ci est accélérée, tandis que le référentiel inertiel R' se déplace à vitesse constante v0.
L'animation suivante montre qu'entre t0 et t0+Δt, le référentiel R' a logiquement moins avancé que la masse puisque la vitesse du premier n'est pas accélérée. Et la différence, c'est x' = 1/2 * a * t² soit le même déplacement de la masse que celui observé dans le référentiel fixe ! Cela illustre le principe de relativité : que la masse soit fixe ou mobile ne modifie pas sa phénoménologie physique observée dans chacun des deux référentiels : mêmes déplacements x' = 1/2 * a * Δt² et mêmes vitesses v' = a * Δt après Δt.
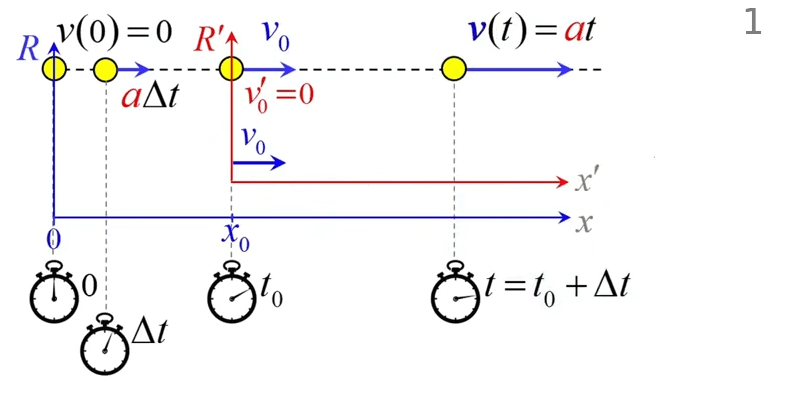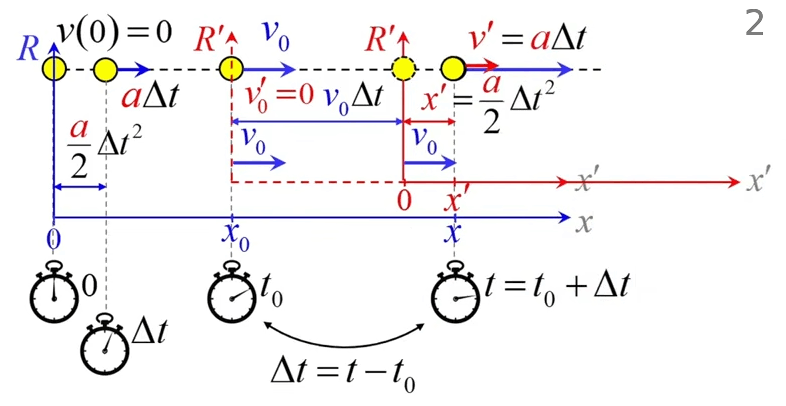
Et nous avons ainsi l'explication, en mode "décomposition", de pourquoi la distance parcourue pendant un même laps de temps Δt augmente progressivement : c'est parce qu'il faut ajouter le mouvement du référentiel inertiel (sur lequel la masse prend de plus en plus d'avance).
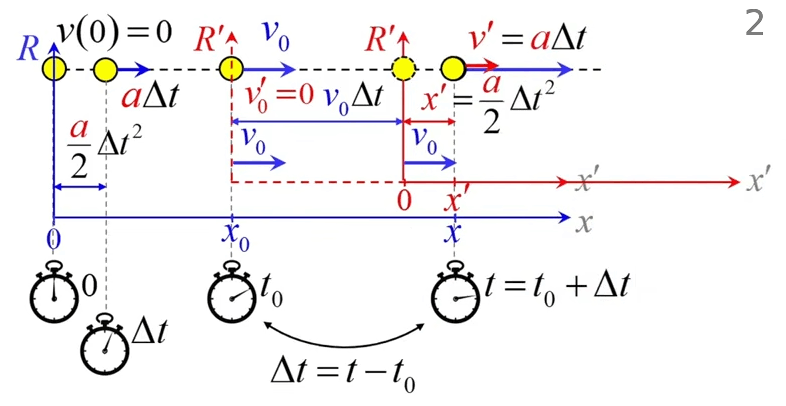
On peut maintenant décrire la position de la masse dans le référentiel fixe, comme étant une composition de mouvements : MRUA dans le référentiel inertiel R', qui lui-même se déplace en MRU dans le référentiel fixe R.
Par conséquent, il suffit d'additionner les trois composantes dans le schéma ci-dessus, pour obtenir la position x depuis 0 :
x(t) = x0 + v0 * Δt + a / 2 * Δt² ⇔
x(t) = x0 + v0 * ( t - t0 ) + a / 2 * ( t - t0 )²
qui n'est autre qu'une généralisation de :
xt = x0 + v0 * t + a * t2 / 2 (226)
que l'on retrouve en posant t0=0.-
et où :
• v0 * ( t - t0 ) est la contribution de la vitesse initiale du MRU ;
• a / 2 * ( t - t0 )² est la contribution du MRUA se déplaçant à une vitesse v0.
Idem pour la vitesse :
la vitesse de la masse dans R est :
v(t) = v0 + v'
où :
• v0 est la vitesse du référentiel R' dans le référentiel R
• v' est la vitesse de la masse dans R'
⇔
v(t) = v0 + a * Δt ⇔
v(t) = v0 + a * ( t - t0 ) ⇔
qui n'est autre qu'une généralisation de :
a = ( vt - v0 ) / t (225)
que l'on retrouve en posant t0=0.
Revenons à la trajectoire balistique.
Dans le schéma suivant, le lieu de lancer est localisé de façon quelconque (x0, y0) dans un repère cartésien, et l'on considère que ce lancer a lieu à un instant quelconque t0 avec une vitesse initiale v→0.
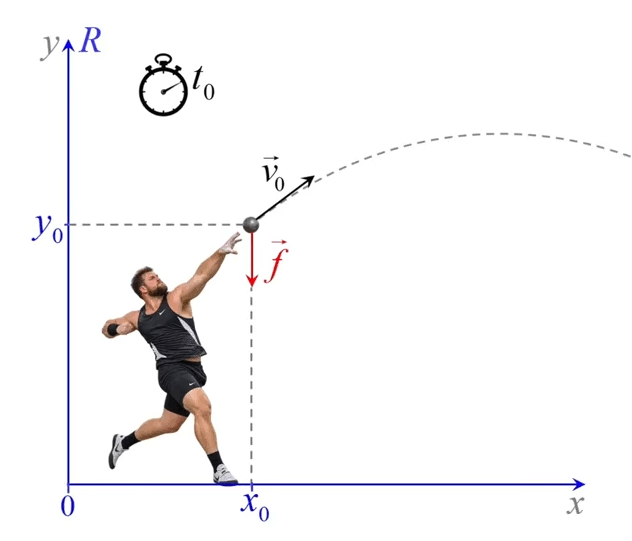
Nous allons maintenant décrire le mouvement balistique comme la composition de deux mouvements. Ainsi l'on peut voir la masse dans le référentiel inertiel R' qui se déplace à la vitesse v→0 (schéma suivant : le vecteur vitesse du haut est celui de R' dans le référentiel fixe R, raison pour laquelle il est en bleu).
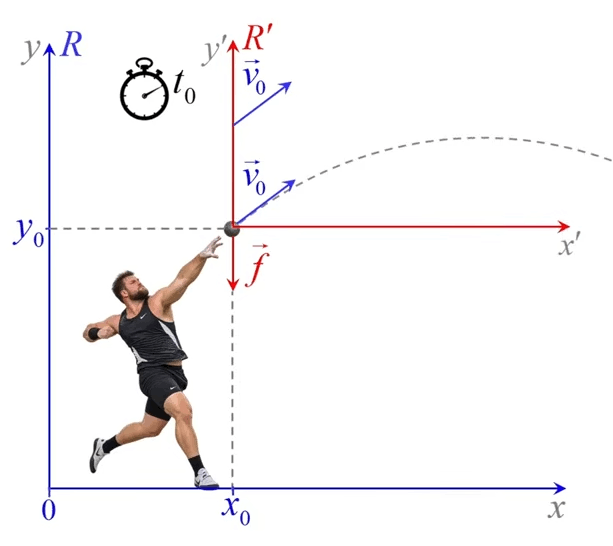
On est ici dans la composante en MRU du référentiel inertiel R', sur une durée Δt. La longueur de ce déplacement vaut donc :
v0 * Δt
où v0 est le module de v→0
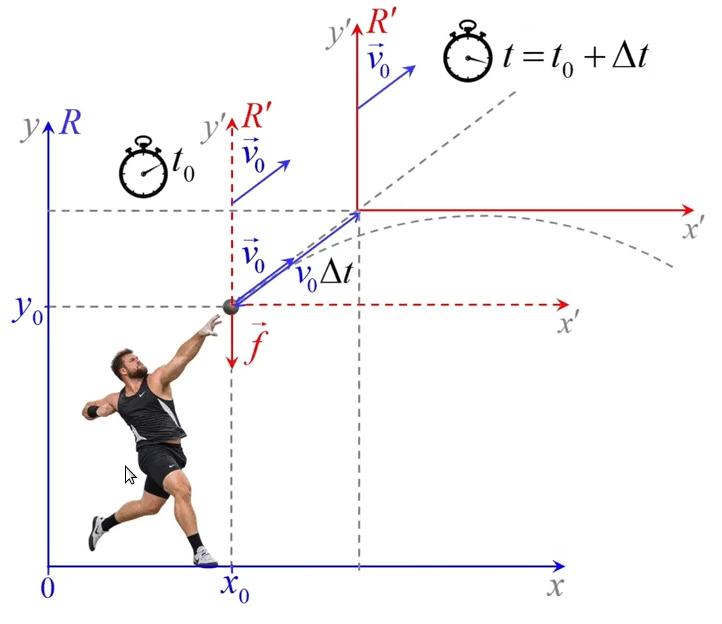
Les projections de cette longueur sur les axes X et Y, sont calculables à partir de l'angle α = arctan( v0x / v0y ) [cf. /geometrie#arcs].
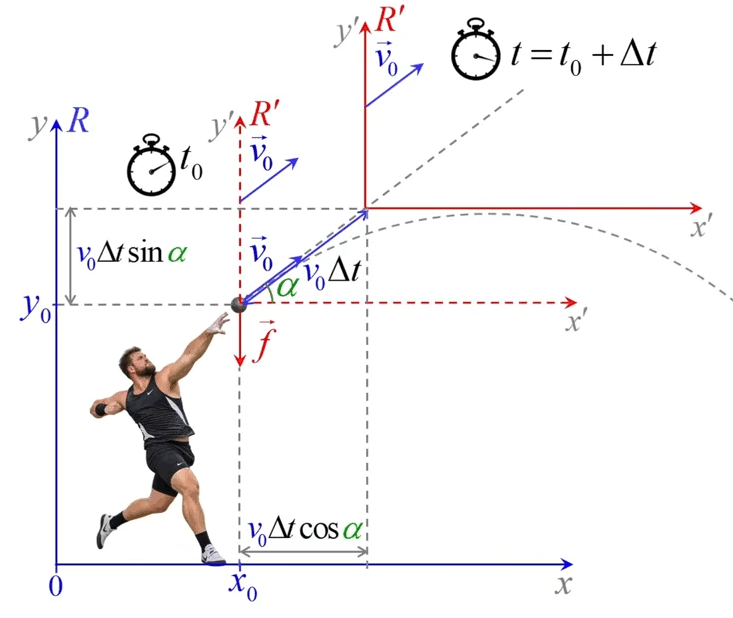
Et ces projections correspondent évidemment aux composantes de v→0, au facteur Δt près.
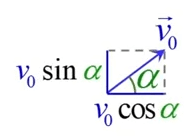
Le vecteur vitesse v→0 vaut la somme de ses composantes :
v→0 = v0 * cosα * 1→x + v0 * sinα * 1→y ⇔
v→0 = v0x * 1→x + v0 + v0y * 1→y ⇔
⇒ on obtient ainsi les coordonnées de l'origine du référentiel inertiel :
-
x(t) = x0 + v0 * Δt * cosα ⇔
x(t) = x0 + v0x* Δt -
y(t) = y0 + v0 * Δt * sinα ⇔
y(t) = y0 + v0y* Δt
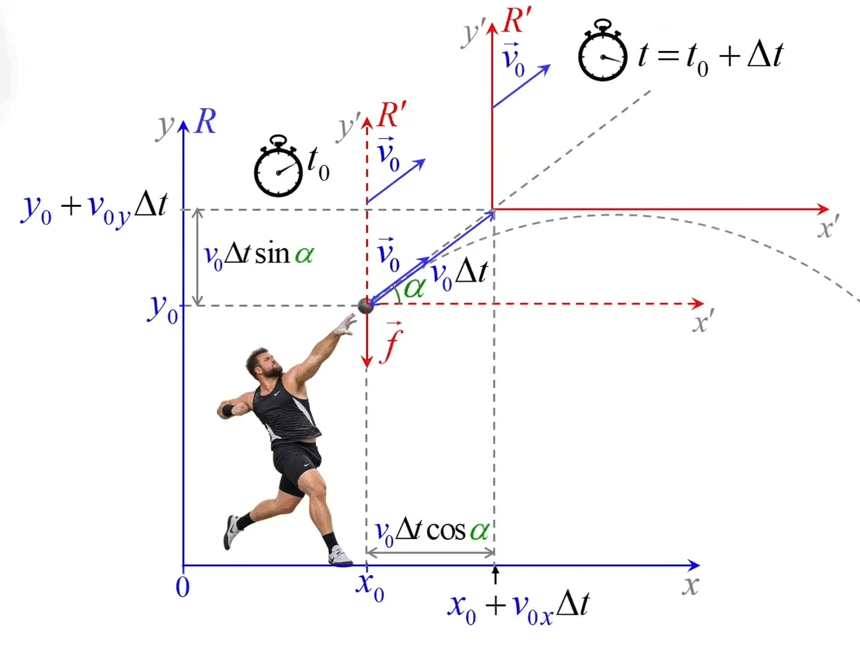
Traitons maintenant la composante verticale, en MRUA, du référentiel inertiel R'. Dans ce référentiel, la vitesse horizontale de la masse étant nulle, elle tombe verticalement. Nous savons que sur la durée Δt la masse tombe d'une distance de :
1/2 * g * Δt² (226)
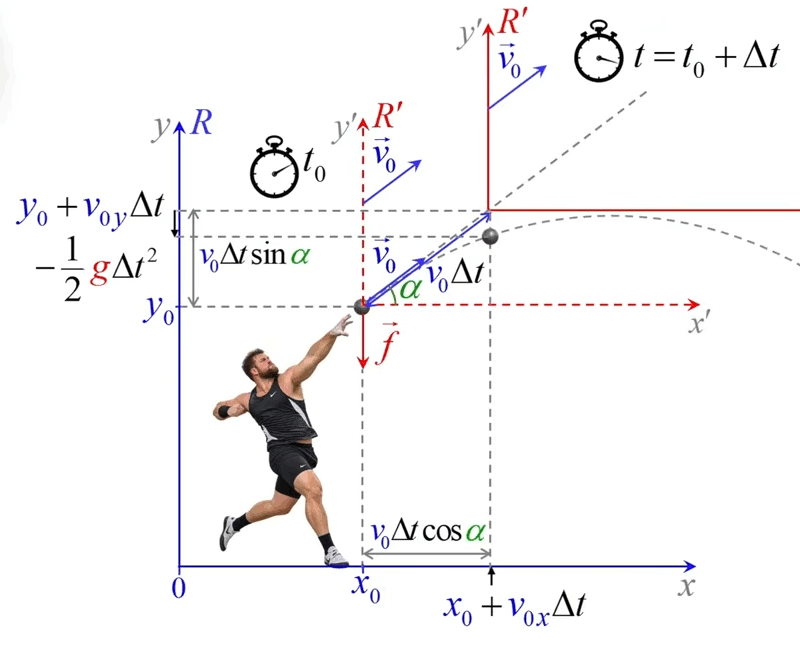
La petite sphère en dessous de l'origine du référentiel inertiel déplacé, située sur la courbe balistique hachurée, détermine sur l'axe Y la distance en MRUA. N.B. : signe moins puisque la force gravitationnelle s'exerce vers le bas.
Nous avons maintenant la formulation générale du mouvement balistique, décrivant l'évolution de la coordonnée en Y et de la coordonnée en X de la masse :
x(t) = x0 + v0x * ( t - t0 )
y(t) = y0 + v0y * ( t - t0 ) - 1/2 * g * ( t - t0 )²
⇒
x(t) = x0 + v0 * cosα * ( t - t0 )
y(t) = y0 + v0 * sinα * ( t - t0 ) - 1/2 * g * ( t - t0 )²
Quelques remarques :
Où l'on a bien pour t = t0 que :
x(t) = x0
y(t) = y0- Notez les paramètres : (x0,y0), v0, α, g, qui généralisent la formalisation.
Pour obtenir la trajectoire balistique, il suffit de supprimer le temps :
x(t) = x0 + v0 * cosα * ( t - t0 ) ⇔
( t - t0 ) = ( x(t) - x0 ) / ( v0 * cosα ) ⇒
substitué dans y(t) :
y(x) = y0 + v0 * sinα * ( x - x0 ) / ( v0 * cosα ) - 1/2 * g * ( x - x0 )² / ( v0² * cos²α ) ⇔
y(x) = y0 + tanα * ( x - x0 ) - 1/2 * g * ( x - x0 )² / ( v0² * cos²α ) ⇔
qui est bien une parabole (cf /geometrie#coniques-parabole)
Interprétation intuitive :
- y(x) = y0 + tanα * ( x - x0 ) - 1/2 * g * ( x - x0 )² / ( v0² * cos²α ) ⇔
y(x) - y0 = tanα * ( x - x0 ) - 1/2 * g * ( x - x0 )² / ( v0² * cos²α )
où tanα * ( x - x0 ) – composante verticale en MRU – exprime bien que pour un déplacement de x0 à x on monte en y de tanα * ( x - x0 ) (cf. /geometrie#tangente).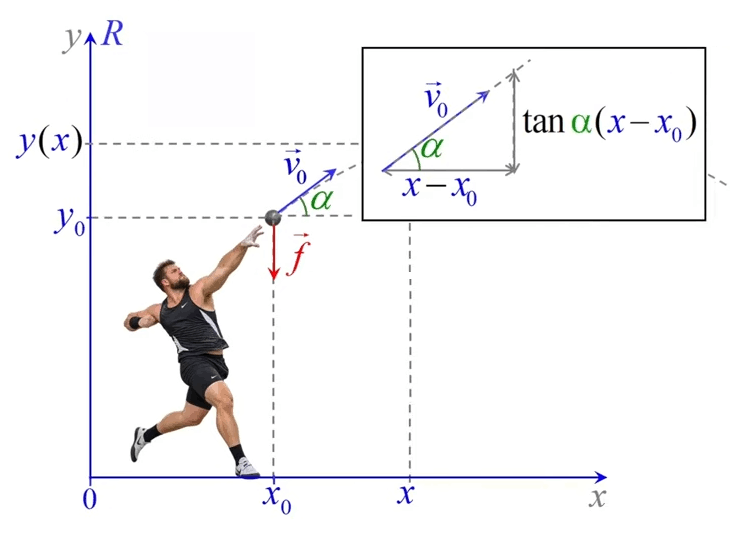
quant au terme quadratique 1/2 * g * ( x - x0 )² / ( v0² * cos²α ) il correspond bien au 1/2 * a t² du MRUA, et ( x - x0 ) / ( v0 * cosα ) est bien le temps comme rapport entre la distance et la vitesse.
Force et pression
2. Pression atmosphérique
3. Pression hydrostatique
Pression dans les solides
C’est la pression que la force engendre, et non pas la force elle-même, qui détermine la façon dont un matériau réagit sous la contrainte. Ainsi les fibres du bois d'un plancher se partagent le poids qu'elles supportent.
La pression c'est la force par unité de surface : Pression = Force / Surface [N/m2]
La résistance des matériaux est caractérisée par la pression. Ainsi au moyen d'une presse on peut mesurer la limite de rupture des fibres d'un bloc de bois (dans le cas du pin : 50 MN/m2 = 50 N/mm2 = 5 kgf/mm2. La pression exercée par un talon aiguille de 5mm de côté, et supportant une personne de 70kg, exercera une pression de 700N/25mm2=28N/mm2, ce qui n'étant pas très éloigné de la limite de rupture du pin explique l'emprunte du talon sur un plancher de pin.
Si la résistance du bois est de 1 (référence sans dimension), on a 5 pour l'acier, 20 pour la toile d'araignée et 1000 pour le béton. Il s'agit là évidemment d'ordres de grandeurs, car il y a des qualités différentes de chacun des ces matériaux.
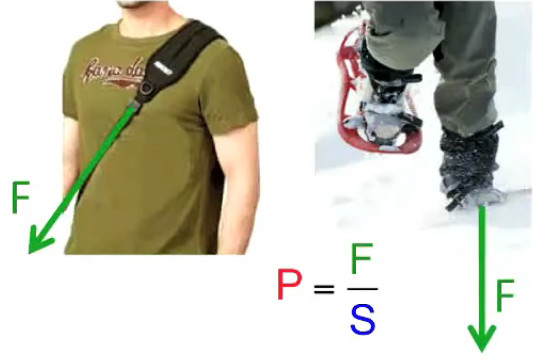
Les illustrations suivantes montrent deux applications technologiques fondées sur (234). Elles ont pour principes de répartir la force sur une certaines surface afin de réduire la pression par unité de surface : on s'enfonce moins dans la neige avec des raquettes, et la sensation de poids d'un sac en bandoulière est réduite par la largeur de la sangle.
Compression et traction sont très semblables : on parle ainsi de la pression comme une "contrainte de traction". Cela est illustré par les atomes d'un cristal de fer, qui s'organisent spatialement comme dans le schéma ci-dessous (NB : l'organisation est en 3D, contrairement à cette illustration en 2D).
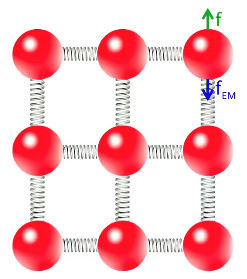
Sous l'effet de l'agitation thermique, ces atomes oscillent autour de leur position de repos. Mais globalement la structure est (très) stable, en raison de complexes interactions électromagnétiques, que l'on pourrait représenter par des ressorts. Un ressort ni comprimé ni tendu est en position de repos. L'image suivante illustre l'action d'une force de traction verticale contre la force de cohésion électromagnétique, à partir de la position de repos. Dans le cas d'une force de compression verticale, les deux flèches seraient dirigée l'une vers l'autre.
Cette notion de traction est illustrée par l'exemple du muscle. Il est constituée d'un ensemble de fibres dont les molécules peuvent se raccourcir selon des signaux nerveux envoyés par le cerveau. Un muscle fonctionne en traction, c'est donc bien une contrainte de traction qui est ainsi exercée.
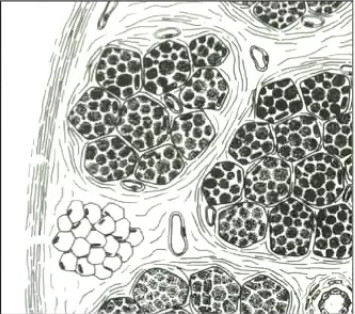
On notera que la force d'un muscle n'est pas nécessairement proportionnelle à son volume mais à sa surface transverse.
Pression atmosphérique
Il est possible de sentir l'existence de l'air en bougeant rapidement un bras dans un mouvement de va et vient : on sent alors "le vent" sur la surface de notre peau. Cette sensation est l'effet des molécules constitutives de l'air, entrant en contact avec les cellules perceptives situées à la surface de la peau. L'air est un mélange gazeux dont les molécules sont essentiellement l'azote (78%) et l'oxygène (21%), plus d'autres molécules, dont le dioxyde de carbone (CO2 : 0,04%) [source].
Ces molécules sont continuellement agitées : c'est l'agitation thermique. L'énergie thermique est l'énergie cinétique d'agitation microscopique d'un objet, qui est due à une agitation désordonnée de ses molécules et de ses atomes. Plus la température est élevées, plus la vitesse d'agitation est élevée. Or à une température ambiante de 20 degrés la vitesse moyenne de ces particules de l'air est de 500 m/s (donc dans le vide), soit 1.800 km/h !
Mouvement thermique d'un segment de molécule d'une protéine.
Par conséquent, sur une paroi quelconque placée dans un milieu non vidé de son air, il y a en permanence des molécules de l'air qui viennent frapper la paroi. On peut considérer que ces forces d'impact s'additionnent et se répartissent sur l'ensemble de la paroi (et cela sera est d'autant plus vrai que l'on observe le phénomène à une grande échelle).
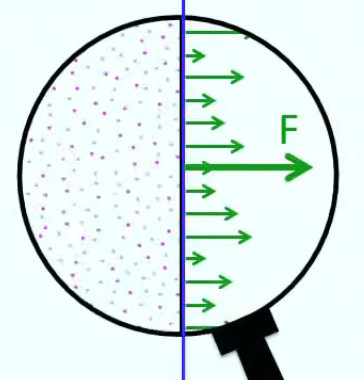
Et plus la surface est grande, plus cette force globale est grande (dès lors que celle-ci est proportionnelle au nombre de particules considérées). Le coefficient de proportionnalité entre force et surface c'est précisément ce qu'on appelle la "pression". On retrouve donc bien Pression = Force / Surface (234).
La pression exercée par un gaz sur son environnement caractérise donc ce gaz, relativement à d'autres gaz. Par conséquent la connaissance de la pression d'un gaz permet, grâce à (234), de calculer la force qu'il exerce sur une surface.
Notons que la force exercée par cette pression est dirigée perpendiculairement à la paroi, toujours en raison de l'approche moyenne des impacts causés par (ou plutôt expression de) l'agitation thermique. Et cela vaut quelle que soit l'orientation de la paroi. On dit ainsi que la pression est "isotrope" (par opposition à "vectorielle").
Dans la section consacrée aux gaz parfaits nous étudierons la relation de proportionnalité entre pression, nombre de particule (P∝N) et température (P∝T).
Pour étudier la pression atmosphérique, il faut faire référence à la théorie mécanique de Newton qui montre que la force moyenne exercée sur le sol par une balle qui rebondit est égale à la force exercée sur le sol par une balle identique qui ne rebondit pas, soit le poids de celle-ci (m*g). Par conséquent, la colonne d'air délimitée par une surface S au sol exerce sur celle-ci une force M*g où M est la masse des particules constituant cette masse d'air (cf. schéma ci-dessous). On a pu ainsi calculer que la pression atmosphérique, c-à-d la pression exercée par l'atmosphère (dont la hauteur est d'environ 100km : u delà on ne trouve quasiment plus aucune molécule constitutive de l'air) sur une surface de 1m2 (au niveau de la mer) vaut : Patm = M * g / 1 ≈ 10.000 * 10 N/m2 (Pa, pour pascals) = 10.000 kgf.
Masse d'un colonne d'air
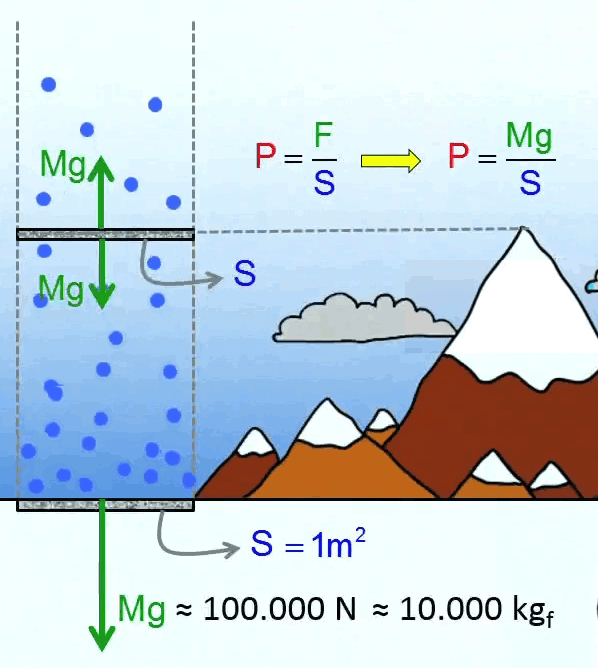
N.B. La longueur des deux forces du haut (altitude d'environ 9.000 mètres) représente environ le tiers de celle du bas (niveau de la mer). La masse d'air du haut est soutenue par celle du bas. Et à proximité de la paroi imaginaire située à 9.000 mètre, la pression est identique des deux côtés.
La notion de vide est un corollaire de celle de pression : un volume vide c-à-d ne contenant aucune molécule ni atome implique mécaniquement l'absence de pression dans ce volume. Le vide peut être facilement créé à l'intérieur d'une ventouse en écrasant sa base sur une surface, de sorte que la plupart des molécules d'air en sont éjectées. Par conséquent la pression interne exercée par les quelques molécules éventuellement subsistantes est très inférieur à la pression externe, exercée par la pression atmosphérique. Il en résulte que la ventouse est "collée" contre la paroi.
Pression hydrostatique
On suppose ici une masse de liquide immobile (sans courants). On comprends déjà intuitivement que la pression subie dans un liquide augmente avec la profondeur. Mais qu'en est-il exactement ? Pour répondre à cette question revenons brièvement à la pression atmosphérique. Dans (235) nous avions mentionné la valeur de 10.000 kgf pour la masse totale des particules atmosphériques. Cette masse atmosphérique n'est pas facile à calculer car la densité des particules atmosphériques diminue avec la hauteur.
hydrostatique
Dans le cas d'un liquide, ses particules sont également sujettes à l'agitation thermique. Mais contrairement aux molécules d'un gaz, qui ne sont pas liées, celles d'un liquide sont liées (de façon semi-rigide, ce qui confère la fluidité de leur ensemble). Ce sont les "ponts hydrogènes" (cas de l'eau), caractérisés par une attraction électromagnétique d'un atome d'hydrogène (H) par un atome d'oxygène (O).
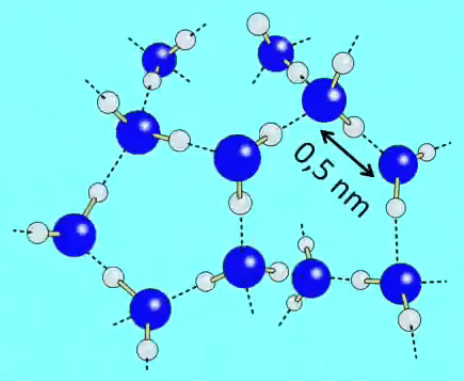
Or ces liens ne dépendent pas des forces extérieures que subissent les molécules (notion de "liquide incompressible", cas de la plupart des liquides) ⇔ la densité, et donc la masse d'un volume déterminé de liquide, varient relativement peu avec la profondeur ⇒ le calcul de la masse d'une colonne de liquide est plus facile que celui d'une colonne de gaz :
par (272) :
M = ρ * V = ρ * h * S où :
• ρ est la masse volumique du liquide ;
• h est la hauteur de la colonne ;
• S est la surface de la base de la colonne ;
⇒ par (234)
P = ρ * h * S * g / S ⇔
P = ρ * g * h
NB : où h est le seul paramètre libre.
NB : (236) n'est pas applicable aux gaz car dans ceux-ci ρ n'est pas constant.
Ainsi pour l'eau, à 10m de profondeur :
P ≈ 1.000 * 10 * 10 = 100.000 [kg / m3 * m / s2 * m = kg * m / s2 / m2= N / m2 = Pa]
Mais attention : pour obtenir la pression totale, il reste à ajouter la colonne atmosphérique située au-dessus de la colonne de liquide ⇒ par (235) : en passant du niveau de la mer à dix mètres de profondeur d'eau on double la pression.
Rappelons que le terme "hydrostatique" est générique, c-à-d utilisé pour tout liquide. Prenons le cas du mercure (Hg), un liquide métallique, dont 1cm3 pèse 13,5g (contre 1g pour l'eau) en raison du grand nombre de protons et neutrons que contient le noyau d'un atome de mercure : 202 contre 18 pour l'eau.
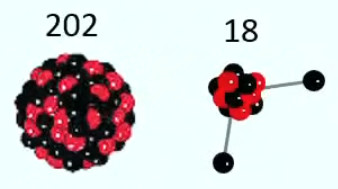
Atome Hg et molécule H2O
NB : 202/18=11,2 est plus petit que 13,5 car le volume de la molécule d'eau est légèrement plus élevé que celui d'un atome de mercure, en raison des deux atomes d'H situés à une certaine distance de l'atome d'O ⇔ la densité d'atomes du mercure est supérieure à celle de l'eau. Ainsi alors qu'avec une colonne de 10m d'eau on obtenait une pression de 100.000 Pa, pour le mercure il suffira de 10/13,5=0,74m.
de Pascal
Nous allons voir ici que la pression hydrostatique au fond d’un bassin d’eau ne dépend que de la hauteur d’eau et non de la quantité d’eau qui s’y trouve.
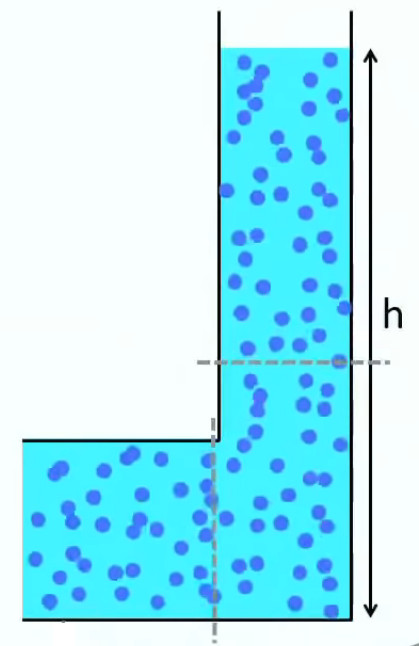
Pour comprendre ce résultat contre-intuitif il faut percevoir la combinaison de deux phénomènes :
- d'une part, l’origine microscopique de la pression : la pression sur une paroi est due aux collisions qu’elle subit de la part des molécules d’eau en mouvement d’agitation thermique. C'est la nature isotrope de la pression, qui explique la répartition uniforme de la pression à une hauteur donnée ;
- d'autre part, la pression exercée par la colonne sur sa base augmente avec la hauteur de la colonne. Mais à une hauteur déterminée, la pression est identique quelle que soit la largeur de la colonne, et donc quelle que soit la surface de sa base : ainsi dans le développement de (236) on voit bien que le facteur de surface S disparaît par la substitution de :
M = ρ * V = ρ * h * S
dans :
P = M * g / S = ρ * h * S * g / S ⇔
P = ρ * g * h (236)
La combinaison de ces deux phénomènes a pour effet que diminuer la largeur de la colonne du graphique ci-dessus ne changera rien à la pression en n'importe quel point de la base du bassin. Ce résultat constitue le principe de Pascal.
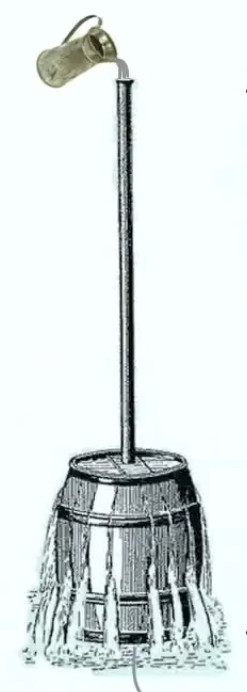
tonneau
L'expérience du "crève-tonneau" est particulièrement parlante : avec une quantité d'eau ridiculement faible il est possible de crever un tonneau de bois. On voit que l'eau injectée dans la colonne joue comme un piston qui pousse sur la surface de l'eau. Le principe de Pascal permet ainsi d'expliquer le principe des vases communicants, ainsi que le principe du siphon.
communicants
Le schéma suivant illustre deux vases communiquant par un tuyau. la vanne rouge est alors fermée, et puis du liquide est rajouté dans le vase de droite ⇒ la hauteur de la colonne augmente ⇒ la pression augmente dans la partie droite du système ⇒ si on ouvre la vanne rouge, la pression se propage dans la partie gauche, dont le niveau va monter jusqu'à ce que les hauteurs dans les deux vases soient au même niveau (qui sera évidemment plus élevé que le précédent niveau d'équilibre).
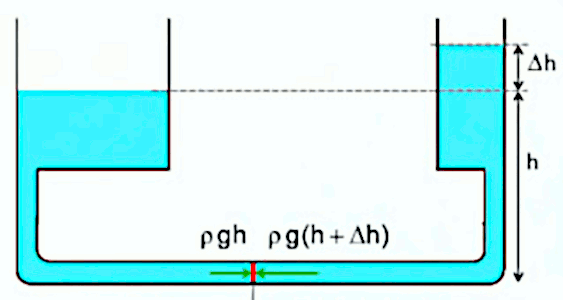
Le système illustré ci-dessous permet d'affiner notre compréhension du phénomène : que vaut la pression Px dans la partie la plus haute du tuyau ? On sait que :
- au niveau de la ligne hachurée la pression est partout la pression atmosphérique ;
- dans la partie haute du tuyau la pression Px est moins forte qu'au niveau de la ligne hachuré puisque cette partie haute ne subit pas la pression de la colonne h1
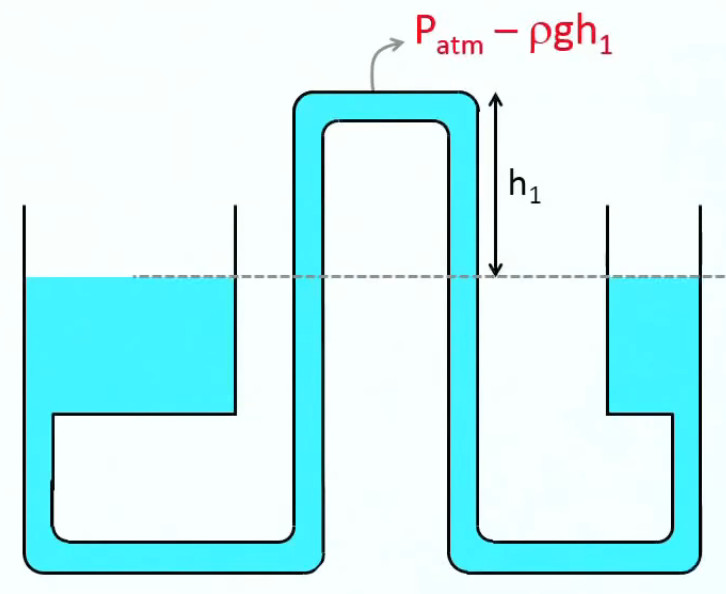
Par conséquent : Px = Patm - ρ * g * h1
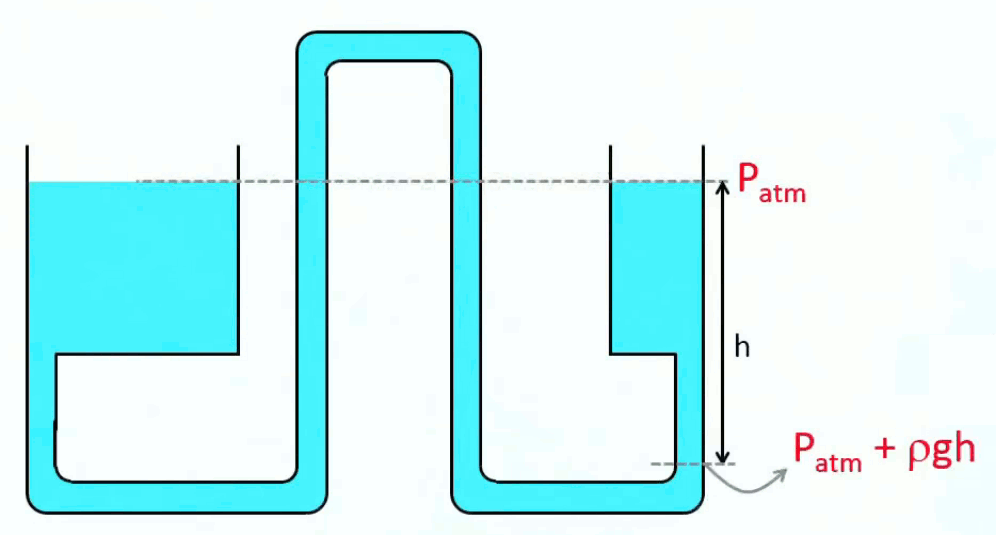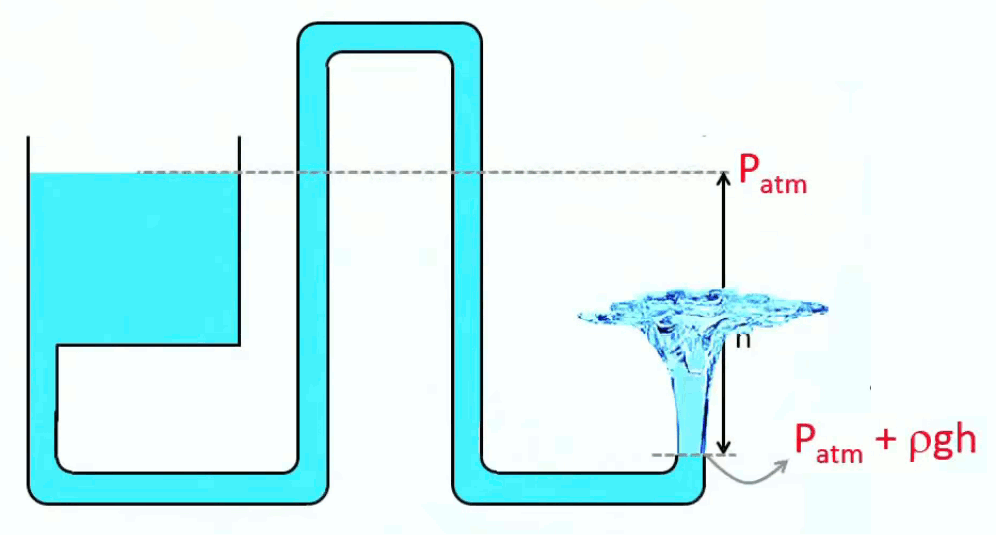
Si dans le graphique précédent on retire à droite une partie de la colonne à partir de là où la pression vaut Patm + ρ * g * h ⇒ la pression juste au dessus de la section ne sera plus égale qu'à Patm, et ne pourra donc contenir la pression Patm + ρ * g * h provenant d'en-dessous la section. On pourra ainsi vider le vase de gauche, par siphonnage.
Le principe d'Archimède est expliqué ici sans référence au calcul des pressions subies par les parois rigides d'un volume d'eau immergé (qui sont supérieures sur la partie inférieure que sur la partie supérieure).
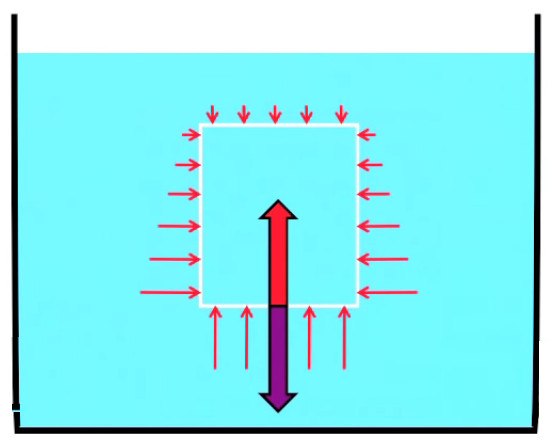
On peut néanmoins comprendre que ce volume est soutenu par la masse d'eau qui l'environne, par le jeu de ces pressions sur toute la surface du volume.
Si ce même volume est rempli de béton plutôt que de l'eau, alors il va s'enfoncer car son poids volumique est supérieur à celui de l'eau. Si au contraire le volume est remplis de bois, il va s'élever car le poids volumique du bois est inférieur à celui de l'eau. Une question qui vient alors à l'esprit est de savoir ce qui détermine la répartition entre volume immergé et volume émergé du volume total de bois flottant à la surface.
Le principe d'Archimède stipule que « tout corps plongé dans un fluide au repos, entièrement ou partiellement, subit une force dirigée de bas en haut, et opposée au poids du volume de fluide déplacé. Cette force appelée poussée d'Archimède s'applique au centre de masse du fluide déplacé ». Autrement dit, un corps qui flotte est tel que son poids (force gravitationnelle vers le bas) est égal à la poussée exercée vers le haut par le volume de liquide qu'il déplace.
Ainsi dans la partie droite de l'image suivante la partie immergée du bloc de poids est telle que son poids en eau est égal au poids total du bloc de bois ⇔ le volume de bois immergé est le même que le volume d'eau dont le poids vaut celui du bloc de bois.
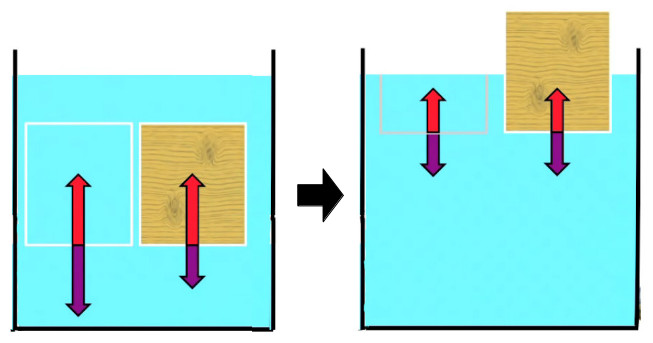
Gauche : le bloc de bois monte. Droite : il est à l'équilibre.
On comprends alors qu'il peut exister des bateaux en acier ou en béton : le volume ne contient ces matériaux qu'au niveau des parois, de sorte que le poids de l'ensemble de la structure flottante peut être égal au poids du volume en eau de la partie immergée. Dans ce cas la structure flotte.
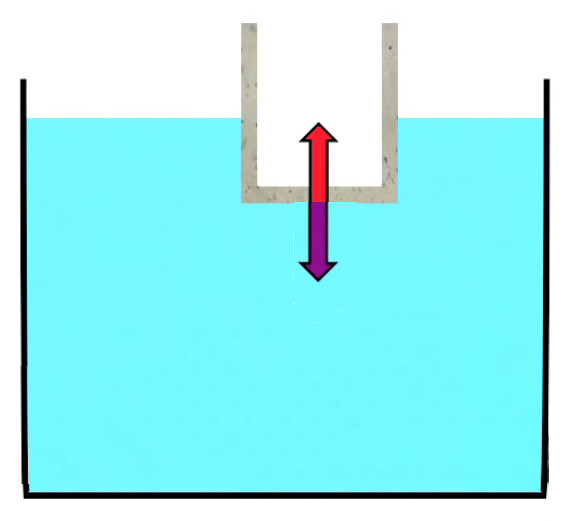
Force et énergie/travail
2. Travail
3. Rotation
4. Énergie cinétique
Travail vs énergie vs matière (N.d.A.)
2. Matière = énergie
Travail = énergie ?
Oui en terme quantitatif, ils ont d'ailleurs la même unité de mesure : le Joule.
Mais en terme qualitatif, il y a des différences de nature :
le travail est un processus, en l'occurrence un flux d'énergie (via un déplacement de matière), de façon ordonnée (à l'opposé de la chaleur qui est une dissipation, c-à-d un transfert désordonné d'énergie) ;
l'énergie est un état, en l'occurrence un stock d'énergie qu'un corps contient (à l'opposé du travail qui ne peut être contenu mais exercé) ;
la relation entre travail et énergie apparaît dans le principe de conservation : l'énergie ne peut être ni créée ni détruite, mais seulement transformée d'une forme en une autre, ce passage d'un état (stock) à un autre se faisant par un flux (transfert), qui peut être ordonné (travail) ou désordonné (chaleur).
Matiere = énergie ?
Dans la section consacrée à la géométrie nous avons évoqué une première perception de la matière, en tant que corps, par la notion de volume dans un espace normé.
Dans la présente section consacrée à la dynamique, le concept de matière est approfondi par la notion de masse, via la seconde loi de Newton, qui exprime que pour imprimer une accélération a à une masse m, il faut exercer sur elle une force f, mesurable par le produit de la masse et de l'accélération f = m * a. Nous avons là une définition "en creux" de la masse, en l'occurrence relativement aux notions de force et de mouvement.
Dans la section suivante consacrée à la matière, nous étudierons ses composants. Nous pouvons déjà dire ici que la célèbre égalité d'Einstein E = m * c² (où c est la vitesse de la lumière) exprime (ou implique) que la matière c'est de l'énergie hyper-concentrée puisque c étant très grande (environ trois cents millions de m/s), une infime quantité de matière contient une quantité phénoménale d'énergie.
Donc, à la question posée la réponse est à nouveau composite :
en terme quantitatif il y a équivalence entre matière et énergie par l'égalité E = m * c², qui exprime que la matière est un réservoir d'énergie ;
en terme qualitatif il y a une différence de nature liée à la ... matérialité ;
la matière possède une masse et a par conséquent une vitesse inférieure à celle de la lumière ;
l'énergie n'a pas de masse de sorte que sa vitesse est la vitesse physiquement maximale (qui est celle de la lumière, soit 300.000 km/s).
la relation entre matière et énergie apparaît dans le principe d'inertie : en raison de sa masse, la matière résiste au changement mouvement (c-à-d de vitesse) ⇒ il faut exercer sur elle une force pour changer son mouvement (modifier sa vitesse).
N'hésitez pas à venir relire ces définitions conceptuelles, que la théorie (définitions formelles) et les applications que nous allons traiter ici, vous permettront d'approfondir et d'intérioriser.
Travail
2. Définition du travail
3. Leviers
4. Poulies
Définition de l'énergie
Tout travail réalisé (par un organisme vivant ou une machine) requiert de l'énergie. Toutes les formes que peut prendre l'énergie résultent de l'action de forces et de déplacements. On peut donc dire que, fondamentalement, l'énergie ce sont des forces en déplacement.
N.d.A. Travail et énergie sont égaux en quantité, mais se différencient par leur nature : le travail est une action, tandis que l'énergie est un potentiel d'action. C'est par l'action du travail qu'une quantité d'énergie peut être transformée en une quantité égale d'une énergie d'un autre type.
Cela est évident pour laver le linge (à la main ou en machine) ou encore pétrir de la pâte (à la main ou par une machine). Nous allons montrer ici la combinaison force+déplacement dans des cas où la force et le déplacement sont a priori moins apparents.
Commençons par le cas du fil de cuivre, composé d'un ensemble d'atomes de cuivre. Ceux-ci ont pour caractéristique, lorsqu'ils sont à proximité les uns des autres de libérer des électrons. Un courant d'électrons peut ainsi être créé. Chacun de ces électrons qui entre en collisions avec un atome de cuivre, met celui-ci en vibration, laquelle se communique aux autres atomes de cuivre, de proche en proche. Cette agitation se manifeste par de la chaleur : on parle d'énergie calorifique. Le courant électrique créé de l'énergie calorifique, mais il faut préalablement de l'énergie pour créer le courant électrique.
Pour ce faire un générateur (de centrale électrique ou d'éolienne) consiste à exploiter la force de Lorenz (96) dans un système composé d'une bobine de fil de cuivre qui à l'aide d'un rotor est mise en mouvement dans un champ magnétique.
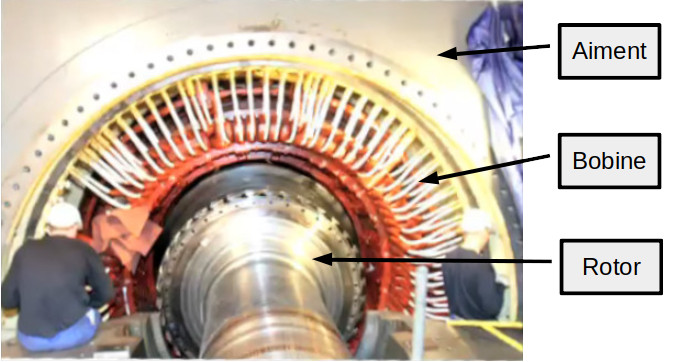
Un autre exemple pour illustrer l'énergie comme la combinaison d'une force et d'un mouvement est l'énergie électromagnétique. Ainsi une antenne est un fil de cuivre le long duquel les électrons se déplacent en aller-retours sous l'action de sources de tensions variables, et ce faisant provoquent une onde électrique qui va se propager puis être détectée par une antenne.
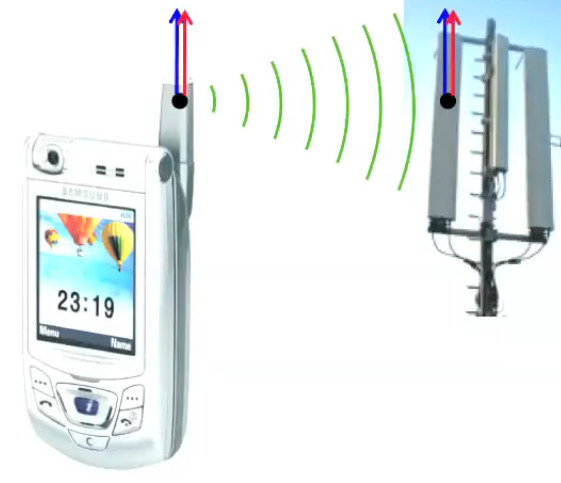
Flèche rouge : force électrique ⇒ flèche bleu déplacement des électrons
L'onde du champ électromagnétique n'est rien d'autre qu'un transport d'énergie, comme en témoignent les électrons dans le circuit de l'antenne réceptrice (originellement sans sources de tension), qui vont ainsi se mettre à de déplacer eux-aussi dans un mouvement de va-et-viens le long de l'antenne.
Les mêmes principes valent pour la lumière. Dans le filament de l'ampoule on observe des vibrations extrêmement rapides des électrons. Ces vibrations génèrent elles aussi des ondes électromagnétiques. Celles-ci peuvent être détectées par des récepteurs de l'oeil, sensibles à la force électrique portée par l'onde électromagnétique lumineuse.
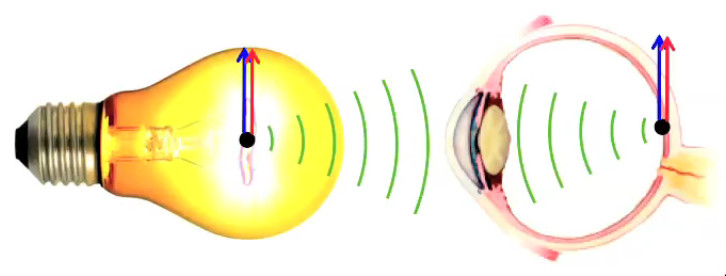
Un dernier exemple est donné par l'énergie nucléaire qui vient des noyaux atomiques, composés de neutrons (charges 0) et protons. Ces derniers étant tous de chargent +, ils se repoussent d'autant plus fort qu'ils sont extrêmement compactés. Dans les noyaux de grande taille, tels que ceux de l'uranium ou du plutonium, cela peut aller jusqu'à l'éclatement de l'atome, libérant ainsi une énergie considérable.
Définition du travail
Réaliser un travail (noté W) est la forme la plus élémentaire d'énergie : cela consiste à exercer une force F sur une longueur L :
W = F * L [W = N * m = J (joule)]
L est généralement noté x(t) lorsqu'on souhaite exprimer la distance parcourue en fonction du temps.
On peut démontrer (237) par un double expérience de pensée. Soit W0 un travail de référence consistant à élever une masse M à une hauteur L ⇒ :
- si j'élève cette masse à une hauteur 2*L ⇒ je réalise un travail W=2*W0 ⇒ W∝L ;
- si j'élève une masse 2*M à une hauteur L ⇒ je réalise un travail W=2*W0 ⇒ W∝F ;
Leviers
Leviers. Le principe du levier – qui permet de démultiplier une force – est une illustration très intuitive des notions de travail et de conservation de l'énergie.
Le levier est un système mécanique caractérisé par trois points (cf. graphique infra) :
- point d'appui du levier ;
- point d'application de la force motrice FM sur le levier, à laquelle correspond la longueur du bras de levier moteur LM (toujours mesurée par rapport au point d'appui du levier) ;
- point d'application de la force résistante FR (là où se situe la masse) sur le levier, à laquelle correspond la longueur du bras de levier moteur LR (toujours mesurée par rapport au point d'appui du levier).
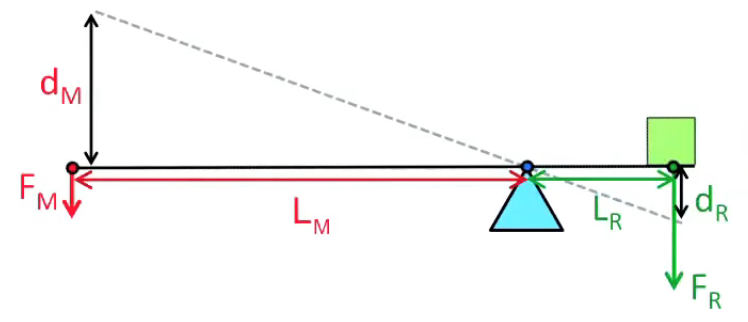
Levier de type "inter-appui"
Aux points d'application de FM et de FR correspondent les distances LM et LR, toutes deux mesurées par rapport au point d'appui.
On distingue divers types de levier, les plus simples étant :
- inter-appui : le point central est le point d'appui (graphique ci-dessus) ;
- inter-résistant : le point central est le point de résistance (cas de la brouette) ;
- inter-moteur : le point central est le point moteur (cas du bras) ;
Les deux systèmes sont identiques dans leurs situations extrêmes LR=0 et LM=0
La loi (d'équilibre) des leviers :
FM * LM = FR * LR
s'écrit plus simplement en l'exprimant comme l'égalité des moments de force (cf. infra #moment-force) :
τM = - τR
Une autre relation lie FM et FR via la force du point d'appui FA : FM + FA = FR. Mais elle ne joue pas car le bras de levier correspondant LA ≡ 0 par définition ⇒ τA ≡ 0 par définition.
Démonstration :
pour démontrer la loi des levier il faut introduire la notion de conservation de l'énergie : quelle que soit la nature (méthode) du travail effectué pour déplacer une masse M sur une distance L – par exemple un palan (cf. section suivante) plutôt qu'un levier – l'énergie impliquée sera toujours la même. En l'occurrence il s'agit de démontrer l'égalité entre d'une part le travail associé au déplacement dM du point d'application de la force motrice FM, et d'autre part le travail associé au déplacement correspondant dR du point d'application de la force résistante FR :
WM = WR ⇒
FM * dM = FR * dR
D'autre part on peut établir géométriquement la valeur du facteur de démultiplication (r) en constatant dans l'image supra la constance du rapport :
dM / LM = dR / LR
(cf. les deux triangles axés sur le point d'appui du levier) ⇔
dM / dR = LM / LR = r
qu'il suffit alors de substituer dans (239) ⇒
FM * LM = FR * LR
CQFD.
Il résulte de (238) et (240) que :
FM = FR / r
Les deux images suivantes illustrent le levier inter-moteur (cas des leviers du corps humain). Dans le cas du bras le facteur de démultiplication r = LM / LR = 1/7 < 1 ⇒ par (241) : FM = 7 * FR: pour soulever un poids de 1kgf je dois exercer une force de 7 kgf. Faut-il en déduire que le corps est une machine bien peu efficace ? Pas du tout, car la force importante qu'il faut exercer est compensée par (c-à-d "est le prix à payer pour") un long bras de levier résistant, c-à-d pour une grande amplitude de mouvement, ce qui pour un organisme vivant est une propriété qui peut s'avérer vitale (pour fabriquer des outils, ou encore se déplacer dans les branches d'un arbre).
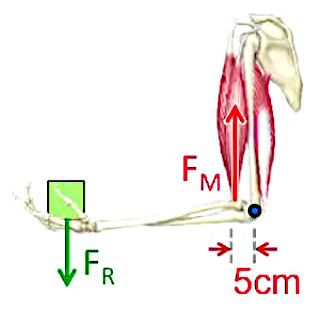
Le bras est un levier de type "inter-moteur".
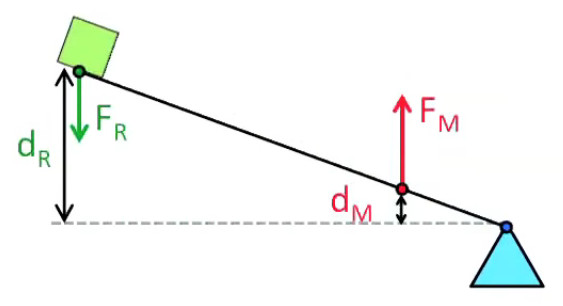
Levier de type "inter-moteur" schématisé.
N.d.A. En comparant le levier au palan (système de levier à poulie) on constate que le progrès technologique ne peut faire autre chose que de rendre possible des combinaisons différentes de F et L pour une même quantité d'énergie/travail.
Poulies
Le principe du palan est proche de celui du levier :
- on y retrouve les notions de force moteur et force résistante ;
- une corde remplace le levier
- la poulie joue un rôle de point d'appui.
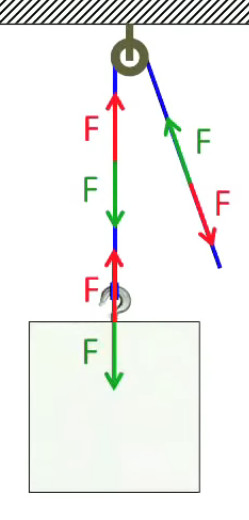
Une notion supplémentaire est introduite : la force de tension, qui est répartie sur toute la longueur de la corde, entre le point d'action de la force résistante et celui de la force moteur.
Le schéma suivant est l'illustration la plus simple de la force de tension : chaque point de la corde subit une force égale vers le haut et vers le bas (concrètement, les fibres de la corde, ou les maillons d'une chaînes, sont étirées dans les deux sens ⇒ la notion de "tension de rupture", fonction du matériau). C'est en réalité une version simplifiée de la poulie, où le point d'application de la force moteur est située au niveau du crochet supérieur.
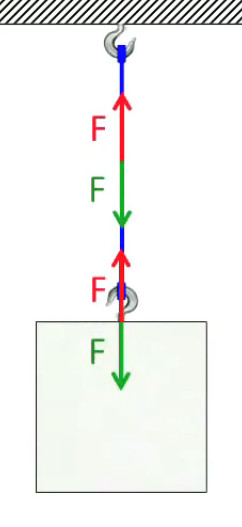
Le palan est donc un système plus sophistiqué que le levier car il permet d'orienter la direction de la force moteur (quant à sa roue, elle a pour fonction de réduire les forces de frottement à un niveau minimum).
Dans ce système la force moteur à exercer pour soulever la masse est égale à son poids. On n'a donc pas encore d'effet de démultiplication permis par le système du levier. Nous allons montrer progressivement que pour cela il faut fixer la poulie sur la masse !
Commençons par montrer que le principe de démultiplication du palan repose sur le fait que si le point d'action de la force moteur est fixée sur la masse elle-même (donc par un second crochet), il en résulte que la force de tension est répartie sur les deux segments de corde, c-à-d qu'elle vaut F/2 en tout point ! Or rien n'empêche d'inverser le système : crochets en haut et poulie en bas.
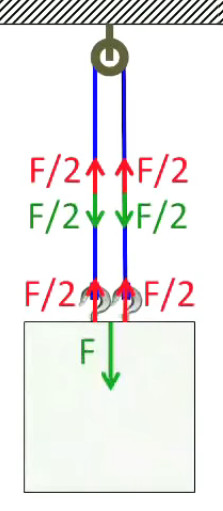
Ensuite si l'on remplace un des deux crochets du haut par un point d'application libre de la force moteur, la force à exercer pour soulever un poids est divisée par deux. Cependant il y a un "prix à payer". Pour le montrer abaissons le point d'application de la force moteur jusqu'à la poulie ⇒ toute la longueur L de la corde est sur l'autre côté ⇒ si je remonte le point d'application de la force moteur jusqu'en haut (c-à-d sur une hauteur L), la masse ne montera nécessairement que de la moitié de cette hauteur maximale.
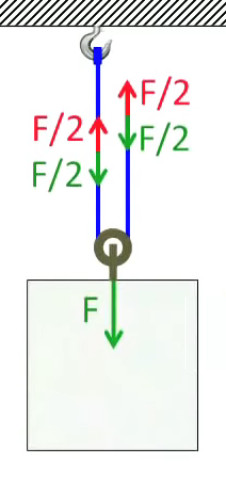
Ce prix à payer est l'illustration du principe de conservation de l'énergie : l'énergie ne se perd ni ne se créé, mais se transforme. Étant donné que l'énergie, c-à-d le travail, égale le produit de la force et de la distance :
- si le travail pour élever de L/2 la masse, sans palan, vaut : W = F * L/2
- alors le travail pour élever de L/2 la masse, avec ce palan, vaut : W = F/2 * L
Ainsi avec le système du palan, une personne de force insuffisante pourra néanmoins arriver à soulever la masse si elle est suffisamment endurante.
On peut améliorer le système du palan, c-à-d obtenir des rapports supérieurs à 2 en augmentant le nombre de poulies. Mais combien, et comment ? En ajoutant une poulie en haut on peut alors tirer vers le bas (ce qui est pratique), mais sans augmentation de la démultiplication, puisque le nombre de segments soutenant la charge n'a pas augmenté. Pour cela il faut ajouter une seconde poulie sur la masse ! Et dans ce cas puisque la tension est répartie sur quatre cordes, la force requise est divisée par 4, .... mais le point d'application de la force résistante se déplace quatre fois moins que le point d'application de la force moteur.
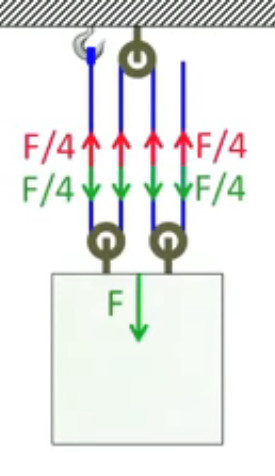
Pour le montrer abaissons le point d'application de la force moteur jusqu'à la poulie ⇒ toute la longueur L de la corde est répartie sur les trois autres segments ⇒ si je remonte le point d'application de la force moteur jusqu'en haut, c-à-d, de L/3, la masse ne montera nécessairement que de L/3 à L/4 c-à-d de L/3-L/4=L/12 ⇒ :
- si le travail pour élever de L/12 la masse, sans palan, vaut : W = F * L/12
- alors le travail pour élever de L/12 la masse, avec ce palan, vaut : W = F/4 * L/3
Nous avons vu jusqu'ici trois cas : un, deux et quatre segments porteurs ⇒ le cas avec trois segments porteur se déduit facilement : la règle pour déterminer le nombre de segments porteurs est double :
- on ne compte que les crochet et poulie(s) placés sur la masse ;
- crochet=1 ; poulie=2.
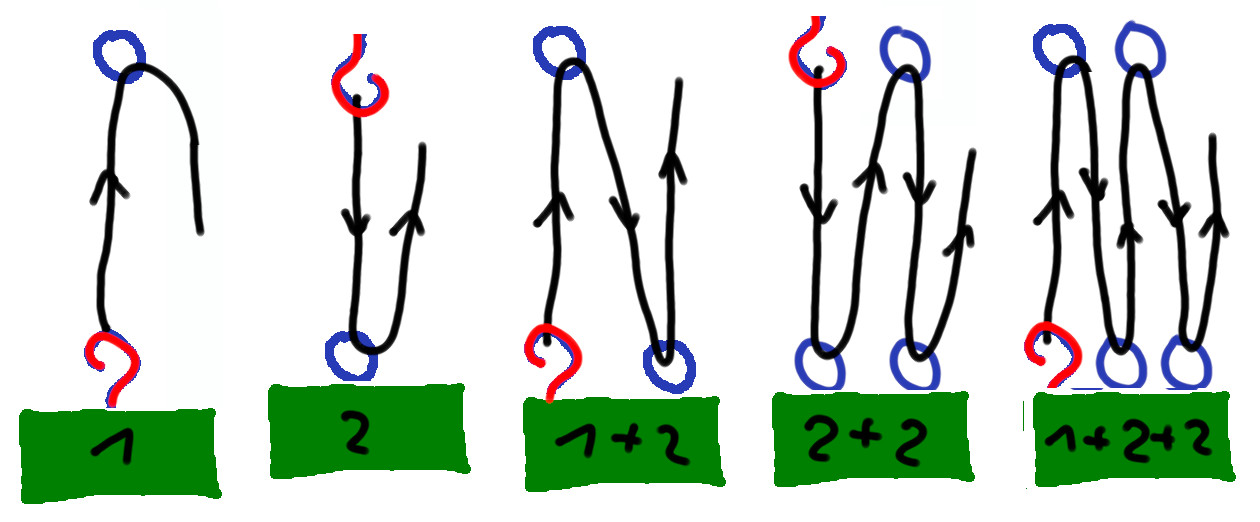
N.B. Alternance haut/bas du crochet ⇒ :
• crochet en bas ⇒ # impair de segments porteurs ;
• crochet en haut ⇒ # pair de segments porteurs.
Pour trois segments porteur le raisonnement est évidemment toujours le même. On abaisse le point d'application de la force moteur jusqu'à la poulie ⇒ toute la longueur L de la corde est répartie sur les deux autres segments ⇒ si je remonte le point d'application de la force moteur jusqu'en haut, c-à-d sur une hauteur de L/2, la masse ne montera nécessairement que de L/2 à L/3 c-à-d de L/2-L/3=L/6 ⇒ :
- si le travail pour élever de L/6 la masse, sans palan, vaut : W = F * L/6
- alors le travail pour élever de L/6 la masse, avec ce palan, vaut : W = F/3 * L/2
Rotation
2. Moment d'inertie
Moment de force
de force
Nous avions déjà évoqué la notion de moment de force pour illustrer celle de #produit-vectoriel. Nous allons ici approfondir la notion de moment de force au regard de ce que nous avons appris entre-temps concernant la loi d'équilibre des leviers FM * LM = FR * LR ⇔ τM = - τR (238) (où la lettre grecque "Tau" exprime la torsion). Le principe est ici qu'un même moment de force peut correspondre à différentes combinaisons (F,L).
On appelle équilibre de rotation l'égalité τM + τR = 0. Il est facile de démontrer de τR peut être décomposée en une somme de moments de force correspondant chacun à un couple (Fi,Li) ⇒ τM + ∑in τRi = 0. Le moment de force est ainsi clairement une grandeur additive.
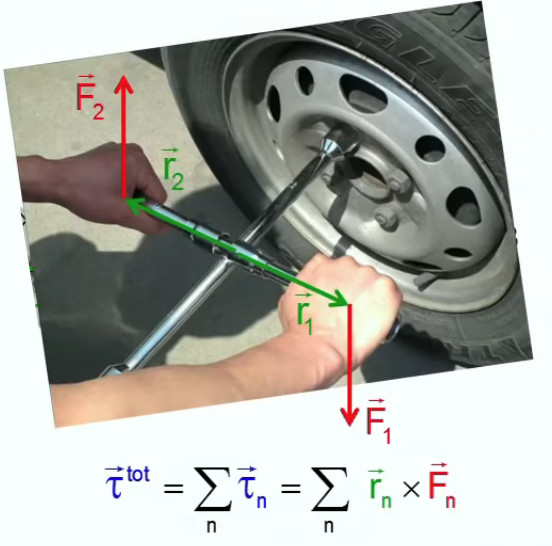
Nous allons maintenant passer à la notation vectorielle du moment de force. Pour ce faire on commence par simplement changer la notation τ = F * L, où L représente la longueur du bras de levier, par τ = F * r où r représente le rayon de courbure de la trajectoire suivie par le point d'application de la force.
L'angle que fait cette force avec la direction du rayon peut-être quelconque, pourvu qu'on la prenne en compte. Intuitivement on comprend que la force est maximale lorsque cet angle vaut π/2 (force tangente à la courbure), et nulle lorsqu'elle vaut π (force dans le même axe que le rayon de courbure).
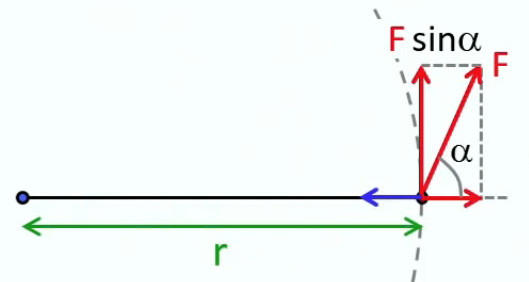
Par conséquent, dans le cas d'un angle située entre les deux, seule la composante perpendiculaire aura un effet sur le moment de rotation ⇒ :
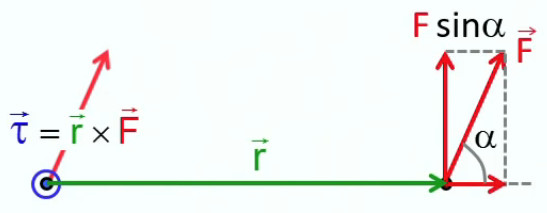
τ = r * F * sinα ⇔
où α est donc l'angle entre la force F et le bras de levier r→, celui-ci étant le vecteur position du point d'application de la force, l'origine de ce vecteur position étant l'axe de rotation des vecteurs.
τ→ = r→ x F→
La règle de la main droite vue à la suite de (94) s'applique donc : le moment de force τ→ est le vecteur perpendiculaire au plan formé par les vecteurs r→ et F→, le sens positif de τ→ étant alors indiqué par la direction du pouce. L'image ci-contre illustre la propriété de translation des vecteurs, en l'occurrence celui du vecteur force déplacé à l'origine pour illustrer clairement l'application de la règle de la main droite : le signe "pointe de flèche" ⊙ montre que le vecteur τ→ sort bien du plan de l'écran.
Unité. NB : bien que l'unité du moment de force est N*m on ne peut pas pour autant en déduire qu'il s'agit de joules : le moment, c-à-d une force exercée sur un bras de levier, n'est pas une énergie.
Moment d'inertie
d'inertie
Pour illustrer le mouvement de rotation on prend le cas du pendule, mais en faisant abstraction de la force de gravitation : on peut donc le considérer dans un plan horizontal. Et étant donné la construction du système de pendule, la force centrifuge exercée par la masse sur la tige du pendule est compensée par la force centripète (en raison de la rigidité du câble). Le même principe vaut pour la composante de la force dans le sens du pendule.
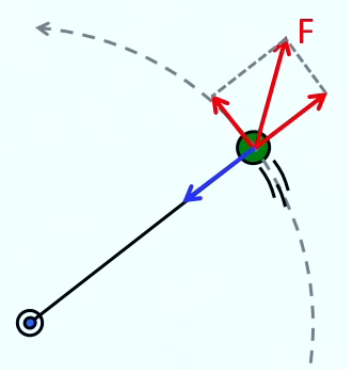
Il ne reste donc que la composante de force perpendiculaire à la tige du pendule ⇒ on peut décrire ce mouvement circulaire comme s'il était rectiligne ⇒ on peut appliquer la loi de Newton :
Étape 1.
m * a = F ⇔ par (32) :
m * a = F * sin(α) ⇔
m * d2x / dt2 = F * sin(α)
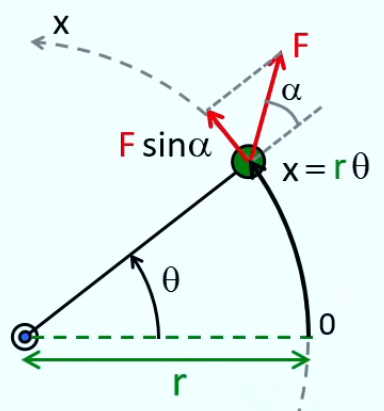
Pour modéliser le mouvement de rotation on ne va pas utiliser la coordonnée de position x mais la coordonnée angulaire θ. Pour ce faire on passe de x à θ (en radians) par :
x = r * θ (1) ⇒
d2x / dt2 = r * d2θ / dt2 ⇒
m * r * d2θ / dt2 = F * sin(α) ⇔
d2θ / dt2 = F * sin(α) / ( m * r ) ⇒
dθ / dt = F * sin(α) / ( m * r ) * t ⇒
θ = F * sin(α) / ( m * r ) * t 2 / 2
c-à-d l'équivalent angulaire de xt = x0 + v0 * t + a * t2 / 2 (226) où position et vitesse initiales sont nulles.
NB : l'accélération angulaire d2θ / dt2 = F * sin(α) / ( m * r ) est donc au mouvement de rotation ce que l'accélération rectiligne a est au MRUA.
Étape 2. Passons maintenant à un cas plus général, tel que le point d'application de la force extérieure n'est pas nécessairement situé sur la masse (cf. graphique suivant).
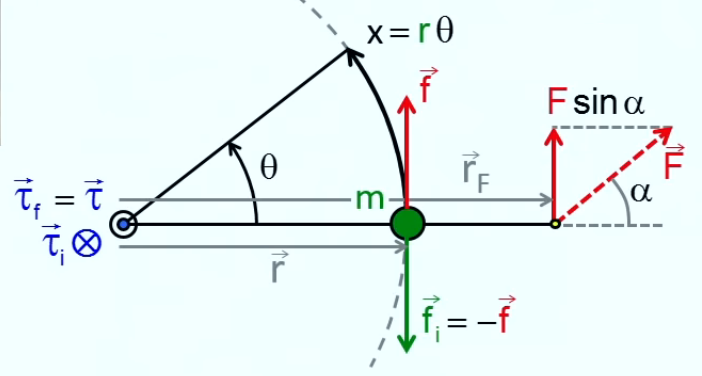
En fait il s'agit d'un système de levier, et on peut donc lui appliquer la loi des leviers (238) :
r * fi = rF * F * sin(α) ⇔
fi = rF / r * F * sin(α) ⇒
en vertu de la notion d'équilibre dynamique, c-à-d le fait que les forces apparaissent toujours par couple de forces opposées (231) :
f = rF / r * F * sin(α)
On refait alors comme précédemment :
m * a = f ⇔
m * d2x / dt2 = rF / r * F * sin(α) ⇔
m * r * d2θ / dt2 = rF / r * F * sin(α) ⇔
NB : on retrouve bien le cas précédent (force appliquée sur la masse) en posant rF = r.
• d2θ / dt2 = rF * F * sin(α) / ( m * r2 ) ⇔
• θ(t) = 1/2 * rF * F * sin(α) / ( m * r2 ) * t2
⇔ par (243) :
• d2θ / dt2 = τ / ( m * r2 ) ⇔
• θ(t) = 1/2 * τ / ( m * r2 ) * t2
Le carré du rayon exprime une forte sensibilité à la distance.
Si on passe de la notation scalaire à la notation vectorielle pour appliquer la règle de la main droite, on observe dans l'image supra que ses résultats (symboles ⊗ et ⊙ au point pivot) sont cohérents avec l'égalité des moments de force (au signe près) :
τ→i = r→ x f→i = r→ x - f→ = - τ→f ⇒
par supra :
r * f = rF * F * sin(α) ⇒
- τ→i = τ→ ⇔
τ→i + τ↔ = 0
Étape 3. Passons maintenant à un cas encore plus général en supposant le cas de deux masses distinctes du point d'application de la force extérieure.
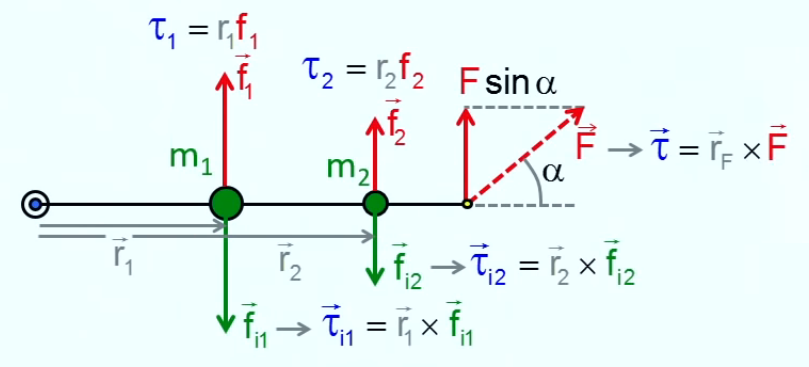
Pour ce faire on va à nouveau recourir à la notion d'équilibre dynamique exprimée en fonction des moments de force :
τ→i1 + τ→i2 + τ↔ = 0
c-à-d que le moment de force extérieur compense les moment de force d'inertie combinés. Et selon ce même principe d'équilibre dynamique les forces d'inertie sont compensées par les forces qui accélèrent les masses, via la structure rigide du pendule c-à-d via leurs moments de force respectifs :
τ→i1 = - τ→1 et τ→i2 = - τ→2
que l'on substitue dans l'égalité précédente ⇒
τ→1 + τ→2 = τ↔
⇒ on passe à la notation scalaire, ce qui simplifiera le développement :
τ1 + τ2 = τ
où l'on injecte les valeurs de τ données par le résultat de l'étape 2 ⇒
m1 * r12 d2θ / dt2 + m2 * r22 d2θ / dt2 = τ ⇔
( m1 * r12 + m2 * r22 ) * d2θ / dt2 = τ
• où J = m1 * r12 + m2 * r22 est le "moment d'inertie"
• où l'on retrouve le résultat de l'étape 2 en posant r1=r2 et m1+m2=m
Le tableau suivant permet de comparer la loi de Newton et sa version adaptée au mouvement circulaire.
| Rectiligne | m * d2x / dt2 = f |
|---|---|
| Rotation | ( m1 * r12 + m2 * r22 ) * d2θ / dt2 = τ |
Généralisation finale :
l'équation du mouvement de rotation vaut pour un nombre indéfini de masses, dont le moment d'inertie vaut : J = ∑n=1N mn * rn2
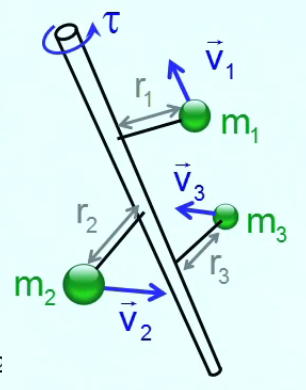
l'équation du mouvement de rotation vaut également pour une localisation indéfinie dans l'espace à trois dimensions (du système du levier) car toute localisation en dehors de l'axe contenant le point d'application de la force extérieure peut y être ramené par rotation et translation ; NB : la distance r se calcule par rapport à la distance à l'axe de rotation.
En pratique pour calculer le moment d'inertie d'un corps en trois dimension on va "décomposer" celui-ci en un nombre arbitrairement élevé de cubes élémentaires ΔVn (donc de taille arbitrairement petite), chacun étant caractérisé par une distance rn par rapport à l'axe de rotation. Quant à la masse de chacun de ces volumes élémentaires on l'obtient par la masse volumique ρ : mn = ρ * ΔVn (272) ⇒
J = ∑n=1N ρ * ΔVn * rn2 ⇒
J = ∫n=1N ρ * dVn* rn2
On peut montrer que l'on obtient des formules assez simples pour le moment d'inertie des volumes suivants :
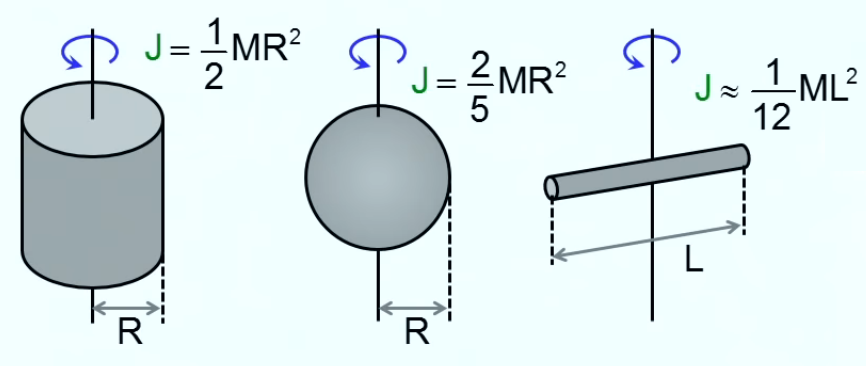
Énergie cinétique
transformation
Le travail est une forme d'énergie. En poussant sur un mur de légos, je peux le faire tomber grâce au travail des mes muscles. Par le travail de mes muscles je peux également envoyer une balle sur ce mur, ce qui aura le même effet. Pourtant la balle ne dispose d'aucun muscle ou mécanisme artificiel lui permettant d'effectuer un travail. L'explication est que le travail effectué pour lancer la balle s'est transformé en énergie (en l'occurrence cinétique), transféré dans la balle par mon travail musculaire. Ensuite, lors du choc de la balle avec le mur, c-à-d lorsque la balle a exercé une force sur le mur, la balle a transféré de l'énergie cinétique au mur, et sa valeur vaut le produit de la force d'inerte par la longueur du déplacement du mur.
Il convient donc de distinguer dans cette chaîne :
- la force mécanique appliquée par les muscles pour conférer à la balle une énergie cinétique : W = = Fmeca. * L = Ec
- la force d'inertie exercée ensuite par la balle sur le mur, et par laquelle l'énergie cinétique va être transformée en travail : Ec = Finer. * L = W.
N.d.A. La quantité d'énergie cinétique transférée peut varier en fonction notamment des forces de frottement qui ont été impliquées dans chacun des modes de transfert/transformation de cette chaîne. Ces forces de frottement sont transformées (on dit qu'elles se "dissipent") en chaleur (au niveau des muscles, puis du mur, ...) c-à-d en énergie calorifique.
potentielle
Si plutôt que de lancer horizontalement une masse, je la lève pour la poser sur un support d'une certaine hauteur, la masse s'y trouvera au repos. Le travail mécanique que j'ai réalisé ne s'est donc pas transformée en énergie cinétique. Mais en vertu du principe de conservation, le travail fourni s'est nécessairement transformé en une forme d'énergie. Celle-ci est appelée "énergie potentielle". Pour observer physiquement son existence, faisons disparaître le support par expérience de pensée ⇒ la masse tombe, et laisse sur le sol une empreinte qui n'existait pas, et la profondeur de cette empreinte sera d'autant plus grande que la masse aura été préalablement élevée à une grande hauteur.
Le fonctionnement des barrages hydroélectriques est fondé sur le principe de l'énergie potentielle : lorsque les vannes sont ouvertes l'énergie potentielle de l'eau qui descend dans le conduit se transforme en énergie cinétique par la force du courant ⇒ celle-ci pousse les aubes de la turbine située plus bas, de sorte que l'énergie cinétique de l'eau est ainsi transformée en énergie électrique via le générateur (N.d.A. : du moins partiellement car une partie de l'énergie cinétique est dissipée en énergie calorifique par les forces de frottement inhérentes au mécanisme de la turbine).
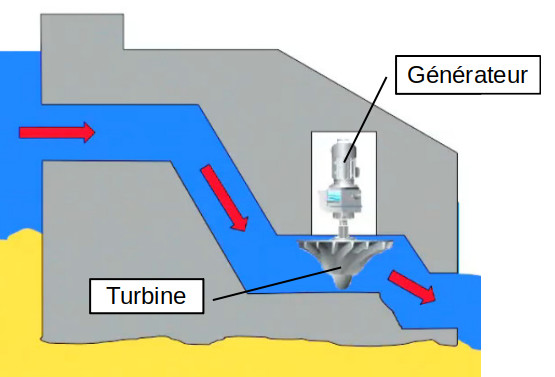
On observe également l'énergie potentielle au niveau atomique. Ainsi la pile électrique exploite la force électrique qui attire un électron et un proton [cf. infra #atomes et #cohesion-electromagnetique] : des protons (signe +) ont été placés d'un côté, et des électrons (signe -) de l'autre ⇒ si l'on place un fil conducteur entre les deux "bornes" on créé un courant de charges électriques (dans le sens - vers +), qui peut alors alimenter un appareil électrique (lampe de poche, ventilateur, ...).
De même l'élasticité de certaines molécules permet d'y stocker de l'énergie potentielle en les maintenant dans un état de tension ou de pression.Nous verrons dans la section #potentiel-gravitationnel une formulation mathématique de l'énergie potentielle.
cinétique
Il suffit de lâcher une masse sur un sol meuble, à plusieurs hauteurs différentes pour constater que l'énergie cinétique augmente avec la masse et la vitesse : Ec = f( m, v ), qui exprime que l'énergie cinétique est l'énergie "enfermée" dans le mouvement d'une masse. Mais quelle est la formule exacte de la fonction f() ? Pour trouver la réponse à cette question il suffit d'exprimer W=Ec en fonction de m et de v ⇒
dans :
W = F * x(t) (237)
on substitue :
F = m * a (230) ⇒
W = m * a * x(t)
où l'on substitue
a = v(t) / t (225)
x(t) = v(t) * t / 2 (227)
⇒
W = m * v(t) / t * v(t) * t / 2 ⇔
W = m * v(t)2 / 2
À partir de cette équation, que se passe-t-il lorsqu'au temps t la force de propulsion devient brusquement nulle, c-à-d lorsque plus aucun travail n'est fourni ? Dans ce cas l'énergie cinétique n'augmente plus ⇒ la vitesse est donc constante (NB : on fait toujours abstraction des forces de frottement) ⇒ on est revenu en MRU ⇒ on peut donc simplifier l'équation en supprimant la référence au temps :
Ec = m * v2 / 2 [kg*(m/s)2=J]
Ainsi l'énergie cinétique d'une voiture de 600 kg se déplaçant à 106 km/h=106*1000/3.600 m/s ≈ 29 m/s vaut :
Ec = 600 * 302 / 2 = 270.000 J = 270 kJ soit environ trois fois moins que l'énergie contenue dans un petit pot de yaourt. C'est l'énergie qu'il faut dépenser pour pousser une voiture de 600kg jusqu'à ce qu'elle atteigne (NB : sans forces de frottement) une vitesse de 106 km/h.
N.d.A. L'équation (249) correspond à une réalité physique : celle des planètes qui dans le vide ne sont pas soumises à des forces de frottement.
Référentiel. Mais pour utiliser cette équation correctement il faut bien spécifier le référentiel par rapport auquel elle est appliquée. On peut ainsi considérer que la voiture est à l'arrêt dans son référentiel (v=0 ⇒ Ec=0), et que c'est le référentiel de la Terre qui défile en-dessous de ses roues, en vertu du principe de relativité des référentiels inertiels (cf. supra #relativite). Comprenons donc bien que la notion d'énergie cinétique n'est pas absolue, mais relative à un référentiel. Elle est d'ailleurs essentiellement utilisée pour faire des bilans énergétiques c-à-d la différence entre deux mesures avant et après un événement physique.
de rotation
Lorsque nous avons étudié le moment d'inertie (cf. supra #moment-inertie) nous avons vu que seule la composante de force perpendiculaire à la tige du pendule devait être prise en compte et que par conséquent on peut décrire ce mouvement circulaire comme s'il était rectiligne, en appliquant la loi de Newton F = m * a (230). Mais nous avons vu aussi qu'il était utile de remplacer les coordonnées de position x par la coordonnée angulaire θ. Nous allons donc faire de même pour l'énergie cinétique Ec = m * v2 / 2 (249) :
soit l'arc-radian :
x = r * θ (1) ⇒
v = dx / dt = r * dθ / dt ⇒
on appelle vitesse angulaire :
ω = dθ / dt = 2 * π / T
où T est la période du mouvement c-à-d le temps mis pour faire un tour,
⇒ v = r * ω
que l'on substitue dans (249) ⇒
Ec = m * r2 * ω2 / 2 ⇔ par (247) :
Ec = J * ω2 / 2 ⇔
Le tableau suivant compare les formules de l'énergie cinétique selon le type de mouvement.
| Rectiligne | Ec = m * v2 / 2 |
|---|---|
| Rotation | Ec = J * ω2 / 2 |
Application. On prend le cas d'un moteur monocylindre, dont le mouvement du cylindre est en quatre temps : explosion (qui produit de l'énergie) plus trois phases (échappement ⇒ admission ⇒ compression), qui ne produisent pas d'énergie ⇒ pour que le moteur fonctionne à une vitesse constante on va chercher de l'énergie additionnelle dans l'énergie cinétique accumulée dans un volant adossé au moteur.
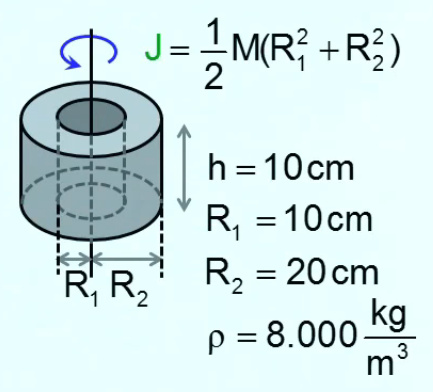
Pour calculer son énergie cinétique on utilise la formule du moment d'un anneau (graphique ci-contre), obtenue par le calcul d'intégration de volumes ébauché supra :
J = 1/2 * M * ( R12 + R22 ) ⇒
en injectant les valeurs du schéma ci-contre (la valeur de ρ est celle de l'acier) on trouve :
J ≈ 1,9 kg*m2
On suppose que le moteur tourne à une fréquence de :
f = 2.400 tour/min = 40 tr/s (= Hz)
or la fréquence est par définition l'inverse de la période T ⇒
ω = 2 * π / T ≈ 251 Hz (250) ⇒
Ec = J * ω2 / 2 ≈ 1,9 * 2512 / 2 ≈ 60.000 J
ce qui représente l'énergie nécessaire pour envoyer une masse de 1kg à une hauteur de 6.000 mètres :
⇒ L = 60.000 / 10 = 6.000 m
Le tableau suivant compare les formules de (moment) de force, énergie et vitesse selon le type de mouvement.
| (Moment de) Force | Énergie | Vitesse | |
|---|---|---|---|
| Rectiligne | m * d2x / dt2 = f | Ec = m * v2 / 2 | v = dx /dt |
| Rotation | ( ∑n=1N mn * rn2 ) * d2θ / dt2 = τ | Ec = J * ω2 / 2 | ω = dθ / dt |
Ainsi dans le MRUA la force d'inertie exercée sur le corps est déterminée par la masse m tandis que dans le mouvement de rotation elle est déterminée par le moment d'inertie J = ∫n=1N ρ * dVn * rn2.
Mécanique
2. Ressort
3. Oscillateur harmonique
4. Pendule
5. Résistance au roulement
6. "Pumptrack"
Introduction
Ce chapitre présente une série d'applications des principes de dynamique. Leur lecture est une excellente méthode pour comprendre intuitivement ("intégrer") ces principes.
Ressort
Le ressort a un comportement universel. C'est pourquoi nous allons en modéliser mathématiquement le fonctionnement. En préambule, cette première leçon est consacrée à la phénoménologie du ressort.
On peut caractériser le comportement d'un ressort par deux propriétés fondamentales :
c'est un dispositif mécanique qui sous l'effet d'une force se déforme (et la déformation est fonction de l'intensité de la force) ;
- ensuite, en relâchant cette force, il retrouve sa forme initiale.
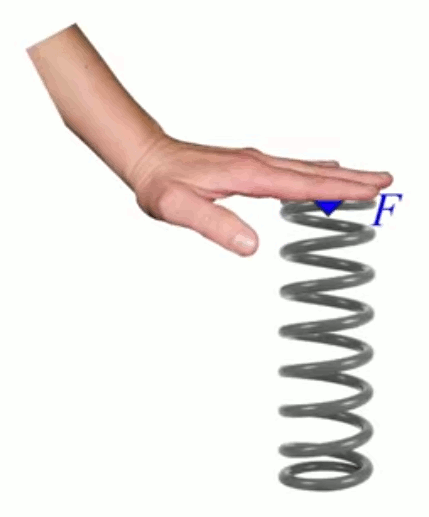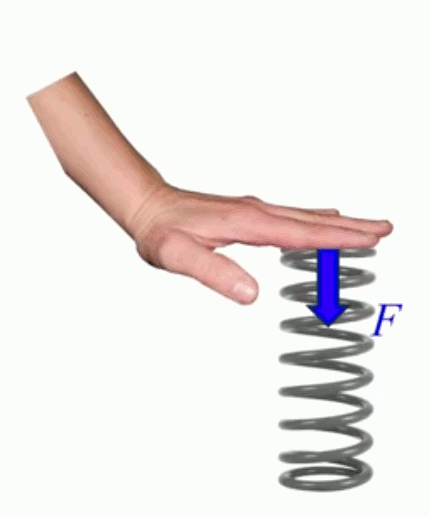
Cette double propriété est appelée "élasticité". Un contre-exemple d'élasticité est donné par la plasticine, qui après compression ne retrouve pas sa forme initiale lorsque la force de pression est relâchée.
N.d.A. Élastique vs plastique. Le mot élastique vient du grec ancien elastos (« étiré, ductile »), via le latin elasticus. Le mot plastique vient du grec plastikos (« relatif au modelage »), via le latin plasticus. L’un renvoie à la capacité de s’étirer et revenir en place, l’autre à la faculté de donner forme.
Nous allons donc essayer de comprendre pourquoi certains corps (la plupart) sont élastiques.
Notre ressort est ici en acier. L'acier est composé essentiellement d'atomes de fer. Or les atomes de fer ont pour propriété que, lorsqu'ils sont assemblés, ils forment spontanément un réseau cristallin régulier.
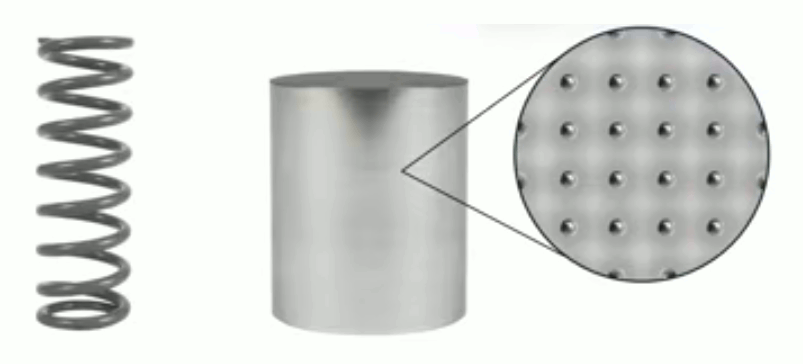
En effet, lorsque deux atomes de fer sont suffisamment proches, il subissent une force d'attraction.
Échelle microscopique. La distance d'équilibre entre les deux atomes est alors de 1/107 mm. Et le noyau d'un atome este encore 100.000 fois plus petit que son nuage électronique.
Rapprocher. Pour rapprocher deux atomes à l'équilibre (on dit aussi "au repos"), il faut exercer une force contre une force de répulsion. Cette situation est analogue à celle entre deux aimants à l'échelle macroscopique : les deux pôles nord se repoussent
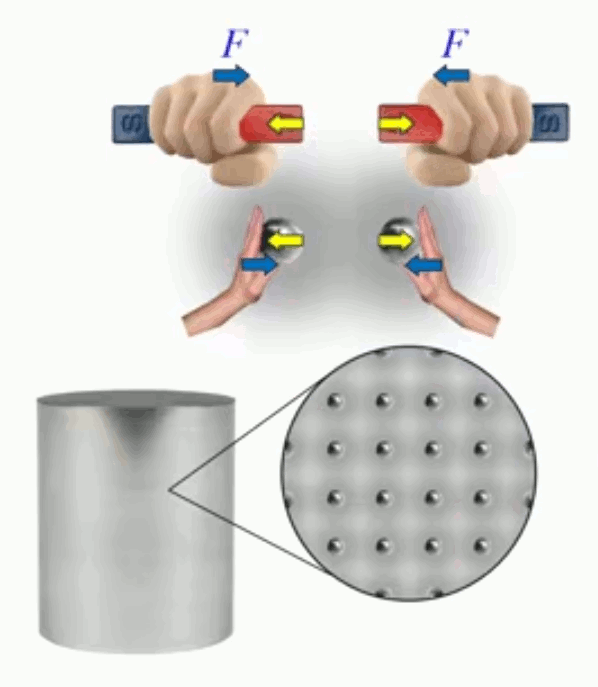
Les flèches bleues représentent les forces de rapprochement exercées par les mains (symboliques dans le cas des atomes). Les flèches jaunes sont les forces réactives de répulsion (cf. supra #loi-action-reaction).
L'application d'une force F pour déplacer un corps sur une distance L implique la mobilisation d'une énergie (c-à-d d'un travail) E = F * L (237).
Ce travail n'est pas perdu : si on relâche un des deux aimants, il va être repoussé par l'autre et acquérir ainsi une #energie-cinetique. C'est pour cela que la force exercée sur l'aimant est dite "conservative" : l'énergie n'est jamais perdue, celle exercée pour rapprocher les aimants étant transformée en énergie cinétique.
Une question vient alors à l'esprit : l'énergie exercée pour rapprocher les aimants, où se trouve-t-elle ? La théorie de l'électromagnétisme attribue cette énergie au champ magnétique entre les deux aimants. On a la même situation entre les deux atomes de fer, sauf que ce n'est plus une interaction magnétique pure mais une interaction plus complexe, qui opère à l'échelle microscopique, sur base des principes de la mécanique quantique.
Éloigner. Maintenant si l'on veut au contraire éloigner nos deux atomes de fer à l'équilibre, il faut vaincre une force d'attraction. Et si ensuite on relâche la force d'éloignement, les deux atomes reviennent à leur position d'équilibre. La distance entre les atomes de fer dans leurs réseau cristallin correspond à cette distance de repos. Il n'y a alors ni force attractive ni répulsive entre les atomes.
modélisation
Sur base de ces mécanismes on peut maintenant proposer une schéma de modélisation pour décrire ce qu'il se passe quand on tente de déformer de l'acier.
On suppose que la force de compression est également répartie sur la surface du cylindre d'acier ⇒ les atomes de fer quittent leur position de repos, le réseau "cristallin" qu'ils forment est comprimé, jusqu'à ce que la force de compression soit compensée par la force de répulsion exercée sur chaque plan cristallin de proche en proche.
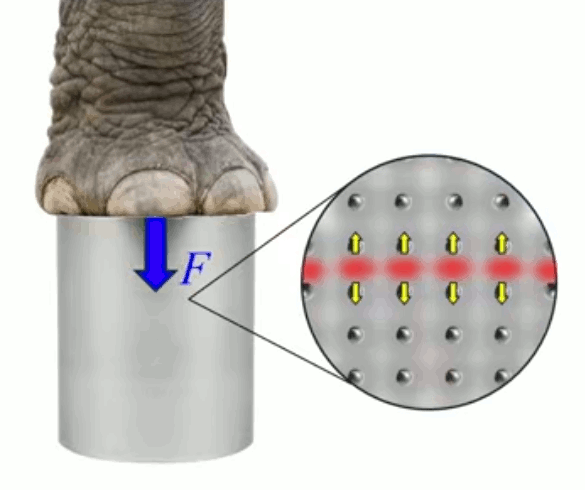
Le déplacement des plans sous l'action de la force de compression implique donc une énergie, située dans le champ électromagnétique entre plans cristallins. Cette énergie est donc également répartie dans la masse de l'acier. Et quand la force de compression est relâchée, les atomes de fer retrouvent leur position initiale, et la hauteur du cylindre sa longueur initiale. On peut donc bien parler de comportement élastique.
Micro → macro. Ces déplacements sont donc microscopiques, ce qui n'est pas le cas avec le ressort : une force modérée provoque une compression substantielle ... malgré que le ressort soit fait du même métal que notre cylindre.
Pour expliquer pourquoi une force bien plus petite peut provoquer un déplacement beaucoup plus grand que dans le cas du cylindre, notre schéma de modélisation va tenter de faire le lien entre structures micro et macroscopiques.
Une première constatation est que la géométrie du ressort est plus complexe que celle d'un simple cylindre. En l'occurrence, il s'agit de ce qu'on appelle une hélice. Il s'agit d'une structure composée de spires (une spire correspondant à un tour).
Comment schématiser l'effet de l'action au niveau macroscopique, sur la réaction au niveau microscopique ?
La force verticale exercée sur le ressort se propage de proche en proche, chaque spire appuyant sur la suivante, jusqu'à atteindre le sol sur lequel repose le ressort.
On considère les plans cristallins verticaux : en raison des forces de cohésion, chaque plan vertical poussé vers le bas par la force de compression entraîne avec lui celui situé à son côté (celui de l'axe central du cylindre).
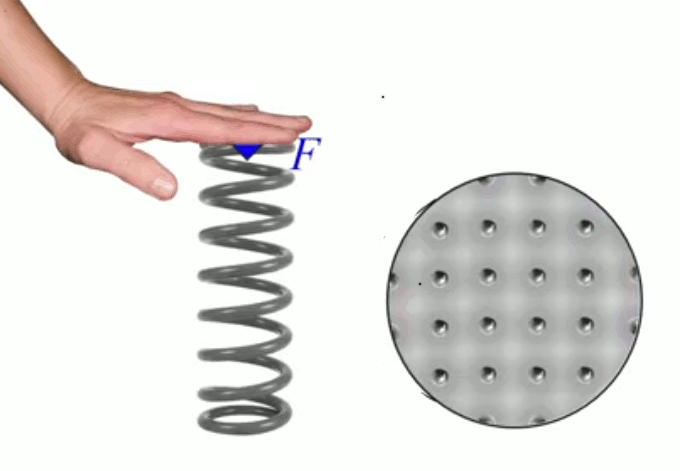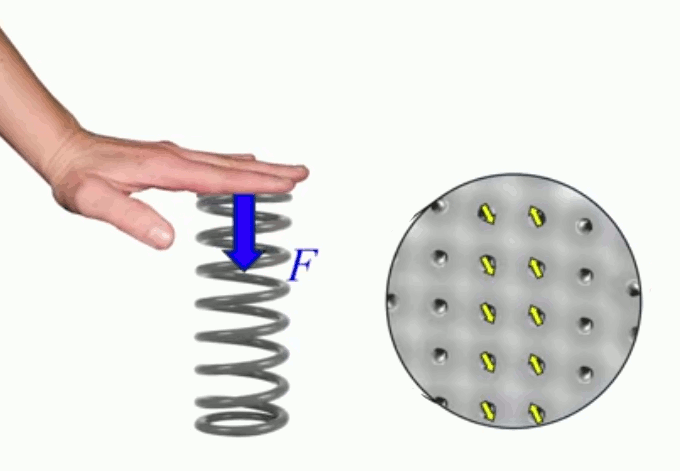
Les atomes de deux plans verticaux adjacents ont alors tendances à être éloignés (N.d.A. : cf. notre schéma ci-dessous), ce qui implique un système de force plus complexe que les simples forces du compression analysées dans le cylindre. Opèrent ici des forces de cohésion. La force exercée vers le bas sur le plan cristallin de droite est retenue par le plan cristallin de gauche, qui est tiré par le plan cristallin de droite (c'est pourquoi le flèches du plan de gauche su schéma sont orientées vers le bas). Les plans descendent jusqu'à un équilibre avec les forces de cohésion entre atomes. Les forces dirigées vers le haut compensent la force exercée vers le bas.
Les forces illustrées en jaune dans le schéma supra sont exercées le long de la droite rouge.
Ces forces attractives entre plans verticaux sont appelées forces de cisaillement (plutôt que simple compression).
Tout le travail exercé se retrouve dans le champ électromagnétique, qui décrit l'interaction entre atomes.
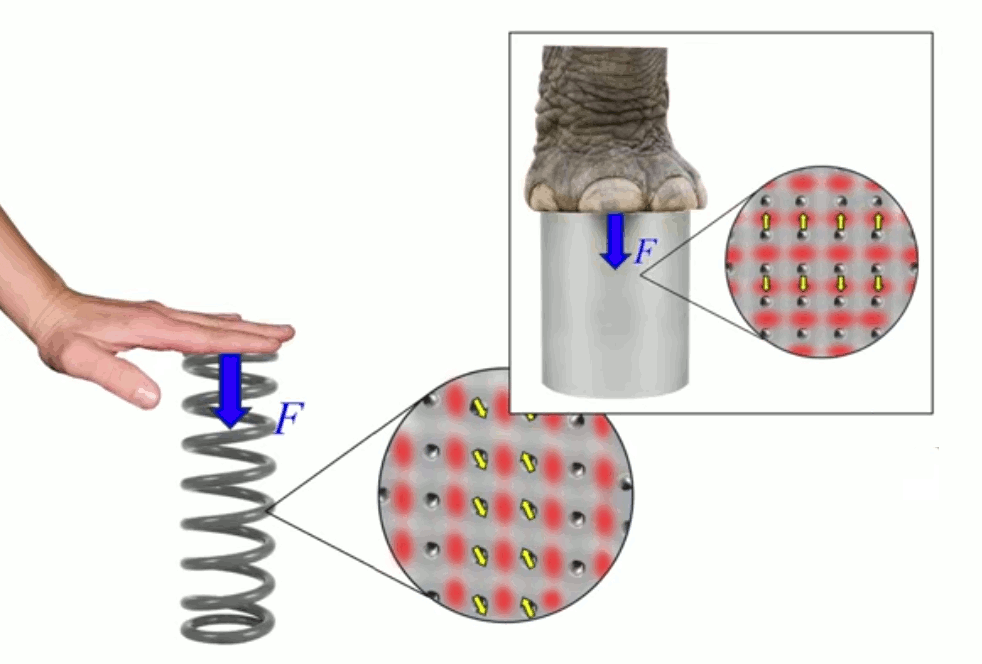
Les zones en rouge illustrent les champs électromagnétiques.
Pourquoi les déplacements sont-ils plus importants dans le cas du cisaillement que dans celui de la compression ? Lé géométrie de l'hélice est ici déterminante. Si le rayon des spires est de 2cm, et que le nombre des spires est de 8, alors la longueur de l'hélice est périmètre * 8 = 2 * π * 2 * 8 ≈ 1m par (27). D'autre part, la section de la tige d'acier (environ 2mm) est cent fois plus petite que celle du cylindre (environ 20cm). Par conséquent la surface (28) sur laquelle la force est exercée est 10.000 fois plus petite dans le cas du ressort.
Autrement dit, dans le cas du cylindre, une même force de déplacement est répartie sur une surface dix mille fois plus grande. Mais il y a aussi le rôle joué par la longueur du ressort : comme l'illustre l'animation suivante, il est bien plus facile de plier la longue tige que la courte.
Honni soit qui mal y pense (N.d.A.)
Conclusion. Retenons qu'un ressort comprimé contient de l'énergie électromagnétique dans sa masse. Et le relâchement de la force ramène le ressort à sa forme initiale, en libérant l'énergie qu'il contenait sous sa forme comprimée. Un ressort se comporte comme la plupart des matériaux, qui ont un comportement élastique. C'est pour cela qu'il est intéressant de modéliser mathématiquement le fonctionnement du ressort : il constitue un modèle physique du phénomène d'élasticité propre à la plupart des matériaux.
Hook a constaté expérimentalement l'existence d'un lien de proportionnalité entre la force F appliquée à un ressort et la distance de compression (δ) qui en résulte.
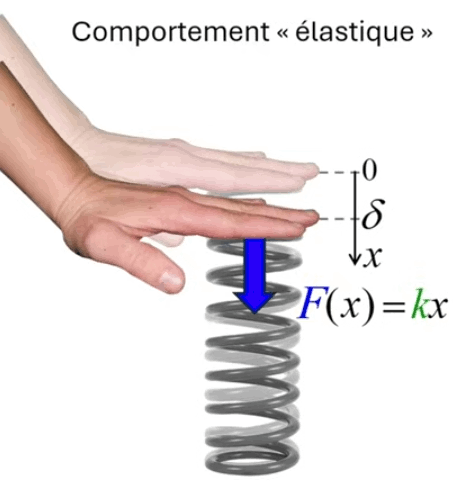
Pour ce faire, il a noté la valeur de δ correspondant à différentes valeur de F. Il a ainsi constaté une relation linéaire, caractérisée par un coefficient k :
F = k * x
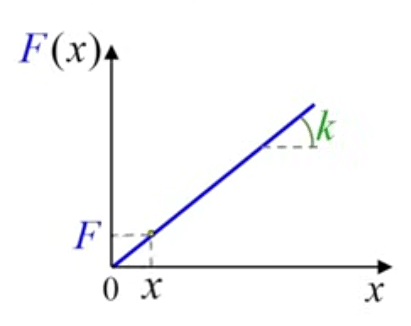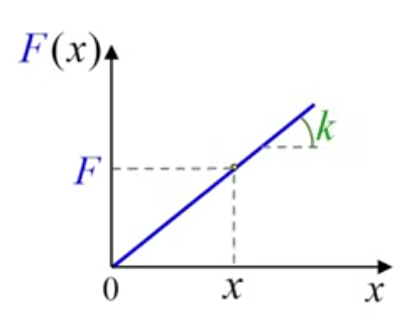
Cette droite illustre bien le comportement élastique du ressort : quand la force s'annule, la déformation s'annule.
Dans un comportement plastique, on ne revient pas le long de la pente, mais le long d'une verticale : la force s'annule, mais pas la déformation.
Comme très souvent en physique, la loi de Hook correspond à une situation idéale : elle n'est valable que dans un domaine limité des déformations (elles ne doivent pas être trop grandes).
Intéressons-nous maintenant à la constante de proportionnalité k. Sa valeur est fonction du type de ressort. Ainsi les trois ressorts de l'illustration suivante sont faits du même acier, mais d'épaisseurs différentes. Si on les comprime avec une force F identique, on constate des déformations d'autant plus grandes que le ressort est fin. Autrement dit, la valeur de k augmente avec l'épaisseur du ressort.
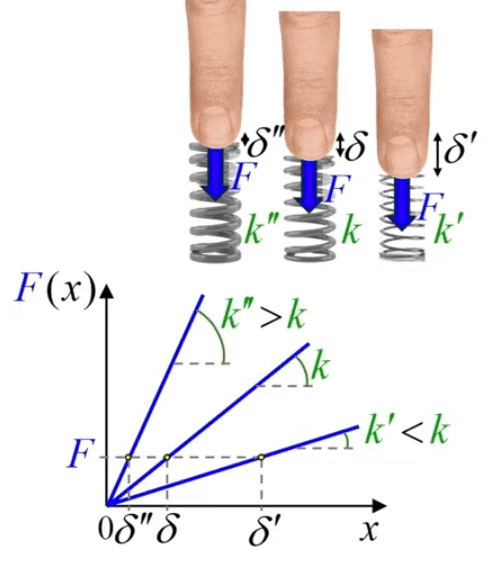
Inversons maintenant l'expérimentation, en mesurant la force à exercer pour obtenir un même déplacement. Et l'on constate que le même graphe montre que la force doit être d'autant plus grande que le ressort est épais.
Le coefficient k est appelé constante de rappel du ressort. Élevée pour un ressort "raide", faible pour un ressort "souple", elle correspond à la force de rappel – en jaune ci-dessous – qu'il faut vaincre pour maintenir la compression.
La constante de rappel k ne dépend pas que de la géométrie du ressort, mais également de sa longueur. Considérons trois ressorts identiques en terme de géométrie (et matériaux) mais de longueurs différentes. Dès lors que la valeur de k exprime la raideur du ressort, on peut deviner intuitivement que sa valeur est d'autant plus basse que la longueur du ressort est grande. On avait vu également dans la leçon précédente que c'est sa longueur qui confère sa souplesse au ressort, de même qu'entre deux barres de longueurs différentes fichées dans un mur, il est bien plus facile de plier la plus longue. Le fait que la tige soit enroulée sur elle-même sous forme d'hélice (cas du ressort) n'y change rien.
La force F exercée sur chacun des ressorts se retrouve exercée sur la surface sur laquelle il repose : comme pour tout corps subissant une compression, la force est propagée de proche en proche, tout au long du matériaux, et cela s'observe au niveau des atomes.
Autrement dit, des sections de longueurs identiques subissent la même compression, de sorte que cette compression est proportionnelle à la longueur du ressort.
Enfin, si plutôt que de comprimer un ressort, on l'étend, alors le phénomène s'observe symétriquement au niveau atomique :
- compression : les atomes de droite sont retenus vers la haut par les atomes de gauche ;
- extension : les atomes de droite sont retenus vers le bas par les atomes de gauche.
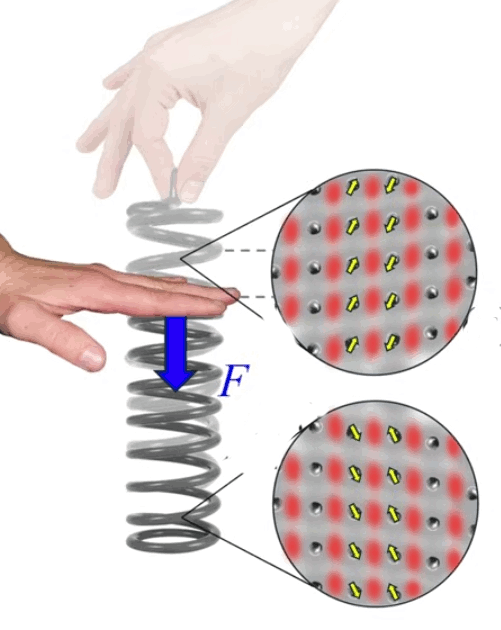
On observe donc la même loi de Hook, qu'il s'agisse de compression ou d'extension du ressort.
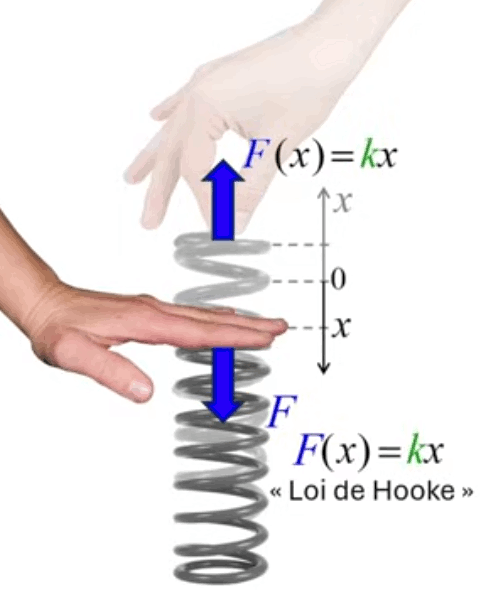
N.d.A. La force de rappel (en jaune dans l'illustration ci-dessous) est donc nécessairement notée négativement F = - k * x
(et cela quelle que soit l'orientation arbitraire de l'axe des x) puisque par nature la force de rappel est dirigée vers la position d’équilibre (c-à-d de repos) du ressort. Quant à x, il représente aussi bien une distance de compression que d'extension.
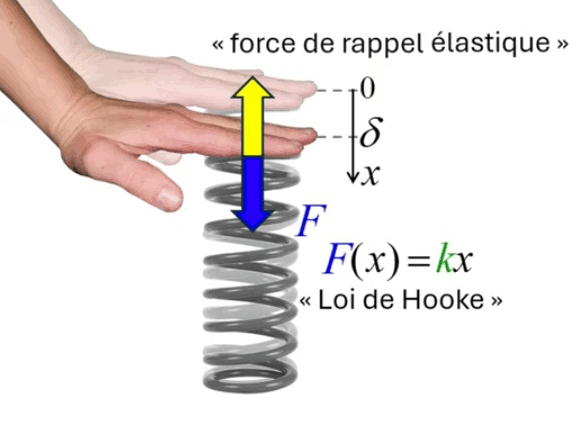
N.d.A. La force exercée par la main (ici force de compression) doit vaincre la force de rappel exercée par le ressort, en vertu de la loi d'action-réaction (231).
Le graphe de la fonction de rappel a donc une pente de signe opposé à celle du graphe de la loi de Hook :
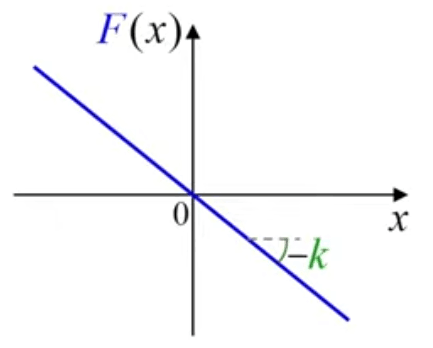
Tant qu’un ressort est comprimé, il conserve une énergie correspondant au travail fourni pour le déformer.
Avant d’être comprimé, le ressort et les atomes qui le composent se trouvent dans leur position d’équilibre : les forces qui s’exercent sur eux se compensent. Lorsque l’on comprime le ressort, ces atomes sont déplacés et subissent des forces internes liées à la cohésion du matériau. Le travail nécessaire pour vaincre ces forces n’est pas perdu : il est stocké sous forme d’énergie élastique.
Imaginons deux atomes voisins du ressort. Si on les écarte de leur position d’équilibre puis qu’on relâche la contrainte, ils se rapprochent et commencent à osciller autour de leur position de repos. Ces oscillations traduisent physiquement l’énergie qui a été emmagasinée lors de la déformation.
Ce principe, valable à l’échelle microscopique, ne dépend pas de la forme du ressort observée à l’échelle macroscopique. Qu’il s’agisse d’un ressort linéaire (comme dans les exemples étudiés ici) ou d’un ressort en spirale plate (souvent utilisé dans les montres mécaniques et comprimé grâce à une clé que l’on tourne), le mécanisme de stockage d’énergie élastique reste identique.
Le ressort est donc un dispositif qui permet de :- de transformer du travail en énergie ;
- de stocker cette énergie potentielle ;
- de libérer cette énergie, qui pourra être retransformée en travail.
le travail exercé pour comprimer le ressort du pistolet a été transformé en énergie. Celle-ci est stockée dans le ressort maintenu en compression par la gâchette. En relâchant la gâchette l'énergie sera libérée, propulsant la balle qui va faire tourner le moulin en frappant une de ses ailes. La loi de conservation stipule ainsi que "rien ne se créé, rien ne se perd, tout se transforme".
Comment mesurer la quantité d'énergie stockée dans un ressort comprimé ? Nous avons vu que l'énergie c'est le travail fourni pour exercer une force F sur une distance δ : E = F * δ (237).
Mais que vaut F ? Concernant notre ressort, la loi de Hook nous dit qu'elle n'est pas constante, elle augmente avec la distance : F = k * x (251).
N.d.A. Je présente ici une réponse intuitive, avant d'exposer celle, plus rigoureuse, de la vidéo.
On peut alors substituer l'expression de la force dans celle de l'énergie:
E = k * x * δ
On pourrait ici être tenté de poser x=δ mais cela n'est pas exact :
δ est la valeur finale de la compression : elle correspond à l'énergie totale accumulée ;
x est un variable qui prend toutes les valeurs intermédiaires de la compression, entre 0 et δ : elle correspond au flux de la force qui a accumulé l'énergie.
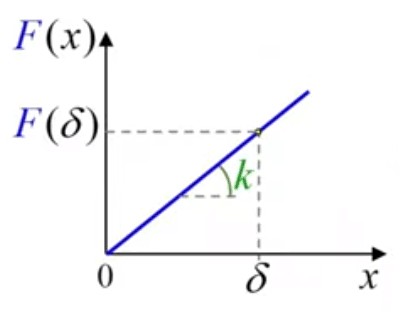
L'intuition suggère alors que la valeur qu'il faut attribuer à x – dans l'égalité E = k * x * δ – devrait représenter une moyenne de toutes les valeurs que x prend durant son évolution entre 0 et δ. Une estimation de la moyenne qui vient naturellement à l'esprit est :
x = ( 0 + δ ) / 2 = δ /2
que l'on peut alors substituer dans l'expression de l'énergie ⇒
E = k * δ/2 * δ ⇔
E = k * δ2 / 2
Venons en maintenant à la démonstration de la vidéo, qui consiste en trois étapes, ... et suggère que l'intuition ci-dessus est pertinente.
Étape 1. Soit :
E = F(x) * δ (237)
⇒ si la force – plutôt que de croître de F(0)=0 à F(δ) – était dès le début égale à cette valeur maximale/finale F(x) = F(δ) ⇒ :
Eδ = F(δ) * δ ⇔
Eδ = k * δ * δ = k * δ2
Or le graphique suivant montre que géométriquement, F(δ) * δ n'est autre que la surface en dessous du graphe de la fonction F(δ) entre les valeur x=0 et x=δ. Algébriquement, cette surface vaut l'intégrale de F(δ) entre ces mêmes valeur de x.
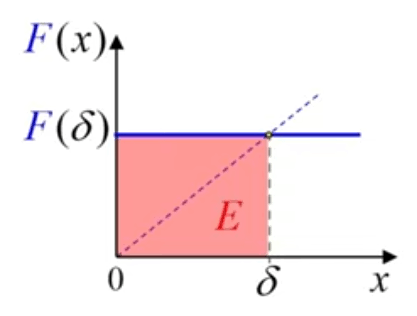
Étape 2. Considérons maintenant l'évolution de F(x) par petits paliers. On constate alors que la valeur de l'énergie que nous cherchons à calculer est approchée par la somme des surfaces rectangulaires, qui approche l'intégrale de F(x).
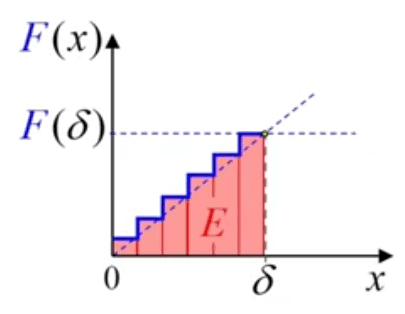
Étape 3. On comprend alors qu'en augmentant à l'infini le nombre de ces rectangles, donc en minimisant à l'infini leur largeur, on peut alors en déduire que la valeur exacte de l'énergie vaut la surface du triangle déterminé par le graphe de la loi de Hook F = k * x (251) avec l'axe des abscisses :
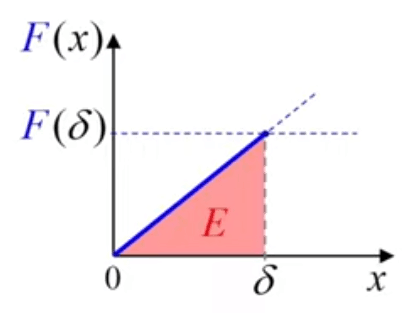
Par (20) :
E = F(δ) * δ / 2 ⇒
E = k * δ * δ / 2 ⇔
E = k * δ2 / 2
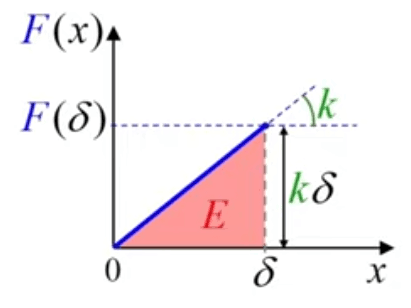
N.d.A. Notre intuition était donc pertinente. L'énergie correspondant à la loi de Hook vaut la moitié de l'énergie finalement obtenue si la force de compression avait déjà sa valeur maximale F(x)=F(δ) dès le début de la compression.
On peut maintenant remplacer δ par x, pour généraliser cette égalité en exprimant le fait que δ peut prendre n'importe quelle valeur (N.d.A. : abstraction faite des limites physiques de validité de la loi de Hook) :
E = k * x2 / 2
En pratique on qualifie cette énergie de "mécanique" puisque le ressort est un dispositif mécanique (échelle macroscopique), mais sa nature fondamentale (microscopique) est électromagnétique. D'autre part, on parle parfois d'énergie potentielle mécanique, puisque le corps/dispositif/système qui la contient a le potentiel de la restituer.
Illustrons maintenant cette fonction E(x) = k * x2 / 2 par son graphe, qui est celui d'une parabole dont la courbure vaut k/2, et telle que l'énergie évolue comme le carré de la compression (P.S. : tandis que la force évolue linéairement avec la compression).
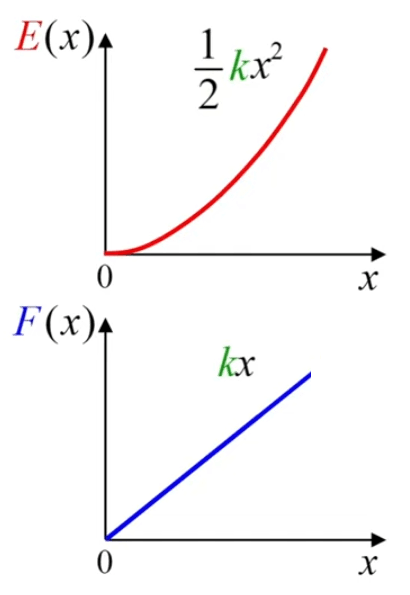
Symétrie. Rappelons que tant que la déformation ne dépasse par certaines limites, dans un sens comme dans l'autre, la loi de Hooke est symétrique, et vaut donc aussi bien pour la compression que pour l'extension du ressort.
Application. Soit un ressort comprimé par un poids de 1kg, si l'on mesure que la compression résultante est de 2cm, que valent la constante de rappel et l'énergie du ressort ?
par (251) et (230) :
g = k * x ⇔
k = g / x ⇔
k = 10 N / 2 cm ⇔
k = 5 N/cm ⇒ par (253) :
E = k * x2 /2 ⇔
E = 5 N/cm * (2cm)2 /2 ⇔
E = 10 N cm ⇔ par (237) :
E = 10 N m/100 ⇔
E = 0,1 J
Et si l'on passe à un poids de 2kg, la compression est également doublée en vertu de (251), de sorte que l'énergie est multipliée par 22=4 en vertu de (253).
Oscillateur harmonique
Des exemples d'oscillateurs harmoniques sont le pendule, le ressort, le circuit électrique LC ou encore la molécule de CO2.
Ces systèmes (naturels ou artificiels) sont :
- appelés "oscillateurs" car certaines perturbations les font osciller ;
qualifiés d'harmoniques car lors des oscillations, les paramètres de ces dispositifs (par exemple la position du pendule) varient selon une fonction de type harmonique x(t) = A * sin( ω * t ) (qui peut être aussi exprimée en fonction cosinus puisque cos(x) = √( 1 - sin2(x) ) par (36) ).
Le principe d'oscillateur harmonique est fondamental dans de très nombreux phénomènes physiques, chimiques et biologiques. Nous allons voir que tous ces systèmes fonctionnent sur base d'une même phénoménologie, consistant en un échange réversible entre deux types d'énergies, dont la somme est constante en vertu du principe de conservation de l'énergie initiale E0 d'un système :
- masse-ressort :
énergie du ressort
+ énergie cinétique de la masse
= E0 - pendule :
énergie gravitationnelle
+ énergie cinétique de la masse
= E0 molécule CO2 :
énergie potentielle élastique de flexion de la molécule
+ énergie cinétique des atomes
= E0circuit électrique LC :
énergie électrique du condensateur
+ énergie magnétique de l'inducteur
= E0
Circuit électrique LC (N.d.A.)
Dans un circuit composé d'un condensateur (C) et d'une bobine (L), le champ magnétique (B) dans une bobine induit un courant électrique dans les enroulements de cette bobine pour charger un condensateur. Lorsqu'il se décharge, le condensateur produit un courant électrique (E) qui renforce le champ magnétique dans la bobine. Ce processus est répété continuellement, de façon comparable au processus de balancement d'un pendule mécanique.
Pour illustrer les principes de l'oscillateur harmonique, nous allons prendre le cas du système masse-ressort, qui est le plus simple des dispositifs mentionnés supra.
Dans les leçons précédentes, nous avons vu que le ressort est caractérisé par :
une force de rappel F = - k * x (252) où x est la distance de compression ou d'extension du ressort ;
une énergie potentielle mécanique/élastique E = k * x2 / 2 (253) ;
On va garder ici pour la force de rappel exercée par le ressort le code couleur bleue, qui dans les leçons précédentes exprimait la force de déformation exercée sur le ressort.
Le graphe suivant montre que l'énergie potentielle du ressort est nulle lorsqu'il est en position d'équilibre/repos, et qu'elle augmente de façon symétrique selon la distance d'extension (x positif) ou de compression (x négatif) du ressort.
Afin de simplifier notre étude nous allons supposer que la masse du système masse-ressort ne subit que la force de rappel du ressort. On fait donc abstraction de la force de gravitation (exercée sur la masse comme sur le ressort). Pour ce faire, on considère que le système masse-ressort est placé horizontalement, et sur une surface n'exerçant pas de force de frottement.
Le poids qui était maintenu en extension (x>0) est relâché, ce qui déclenche son oscillation.
N.B. La position x de la masse du système masse-ressort est mesurée à l'extrémité gauche de la masse, c-à-d là où elle est fixée au ressort, car c'est le point où s'exerce la force de rappel.
On va étudier l'évolution de la composition énergétique de ce système en fonction de x(t).
Commençons donc par une situation initiale (t=0) où le système masse-ressort est maintenu en extension de sorte que :
sa vitesse v0 est nulle ⇒ son énergie cinétique Ec = m * v02 / 2 (249) est nulle ;
son énergie potentielle E0 = k * x02 / 2 est maximale (c'est le travail qui a du être fourni au système pour l'étendre de x=0 à x=x0).
Afin de simplifier l'analyse, on va considérer que l'énergie cinétique du système masse-ressort est limitée à la seule masse du poids attaché au ressort. Autrement dit, on considère que le ressort est de masse nulle, ce qui n'est pas abusif relativement à la masse du poids, substantiellement plus élevée.
L'étude de la composition énergétique du système repose évidemment sur le principe de conservation de l'énergie, à savoir que l'énergie initiale du système (E0) est son énergie totale, qui est constante :
E0 = Ep + Ec ⇒
k * x02 / 2 = k * x2 / 2 + m * v2 / 2
Dont l'expression graphique est :
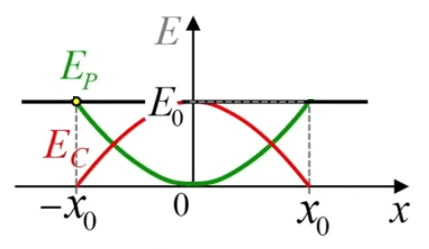
Le graphe montre clairement que la vitesse commence à diminuer lorsque x devient négatif puisqu'à partir de ce moment le système entre en situation de compression du ressort (x=0 correspond à l'état de repos/équilibre du ressort), de sorte que la force de rappel change de sens, et devient une force de résistance à l'oscillation. En termes énergétiques, l'énergie cinétique diminue donc, mais l'énergie potentielle du ressort augmente d'autant (de sorte que le principe de conservation est vérifié).
Ce graphe montre également que l'énergie cinétique atteint (logiquement) son maximum en x=0, situation d'équilibre du ressort c-à-d correspondant à une énergie potentielle nulle. La vitesse correspondante vm s'obtient donc par :
E0 = 0 + Ec
k * x02 / 2 = m * v2 / 2 ⇔
vm = √( k / m ) * x0
Ce résultat est intuitif : la vitesse maximale atteinte par la masse :
- est proportionnelle à la déformation initiale x0 du ressort ;
- est d'autant plus grande que la constante de rappel k du ressort est grande ;
- est d'autant plus grande que la masse m du poids est petite.
Soulignons enfin que ce système oscillant évolue de façon parfaitement périodique : sa période est constante.
La période est le temps pour un cycle x0 ⇒ -x0 ⇒ x0.
Analysons maintenant une autre situation, correspondant à une autre condition initiale. Nous venons d'étudier le système masse-ressort à partir d'une situation initiale d'extension ⇒ nous allons maintenant partir d'une situation initiale de repos/équilibre c-à-d lorsque la masse est en x=0. Et l'on met la masse en mouvement en la frappant (par exemple dans la direction d'extension du ressort).
Différences avec la situation précédente :
- l'énergie potentiel initiale est nulle (puisque le ressort est au repos) ;
- la vitesse initiale v0 n'est pas nulle ⇒ l'énergie initiale est cinétique et vaut E0 = m * v02 / 2.
Le graphe de la composition énergétique est évidemment inchangé, c'est juste la situation initiale qui change :
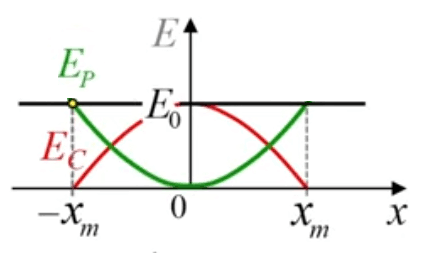
L'énergie potentielle maximale c'est l'énergie initiale du système :
k * xm2 / 2 = m * v02 / 2 ⇔
xm = √( m / k ) * v0
Ce résultat est tout aussi intuitif que le précédent:
l'amplitude maximale du ressort est proportionnelle à la vitesse initiale appliquée à la masse ;
l'amplitude est d'autant plus grande que la masse est grande en raison de la force d'inertie ;
l'amplitude est d'autant plus grande que la constante de rappel est petite.
L'amplitude du mouvement xm est généralement notée A, et il s'agit donc de la variation maximale à partir de la position de repos.
L'énergie totale du système est donc:
E0 = m * v02 / 2 = k * A2 / 2
où
A = √( m / k ) * v0
En suite de la leçon précédente, nous allons ici identifier mathématiquement les fonctions de position x(t) et vitesse v(t) de la masse du système masse-ressort.
Pour ce faire, nous n'allons pas utiliser le formalisme développé par Newton au 17°-18° siècle, qui part de de la formulation différentielle de la loi de Hooke :
m * d2x / dt2 = - k * x ⇒
(...) ⇒
x(t) = A * cos( v0 / A * t)
Le formalisme algébrique de l'approche différentielle, certes très pratique, présente cependant un inconvénient : elle "invisibilise" quelque peu la phénoménologie physique, ce qui ne favorise pas sa compréhension intuitive. La méthode que nous allons appliquer ici se base plutôt sur des connaissances géométriques découvertes dès l'antiquité, dont les théorèmes de Pythagore et de Thalès.
On part donc d'une situation initiale où le système masse-ressort est au repos (on dit aussi "à l'équilibre"), c-à-d que la masse (plus précisément sa face gauche, où le ressort exerce sa force de rappel) est située en x=0 : le ressort n'est ni en compression ni en extension.
Le point de départ est le principe de conservation de l'énergie, à savoir que l'énergie initiale/totale est constante et composée d'énergie potentielle et d'énergie cinétique :
E0 = Ep + Ec ⇔
E0 = k * x2 / 2 + m * v2 / 2 ⇒
k * A2 / 2 = k * x2 / 2 + m * v2 / 2 ⇔
A2 = x2 + m / k * v2 ⇔
A2 = x2 + ( √(m / k) * v )2 ⇒
soit V = √(m / k) * v ⇒
A2 = x2 + V2 ⇒
... qui n'est autre que le théorème de Pythagore (24) pour le triangle suivant :
Soulignons que :
A2 = x2 + V2
exprime bien ici la loi de conservation de l'énergie :
E0 = Ep + Ec
L'énergie totale du système masse-ressort, qui est constante, peut donc être vue comme l'hypoténuse d'un triangle rectangle dont les deux autres côtés représentent les composantes énergétiques de l'énergie totale du système !
- sa base représente x ;
sa hauteur V = √(m / k) * v représente la vitesse à un facteur près, qu'on appelle "vitesse réduite", car elle s'exprime en ... mètres puisque :
[ m / k ] = kg / ( N / m ) = kg / [ ( kg * m / s2 ) / m ] = s2
⇒ [V] = s * m / s = mOn avait déjà un lien entre vitesse maximale et amplitude : A = √(m / k) * v0. Ainsi avec la vitesse réduite donnée comme longueur, on exprime la vitesse en terme de l'élongation du ressort résultant de cette vitesse initiale donnée à la masse.
Continuons notre interprétation géométrique de la conservation de l'énergie, en analysant les situations extrêmes de notre triangle.
Le schéma suivant illustre l'évolution du triangle d'un extrême à l'autre, avec l'hypoténuse A constante.
- ∠(A,x) = 0 : situation d'extension maximale du ressort :
- x = A ⇒ vu que A2 = x2 + V2 ⇒
- V = 0
- ∠(A,x) = π/2 : situation d'équilibre (absence d'énergie potentielle) et toute l'énergie est de nature cinétique :
- x = 0 ⇒ vu que A2 = x2 + V2 ⇒
- V = A
or
v = V / √(m / k) ⇒
v = A / √(m / k) = v0
L'étape suivante consiste à représenter dans le cercle trigonométrique la transformation de notre "triangle de conservation de l'énergie" : A2 = x2 + V2 est en effet l'équation d'un cercle de rayon A (cf. /geometrie#Pythagore) :
On représente ainsi dans le plan d'un cercle l'état du système masse-ressort : chaque point du cercle correspond à un point de la sinusoïdale représentée dans le schéma de gauche ci-dessus. Le rayon du cercle exprime la contrainte de conservation de l'énergie.
Ce cercle est ici appelé "espace des phases" : représentation, dans un plan abstrait, de la position et de la vitesse d'un mobile.
Pour formaliser la dynamique du système masse-ressort, il nous reste à formaliser la dynamique du point sur le cercle – c-à-d de l'angle θ dans le schéma suivant – ce qui nous permettra notamment de vérifier si sa vitesse est constante ou variable.
Par (34) :
x(t) = A * sin[θ(t)]
V(t) = A * cos[θ(t)]
Pour identifier la fonction θ(t), on va exploiter le fait que V et x ne sont pas reliés uniquement par A2 = x2 + V2 : V et x sont également liés par la définition de la vitesse.
Le schéma suivant montre que le passage :
t → t+Δt
correspond à :
θ → θ+Δθ
x → x+Δx
D'autre part, le schéma suivant montre comment, grâce à Archimède, on va pouvoir considérer comme un triangle la forme déterminée par Δx et ΔV avec le cercle. Il suffit pour cela de considérer une valeur "arbitrairement petite" de Δθ (cf. /algebre#calcul-infinitesimal), de sorte l'arc de cercle correspondant est arbitrairement proche d'un segment de droite.
Dans ces conditions, nous allons alors pouvoir exploiter le théorème de Thalès (cf. /geometrie#Thales). Dans le schéma suivant, on a déplacé, "rotationné" et agrandi notre petite triangle, afin de montrer qu'il est semblable au "triangle de conservation de l'énergie" (bleu-rouge-vert) inscrit dans le cercle.
On peut donc appliquer le théorème de Thalès, qui dit que le rapport des côtés homologue est constant. Mais avant d'écrire cette égalité il nous faut mesurer le côté linéarisé de notre petit triangle. Or par définition du radian, cette longueur (ici "arbitrairement petite") est la longueur d'arc multipliée par le rayon (cf. /mesure#radian).
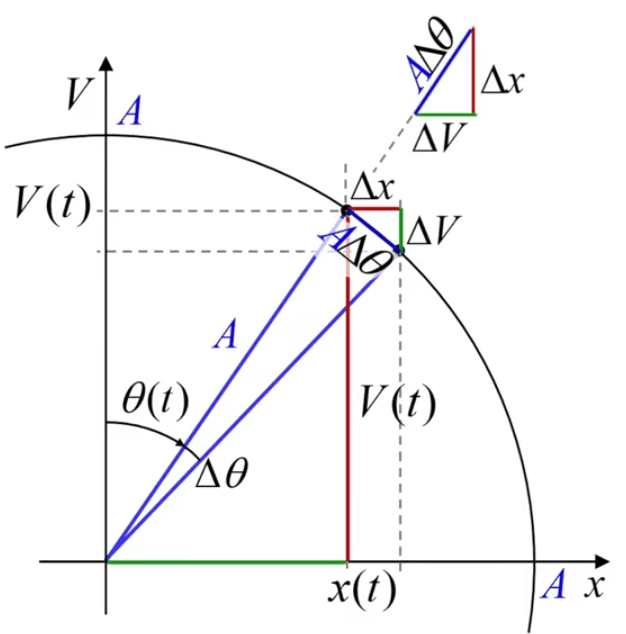
On peut donc maintenant formuler l'égalité de Thalès:
Δx / V = A * Δθ / A ⇔
Δx / V = Δθ
Or :
v = Δx / Δt ⇒
V * √(k / m) = Δx / Δt ⇔
Δx / V = √(k / m) * Δt
que l'on substitue dans l'égalité de Thalès supra ⇒
√(k / m) * Δt = Δθ ⇔
Δθ / Δt = √(k / m) = ω
(que l'on appelle vitesse angulaire (250), notée ω, qui est donc ici constante)
⇒ dès lors que :
θ(0) = 0 ⇒
θ(t) / t = √(k / m) ⇔
θ(t) = √(k / m) * t ⇔
θ(t) = ω * t ⇒ par (32) :
x(t) = A * sin( ω * t )
V(t) = A * cos( ω * t ) ⇒
√(m / k) * v(t) = A * cos( ω * t ) ⇔
v(t) = √(k / m) * A * cos( ω * t )
or
A = √(m / k) * v0 ⇒
v(t) = v0 * cos( ω * t )
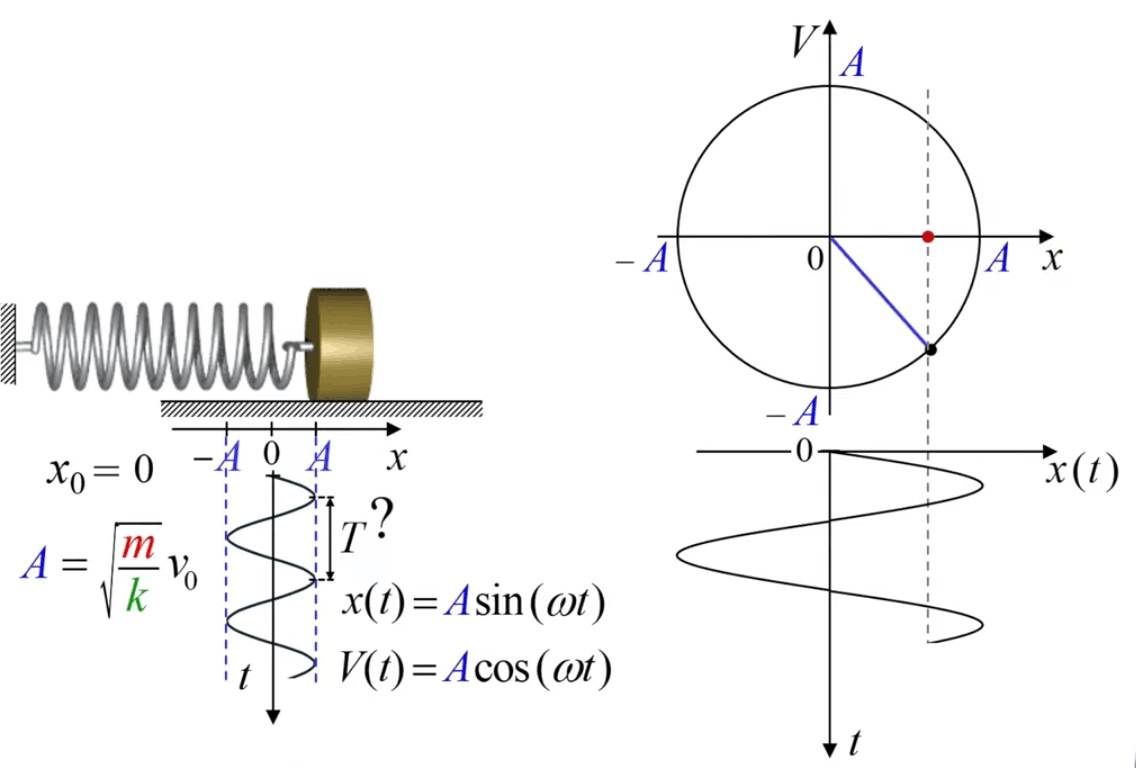
Enfin la valeur de la période T est donnée par la définition générale de la vitesse angulaire :
ω = 2 * π / T (250) ⇔
T = 2 * π / ω ⇒
T = 2 * π * √( m / k )
Pendule
• Le pendule est un oscillateurs harmonique
• Analyse énergétique du pendule
• Période du pendule
Jusqu'à l'époque de Galilée (1564-1642) on n'était pas conscient que le rythme des oscillations du pendule ne dépend pas de sa masse (ainsi l'on croyait qu'un corps tombe d'autant plus vite qu'il est lourd).
Tirons le pendule dans une position extrême (cf. schéma infra).
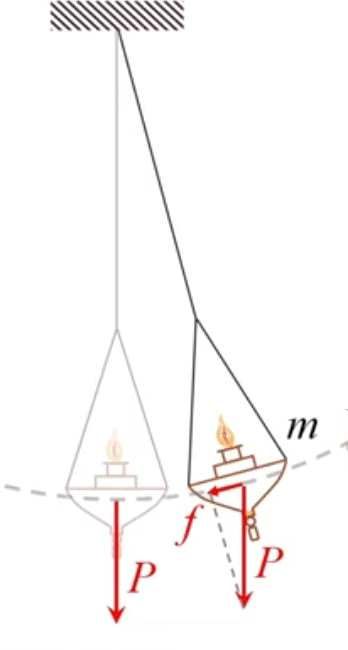
La masse du pendule à la surface de la Terre représente un certain poids P : la force verticale du schéma. En position hors équilibre, cette force n'est pas dans l'axe du pendule, raison pour laquelle celui-ci est rappelé vers sa position d'équilibre. Celle-ci est la position verticale puisque dans ce cas, la force que représente son poids est perpendiculaire à la trajectoire circulaire de la masse du pendule, de sorte qu'elle n'a pas de composante dans la direction de déplacement. Le seul effet provoqué par le poids est alors une tension dans le fil. Ainsi, dans cette position d'équilibre, le pendule est immobile.
Par contre, en dehors de la position d'équilibre, le poids (cette force) a bien une composante dans la direction du mouvement, qui ramène le pendule vers sa position de repos ... avec une certaine vitesse.
croyance
A priori, on pourrait penser que cette vitesse dépend de la force composante. Cette situation est en effet comparable avec celle d'un skieur qui dévale une pente : s'il avance, c'est parce qu'il a un certain poids, que celui-ci a une certaine force, qui se répartit en deux composantes : l'une perpendiculaire à la piste (composante de force compensée par la réaction normale du support qui compense la composante verticale du poids), et l'autre orientée dans la direction du déplacement (et qui explique le mouvement du skieur). Par conséquent, pensait-on, un skieur plus léger irait moins vite puisque la force qui le tire vers le bas est plus petite.
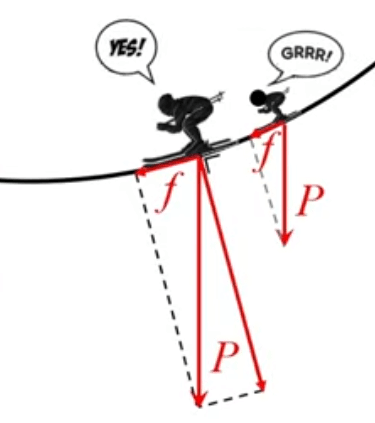
Et de même, croyait-on, un pendule plus lourd, ayant une force de rappel plus grande, devrait se déplacer plus vite, de sorte que sa période d'oscillation devrait être plus brève.
C'était la croyance depuis Aristote (-400 av. J.C.) jusqu'à l'époque de Galilée (deux mille ans plus tard !). Mais cette intuition est fausse. C'est la même erreur que de croire que deux objets de masses différentes tomberaient à des vitesses différentes dans le champ gravitationnel terrestre. À l'époque d'Aristote, on croyait que (i) pour qu'un objet soit en mouvement, il fallait lui appliquer une force, et (ii) que la vitesse de déplacement d'une masse est proportionnelle à la force qu'on lui applique. Autrement dit, on pensait qu'un corps ne subissant pas de force a une vitesse nulle.
C'est en étudiant le pendule que Galilée va comprendre que cette croyance est erronée, en constatant que deux pendules de masses différentes oscillent à la même vitesse, ... malgré que les forces exercées sur elles sont très différentes.
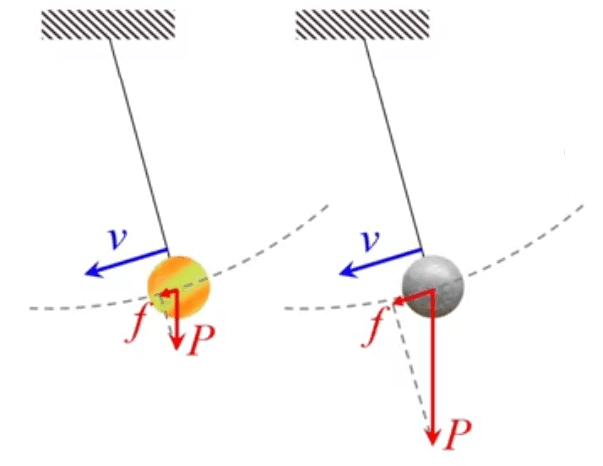
Galilée, mesura également la vitesse de boules de poids différents, lâchées sur un plan incliné. Il constata que ces vitesses étaient biens équivalentes, et étendit cette conclusion à un plan vertical, c-à-d à la chute des corps !
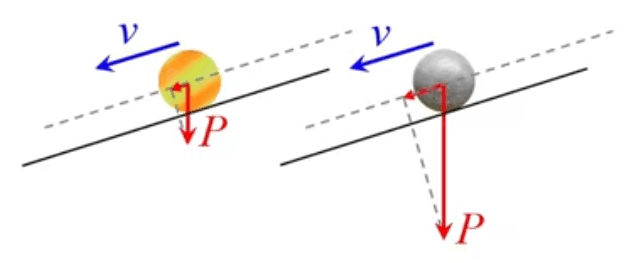
Galilée approfondi alors son étude du mouvement du pendule, en mesurant l'effet d'une variation de :
- l'amplitude sur la période d'oscillation ;
- la longueur sur la vitesse d'oscillation.
Amplitude. Galilée observa que la fréquence est indépendante de l'amplitude : un pendule lâché à partir d'une position hors équilibre voit son amplitude progressivement baisser (en raison des frottements de l'air), mais la fréquence reste inchangée (isochronisme).
Galilée s'est ainsi rendu compte que cet isochronisme pourrait être exploité pour mesurer l'écoulement du temps (ce que fera un savant hollandais une quinzaine d'années plus tard).
Longueur. On peut montrer expérimentalement que :
T ≈ 2 * √(L)
où
• T est la période [s], c-à-d le temps pour passer d'une position extrême à l'autre, puis revenir à la position initiale (la période est donc la durée de l'aller-retour) ;
• L est la longueur [m] du pendule.
Dans l'horloge supra, un pendule d'1 mètre oscillera à une vitesse de deux seconde autour de la position d'équilibre ⇔ le pas de l'horloge est d'1 seconde.
Ne disposant pas d'instrument précis pour mesurer le temps, Galilée s'était contenté de constater une relation de proportionnalité T ∝ √L ⇔ L ∝ T2 ... où l'on reconnaît l'équation du MRUA L = 1/2 * a * t2 (226), que découvrira Isaac Newton, né l'année du décès de Galilée (1642).
Soulignons que Galilée, par son étude méthodique du pendule, a posé les bases de la méthode scientifique :
- observation ;
- expérimentation ;
- formulation mathématique.
À l'instar du système composé d'une masse couplée à un ressort, le pendule est également un oscillateur harmonique : dans les deux cas, car l'origine physique de l'oscillation du système est liée à une échange d'énergie entre deux formes d'énergie :
- masse-ressort : énergie potentielle élastique du ressort vs énergie cinétique de la masse ;
- pendule : énergie potentielle gravitationnelle vs énergie cinétique de la masse ;
Nous allons ici étudier les causes physiques expliquant pourquoi T ∝ √L (cf. #pendule), en exploitant le fait que le pendule est un oscillateur harmonique.
On va donc analyser le système afin d'aboutir à ce résultat d'un point de vue théorique, c-à-d que l'on va modéliser mathématiquement le système du pendule, puis montrer qu'il confirme que T ∝ √L.
La physique du pendule peut être décrite par :
- sa longueur L ;
- sa masse m ;
- son poids m*g où g est l'accélération de la gravitation terrestre (230) ;
- la composante f du poids dans le sens du mouvement de la masse vers la position de repos ;
- l'angle α d'inclinaison du fil (par rapport à la verticale, position de repos).
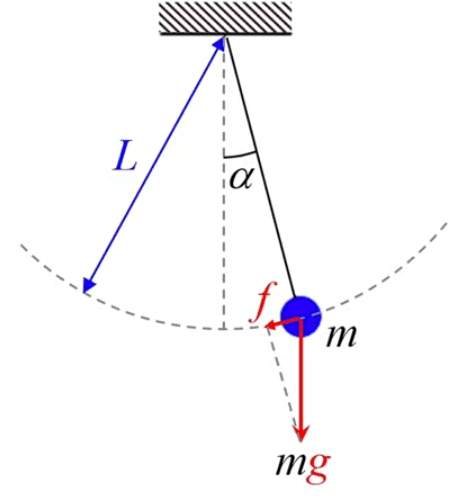
- On peut considérer que la masse du fil est négligeable.
- Le fil du pendule (en noir) est perpendiculaire à f.
- L'autre composante du poids, dans la direction du fil, est compensée par la tension de celui-ci (tension qui, lorsque le pendule est en mouvement, peut-être vue comme sa force centripète).
De quoi dépend f ? Pour y répondre, il suffit d'imaginer le pendule en mouvement pour constater (cf. schéma suivant) que f est fonction de l'inclinaison du fil, de sorte que par (32) :
sin(α) = f / (m*g) ⇔
f = m * g * sin(α)
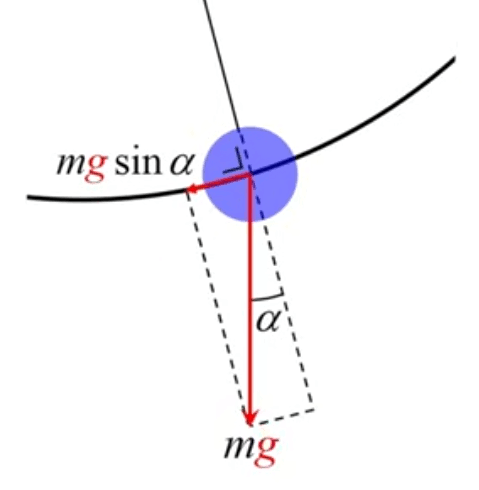
Notre schéma peut alors être transformé comme suit, où l'on constate que la dynamique du pendule est de même type que celle du ressort : lorsque la masse est éloignée de sa position d'équilibre (repos), une force de rappel tend à l'y ramener.
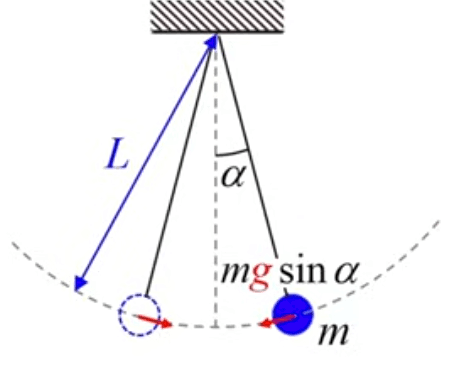
On va alors schématiser les forces que subit la masse, comme s'il s'agissait d'un ressort.
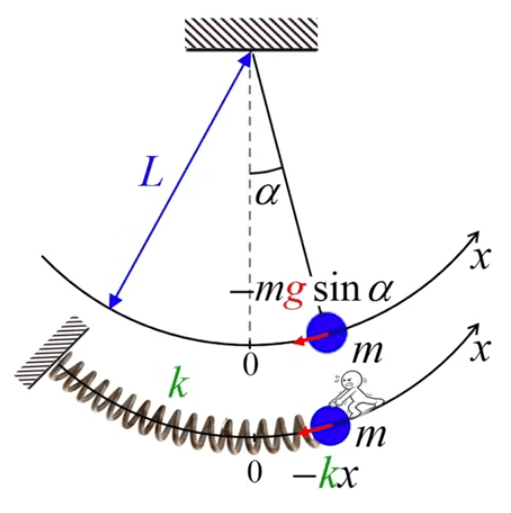
Vu que l'axe du ressort est orienté vers la droite, la force de rappel par ce côté de la position d'équilibre est de signe négatif.
On suppose que les spires du ressort glissent sans frottement le long de leur axe.
Pour exploiter notre connaissance du système masse-ressort, afin de comprendre celle du pendule, il nous faut faire un lien entre les deux. Et pour cela, il suffit d'exprimer l'angle α du fil en fonction de la position x de la masse :
par (1) :
α = x / L
où α est exprimé en radians.
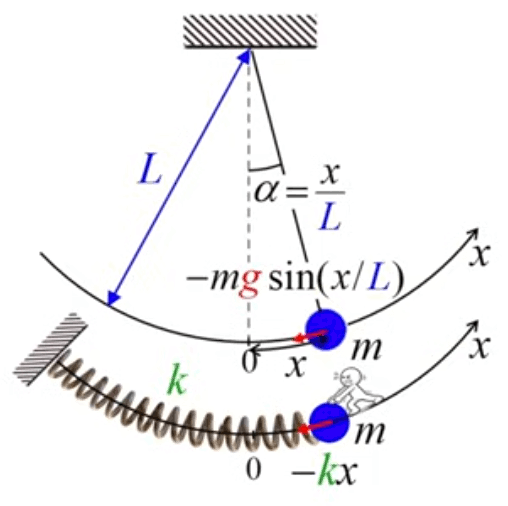
Ainsi:
f = - m * g * sin(α) ⇔
f = - m * g * sin( x / L )
On n'a pas encore atteint notre but car f est ici exprimé en fonction de sin(x), or voudrait l'exprimer en fonction de x (comme pour le ressort). Une solution consiste à considérer seulement de petites variations autour de la position d'équilibre du pendule, de sorte que – sur ce domaine restreint – la fonction sinusoïdale sin(x) est très proche de la fonction linéaire x.
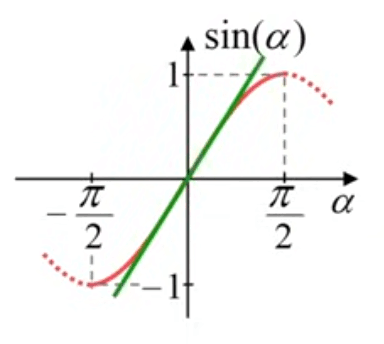
Le domaine de la fonction est limité par les conditions expérimentales : le fait que le pendule n'est pas supposé dépasser le plafond implique que le sinus varie de -π/2 à π/2.
sin(α) ≈ α pour α petit
À l'aide d'une calculette on constate effectivement que:
sin(5°) = sin( 5 * π / 180 ) = sin(0,087) = 0,087...
sin(10°) = sin( 10 * π / 180 ) = sin(0,174) = 0,174...
sin(15°) = sin( 15 * π / 180 ) = sin(0,262) = 0,259...
1° = π / 180 radian (3)
Le graphe en vert supra n'est pas à 45° car les unités de deux axes ne sont pas aux mêmes échelles.
On peut voir le même résultat, de façon géométrique, dans le cercle trigonométrique. Par α = x / L (1), il résulte de L=1 que la valeur α de l'angle exprimée en radian est également la longueur de l'arc x correspondant. Le graphe montre que plus α est petit, plus il est proche de sin(α) :
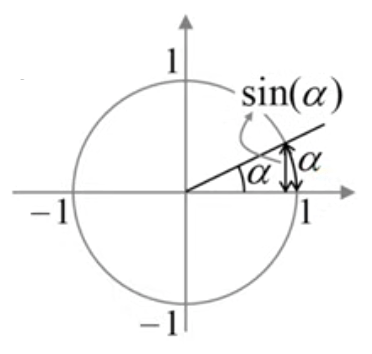
Ainsi:
f = - m * g * sin( x / L ) ⇒
f ≈ - m * g * x / L
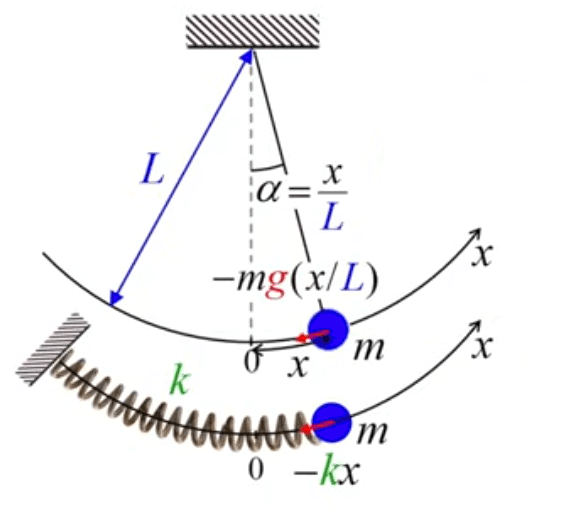
Où il apparaît clairement que, formellement, un pendule se comporte comme un ressort (... pour autant qu'il oscille à petit angle !) :
- m * g * x / L = - k * x ⇔
k = m * g / L :
un ressort équivalent à un pendule a une constante de rappel valant m * g / L.
Ainsi, soit:
• m = 1 kg
• L = 1 m
⇒
k = 1 * 10 / 1 = 10 N/m
⇒
si x = 0,1 (soit 10 cm) ⇒
la force qu'il faut exercer pour vaincre la force de rappel vaut :
f = k * x = 10 * 0,1 = 1 N, soit environ 100 grammes-force (force exercée pour porter une masse de 100g), ce qui n'est pas grand chose.
Revenons à notre résultat : formellement, un pendule oscille comme une masse à l'extrémité d'un ressort dont la constante de rappel vaut k = m * g / L.
Or nous avons vu que le système masse-ressort oscille selon une fonction harmonique x(t) = A * sin( ω * t ) (255) . L'amplitude A de ces oscillations est dépendante des conditions initiales. En l'occurrence, de la vitesse initiale de lancement.
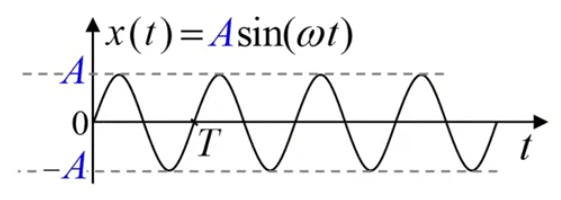
Ce qui nous intéresse ici (cf. comportement du pendule observé par Galilée) c'est la façon dont l'oscillation se développe dans le temps. On va donc s'intéresser à la pulsation ω = √( k / m ) (254), qui donne le rythme des oscillations.
N.d.A. Pulsation vs vitesse angulaire. Mathématiquement, c’est la même grandeur. Physiquement, on utilise le mot pulsation pour les phénomènes périodiques, et vitesse angulaire pour les rotations.
Nous disposons maintenant de tous les éléments qui permettent d'assimiler le pendule au système masse-ressort, et d'en calculer le rythme des oscillations.
En substituant :
k = m * g / L (257)
dans :
ω = √( k / m ) (254)
⇒
ω = √( g / L )
qui va nous permettre de calculer la période T :
dans
x(t) = A * sin( ω * t ) (255)
où
ω * T = 2 * π
(puisque t=T correspond à un cycle trigonométrique complet soit 2*π)
⇔
T = 2 * π / ω ⇒
T = 2 * π / √( L / g )
ce qui confirme la prédiction de Galilée, qui en observant le pendule a constaté que sa période était (i) proportionnelle à la racine de L, et (ii) indépendante de la masse. Les seuls paramètres physiques qui entrent en jeu sont la longueur du pendule et l'accélération de la gravitation terrestre.
Voilà qui explique la propriété d'isochronisme observée par Galilée, qui est aussi celle de l'indépendance par rapport à l'amplitude A : quelle que soit celle-ci, la période ne dépend que de L et g.
Mais n'oublions pas que pour obtenir ce résultat, qui provient de l'assimilation du pendule à un système masse-ressort, on a du limiter le domaine d'expérimentation aux petits angles (afin que le sinus puisse être assimilé à son argument), ce qui correspondait bien à la situation de Galilée lors de ses observation des pendules à huile dans une église, ... dont les plafonds sont élévés ⇒ L élevé ⇒ α petit par (1).
Il a fallu attendre plusieurs décennies après Galilée pour que Huygens montre qu'en réalité les oscillations ne sont pas isochrones : elles dépendent de l'amplitude
L'analyse énergétique du système masse-ressort avait montré que ses oscillations provenaient d'un échange d'énergie entre énergie potentielle élastique du ressort et énergie cinétique de la masse. Nous allons montrer qu'on observe le même principe dans le cas du pendule, où la gravitation joue le rôle du ressort dans le système masse-ressort.
La force de gravitation (où plus exactement la planète) est donc constitutive du système de pendule.
Nous avons vu que f (cf. schéma ci-dessous) est une force de rappel élastique dont la constante de rappel k = m * g / L (257). Cette force de rappel est à l'origine de l'oscillation du pendule lorsque celui-ci est relâché à partir d'une position hors équilibre.
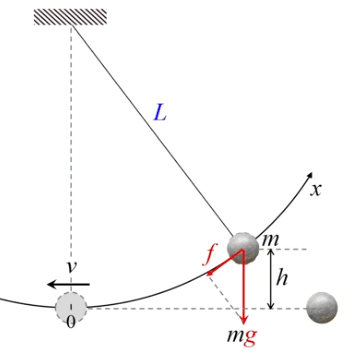
Pour éloigner la masse de sa position de repos, il faut combattre cette force de rappel, c-à-d effectuer un travail. Celui-ci n'est pas perdu : il correspond à de l'énergie potentielle (gravitationnelle). Lorsque la masse est relâchée, cette énergie potentielle se transforme en énergie cinétique Ec = 1/2 * m * v2, qui atteint sa valeur maximale, avec v, en x=0.
Étudions cette énergie potentielle du système masse-Terre. Soit h la hauteur à laquelle se trouve la masse par rapport à sa position de repos (cf. schémas supra et infra). Pour connaître l'énergie de la masse à cette hauteur h, il suffit de calculer le travail à effectuer pour y amener verticalement une masse équivalente : W = m * g * h (237). Celui-ci n'est pas perdu, il a simplement été transformé en énergie potentielle : Ep = m * g * h. En effet, si l'on relâche la masse, elle se transforme en énergie cinétique. La vitesse maximale de la masse lorsqu'elle atteint la hauteur 0 s'obtient via le principe de conservation:
Ec = Ep ⇒
1/2 * m * v2 = m * g * h ⇔
v = √( 2 * g * h)
Cette vitesse sera aussi bien celle de la masse équivalente, à trajectoire verticale, que celle du pendule, à trajectoire circulaire.
Comment exprimer l'énergie potentielle gravitationnelle du pendule Ep = m * g * h (237), en faisant le lien avec l'énergie potentielle élastique du ressort Ep = k * x2 / 2 (253) ?
Pour cela, il nous faut, dans Ep = m * g * h (237), exprimer h en fonction de x. En effet, le schéma montre clairement que h diminue avec x.
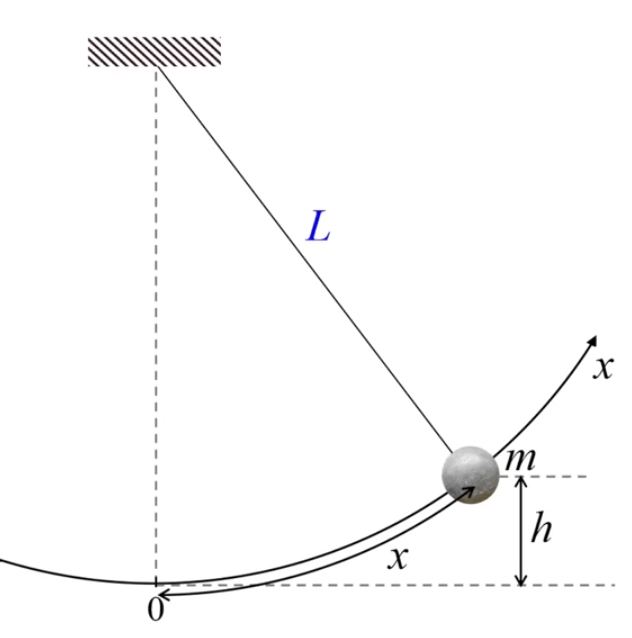
Pour ce faire, on introduit l'angle α = x / L (1). Le graphique suivant montre que par (33) on peut alors exprimer h en fonction de L et cos(α) : h = L - L * cos(α).
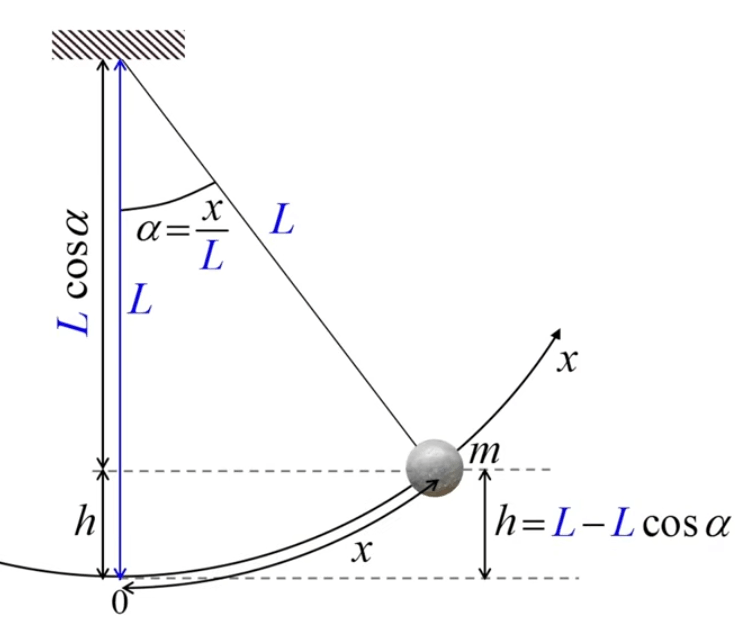
Mais on veut se séparer du cosinus, puisqu'il n'apparaît pas dansEp = k * x2 / 2 (253). Il nous suffit pour cela d'utiliser le théorème de Pythagore (24) ⇒
sin2(α) + cos2(α) = 1 ⇔
cos(α) = √( 1 - sin2(α) ) ⇒ par (256) :
cos(α) = √( 1 - α2 ) ⇒ par (1) :
cos(α) = √( 1 - ( x / L )2 ) ⇒
h = L - L * √( 1 - ( x / L )2 )
Or :
√( 1 - ε ) ≈ 1 - ε / 2
⇒ par (258) :
h = L - L * ( 1 - ( x / L )2 / 2 ) ⇒
h = L - L + x2 / L / 2 ) ⇒
h = x2 / ( 2 * L )
or Ep = m * g * h (237) ⇒
Ep = m * g * x2 / ( 2 * L )
que l'on peut comparer avec l'énergie potentielle élastique du ressort :
Ep = k * x2 / 2 (253)
où :
k = m * g / L
qui est bien la constante de rappel effective correspondant :
à un échange d'énergie entre l'énergie gravitationnelle de la pendule et son énergie cinétique ;
à une pulsation ω = √( g / L ) c-à-d à une période T = 2 * π * √( L / g ) (cf. leçon précédente).
Nous allons démontrer ce que Galilée avait découvert expérimentalement : la période du pendule (càd la durée d'un aller-retour) est proportionnelle à la racine carrée de sa longueur : T ∝ √L.
Pour ce faire, on va appliquer deux concepts découverts dès l'antiquité :
Pythagore : son théorème est ici exprimé avec les fonctions sinus et cosinus : sin2(a) + cos2(a) = 1 (36) ;
Archimède : pour calculer le plus précisément possible la valeur du nombre Π = 2 * P / R, il a du calculer P au niveau de précision souhaité, et a pour ce faire inventé la méthode géométrique de décomposition infinitésimale [/algebre#calcul-infinitesimal], que Galilée puis Newton développeront algébriquement 1.500 ans plus tard :
Galilée avait étudié le MRUA [#cinematique], notamment au travers de la chute des corps avec une accélération g due à la gravitation [#pendule-intro] ;
Ce faisant, Galilée s'était cependant lourdement trompé dans son étude de l'évolution de la vitesse, qu'il croyait proportionnelle à la distance parcourue. En réalité la vitesse est proportionnelle non pas à l'espace parcouru mais au temps écoulé (224). Cet échec s'explique par le fait que la notion de vitesse était encore mal comprise à son époque, et notamment la notion de vitesse instantanée [algebre#derivee-definition] introduite par Newton (né le jour du décès de Galilée).
Ces rappels étant faits, nous pouvons maintenant procéder au calcul de la période du pendule. Pour ce faire on va reprendre les résultats de son analyse énergétique (leçon précédente).
Sa position initiale est notée A (pour "amplitude"), et dans la leçon précédente nous avons formulé son énergie potentielle en exprimant la hauteur h en fonction de x : Ep = m * g * h = 1/2 * m * g / L * x2 (260)
Dans /dynamique#pendule-oscillateur-harmonique nous avons du supposer que l'angle α, et donc la hauteur h du pendule, sont petits (256).
Lorsqu'on lâche le pendule, sa vitesse à la position initiale est nulle (son énergie cinétique est donc nulle), et son énergie potentielle va alors se transformer en énergie cinétique.
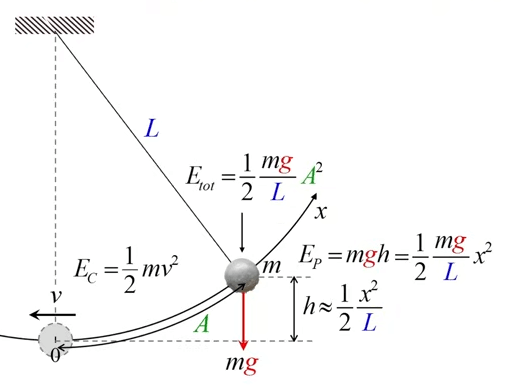
L'énergie totale (qui est constante, selon le principe de conservation) change ainsi de nature :
Et = Ep + Ec ⇒
1/2 * m * g / L * A2 = 1/2 * m * g / L * x2 + 1/2 * m * v2 ⇔
A2 = x2 + L / g * v2 ⇒
soit V = √(L / g) * v [m], appelée vitesse réduite, et telle que v = √(g / L) * V ⇒
A2 = x2 + V2
qui n'est autre que le théorème de Pythagore.
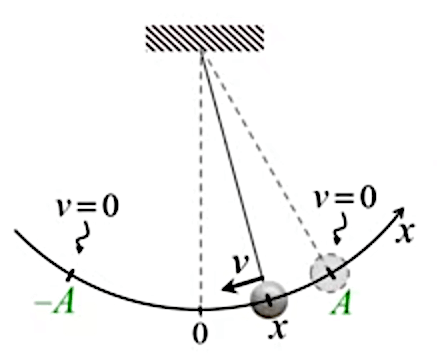
En A la vitesse est nulle, et dans ce cas l'égalité de Pythagore donne bien que (i) x=A et (ii) lorsque x diminue, v doit forcément augmenter puisque A est une constante.
Ainsi le triangle correspondant à cette égalité de Pythagore résume l'état du pendule à tout instant : pour un certaine valeur de x, pour un A donné, la vitesse est V ⇔ si x augmente (s'éloigne de l'origine 0 en remontant vers la position initiale du pendule) alors V (et donc l'énergie cinétique) diminue nécessairement.
Cette dynamique géométrique est bien la version géométrique du principe de conservation de l'énergie.
Les sommets de ces triangles rectangles décrivent un cercle de rayon A (leurs hypoténuses) situé dans un plan (x,V).
L'égalité de Pythagore est l'équation du cercle.
L'état du pendule est ainsi représenté par un point du plan, sur un cercle, de sorte que le principe de conservation est toujours vérifié.
Quelques points particuliers :
- x=A : état initial, où V=0 ;
- V=A : état d'équilibre, où x=0 ;
- x=-A : état opposé à l'état initial, où V=0 ;
V=-A : correspond à une vitesse maximale, négative puisque pour atteindre cette position on se déplace vers les valeurs négatives de cet arc de cercle orienté.
Le mouvement du pendule est donc représenté dans ce cercle par un déplacement dans le sens horlogique, et la vitesse est d'abord négative, puis positive. Un aller-retour du pendule correspond ainsi à un tour complet du portrait de phase du pendule, figure géométrique obtenue quand on représente dans l'espace des phases, la position en abscisse et la vitesse en ordonnée.
Ce concept fut introduit par Henri Poincaré pour étudier les système dynamiques complexes, tels que l'effet papillon, qui concerne le phénomène fondamental de sensibilité aux conditions initiales de la théorie du chaos.
La période du pendule est donc le temps mis par le point du cercle pour faire un tour complet.
Pour calculer cette période, on se base sur l'angle θ(t). Comment évolue-t-il ? À vitesse régulière, ou bien cette vitesse varie-t-elle au cours de la période ?
Pour répondre à cette question, on va découper le temps en un nombre arbitrairement grand de durées arbitrairement petites. Ainsi :
Δx / Δt = v
et, par définition
v = √(g/L) * V
⇒ pour un Δt déterminé, V détermine Δx.
On cherche à faire géométriquement le lien entre Δx et V. Pour ce faire, on va zoomer sur l'arc de cercle déterminé par deux positions rapprochées du point sur le portrait de phase du pendule. On constate alors que Δx (un segment d'ordonnée) détermine une sorte de triangle avec cet arc de cercle. Il est donc la projection de l'hypoténuse :
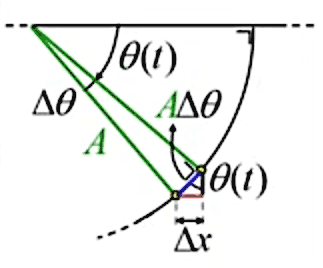
Or le rayon (A) fois l'angle (Δθ) donne la longueur de l'arc de cercle (1) ... qui, pour un Δx suffisamment petit, peut être assimilé à l'hypoténuse du triangle. Par conséquent, l'angle formé par le rayon vert supérieur avec l'hypoténuse est un angle droit, à l'instar du rayon noir horizontal avec la tangente au point en haut à droite.
D'autre part, l'angle θ du cercle se retrouve dans le triangle rectangle (puisque les côtés de l'un sont perpendiculaires à ceux de l'autre).
On peut alors exprimer Δx en fonction de θ, par (32) :
Δx = ( A * Δθ ) * sinθ
Or par (32) :
sinθ = V / A ⇔
sinθ * A = V
que l'on substitue dans l'expression de Δx supra ⇒
Δx = V * Δθ
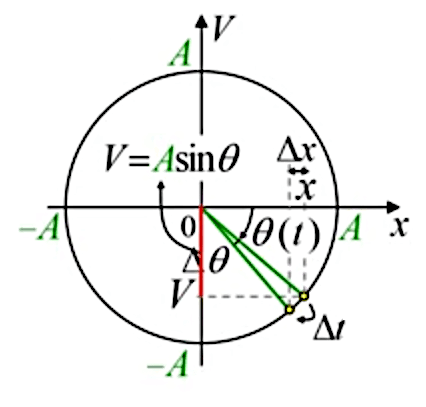
On a ainsi exprimé Δx en fonction de Δθ ⇒ en divisant les deux membres par Δt :
Δx / Δt = V * Δθ / Δt :
or
Δx / Δt = v = √(g/L) * V
⇒
V * Δθ / Δt = √(g/L) * V ⇔
Δθ / Δt = √(g/L) ⇔
Δθ = √(g/L) * Δt ⇔
ainsi quel que soit l'endroit où l'on considère Δt (par exemple un centième de seconde), on obtient la même ouverture angulaire Δθ.
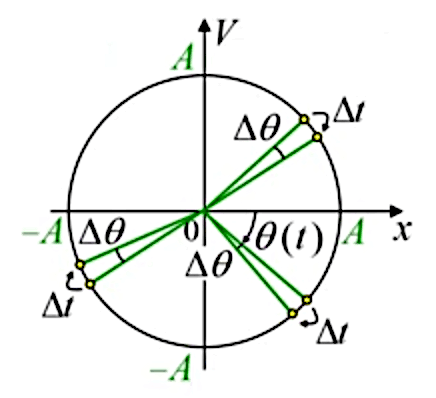
Autrement dit, cette ouverture angulaire se produit à vitesse constante v = Δθ/Δt appelée vitesse angulaire et notée ω.
Ainsi de même que l'on a
x = v * t dans le MRU
on a
θ = ω * t pour un angle.
Nous sommes donc maintenant en mesure de calculer la période, càd le temps pour faire un tour complet dans le portrait de phase (soit 2*π), sur une certaine durée qui par définition est la période :
ω = 2*π / T ⇔
T = 2*π / ω
or
ω = Δθ / Δt = √(g/L) ⇒
T = 2*π * √(L/g)
ce qui correspond à l'observation expérimentale de Galilée qui avait observé que la période du pendule était proportionnelle à la racine carrée de sa longueur.
Complétons enfin l'analyse en considérant x et V :
x = A * cosθ ⇒
x = A * cos(ω*t)
et de même :
V = -A * sinθ ⇒
V = - A * sin(ω*t) ⇒
v = - A * √'g/L) * sin(ω*t)
Résistance au roulement
La tendance actuelle dans l'évolution technologique du cyclisme de compétition est marquée par une innovation surprenante : l'élargissement des pneus. Surprenante, car jusqu'à aujourd'hui la R&D portait plutôt sur l'aérodynamisme, qui vise à minimiser les forces de frottement de l'air (position du coureur, forme du casque, du cadre de vélo, ...).
Pourtant, un pneu plus large implique une plus grande prise à l'air, et donc de plus grandes forces de frottement... Ce paradoxe apparent est dû au fait que les forces de résistance au roulement sont plus faibles lorsque le pneu est plus large. Soulignons que la résistance au roulement n'a rien à voir avec les forces de frottement. Comme nous allons le montrer dans cette leçon, il s'agit de la résistance rencontrée par le cycliste en raison de l'élasticité des pneus : dans cette leçon nous allons voir que leur déformation au niveau du contact avec la route est à l'origine de cette résistance.
Un ingénieur qui voudrait étudier ce phénomène doit commencer par appréhender sa physique, en la modélisant schématiquement. Sur base des données obtenues par cette analyse, il pourra alors développer un modèle mathématique, qui facilitera grandement le développement d'applications concrètes. La présente leçon concerne la modélisation physique, sous forme schématique, du phénomène de résistance au roulement.
Le schéma de droite ci-dessous montre que le poids du coureur (*) pèse sur la roue (flèche F du haut), de sorte que le pneu s’aplatit jusqu'à une certaine configuration limite, déterminée par la pression P du pneu gonflé.
(*) N.d.A : on peut ignorer le poids du vélo dans la mesure où il est assez petit relativement à celui du coureur.
Le pneu en caoutchouc est un matériau très souple qui n'oppose quasiment aucune résistance au poids pesant sur la roue. On peut donc considérer que le poids qui pèse sur la roue du vélo (flèche F du haut) est entièrement reporté à la route (flèche F du bas ) via la pression P, qui s'exerce sur les parois du pneu dans toutes les directions.
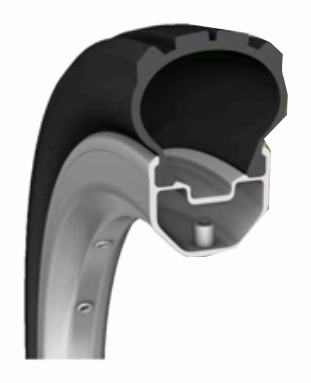
Coupe transversale de la partie supérieure d'une roue de vélo : le pneu en caoutchouc noir est inséré dans le cadre métallique de la roue.
Coupe transversale de la partie de la roue en contact avec le sol, vue de face. La largeur l de la surface de contact est illustrée sur le schéma (ce qui n'est pas possible pour la longueur L car celle-ci est perpendiculaire à l'image).
Pour formuler la relation entre la pression P de l'air dans le pneu et la force F exercée par le poids du cycliste sur la surface de contact avec la route (S), il suffit de reprendre la définition de la pression, comme "force par unité de surface" :
P = F / S (234) ⇒
F = P * S
où la mesure de S peut être approchée par celle d'un rectangle de largeur l et longueur L ⇒
F = P * l * L ⇔
L = F / ( P * l )
où il apparaît que, pour une pression P et un poids F déterminés, en doublant la largeur l, on réduit la longueur L par ce même facteur 2.

Quelles sont les conséquences de cette modification de la forme de la surface de contact ? (plus large et moins longue, selon un même facteur de sorte que la surface de contact est inchangée).
Élasticité. Pour répondre à cette question commençons par souligner que la fonction du pneu est d'amortir les chocs causés par les variations du relief de la route, à l'instar d'un ressort de suspension qui oscille après perturbation.
Mais contrairement au ressort qui va continuer à osciller pendant un certain temps après sa perturbation, le pneu en caoutchouc va demeurer dans son état comprimé. La raison en est que, outre son élasticité, le pneu est caractérisé par une seconde propriété : la dissipation.
Dissipation. Le caoutchouc est constitué de longues molécules appelées polymères qui, lors de l'étirement d'un élastique, glissent les unes sur les autres (ce qui permet précisément l'élasticité du caoutchouc). Les forces de frottement que subissent les atomes constituant un polymère ont pour effet de les mettre dans un état d'agitation thermique, auquel correspond une énergie thermique. Ensuite lorsqu'on relâche l'élastique, il revient dans sa position initiale (ce qui est une propriété majeure des élastiques). Mais l'énergie utilisée pour étirer l'élastique ne va pas être entièrement restituée : le solde est dissipé sous forme d'énergie thermique (chaleur).
L'équation de Kelvin-Voigt modélise, au niveau microscopique, la réaction d'un matériau "viscoélastique" (ici le caoutchouc) lorsqu'il est étiré. Pour ce faire l'équation combine les propriétés d'un ressort (élasticité) et d'un amortisseur (viscosité) en parallèle :
σ(t) = E * x(t) + η * dx(t)/dt
où:
• σ(t) : contrainte (les forces) ;
• t : temps ;
Élasticité (ressort) :
• E : module d'élasticité ;
• x(t) : déplacement des molécules ;
Dissipation (amortisseur) :
• η : coefficient de viscosité ;
• dx(t)/dt : vitesse des molécules.
On peut illustrer ces deux propriétés d'élasticité et dissipation par un cylindre de caoutchouc, comprenant un ressort et un amortisseur (cf. schéma infra). Les particularités énergétiques de chacun de ces deux composants apparaissent clairement lorsqu'on exerce une pression sur le système puis qu'on la relâche :
le ressort correspond à une système qui conserve l'énergie : quand il est comprimé sur une distance x, une énergie lui est ainsi transférée, qui peut être intégralement restituée : il suffit de relâcher la force de compression élastique pour provoquer une force de réaction proportionnelle à x : f = k * x (où k est le coefficient de proportionnalité correspondant au E de l'équation de Kelvin-Voigt) ;
l'amortisseur correspond au contraire à un système qui dissipe l'énergie : quand il est comprimé, il exerce une force de résistance (l'amortissement) proportionnelle à la vitesse v du piston : f' = λ * v (où v est la dérivée du déplacement x dans l'équation de Kelvin-Voigt). Le frottement visqueux qui atténue le choc a pour effet de dissiper de l'énergie thermique. Il en résulte que le relâchement de la force de compression est sans effet : contrairement au ressort, le piston de l'amortisseur ne remonte pas. Autrement dit, pour le remonter, il faut contrebalancer une force de résistance f' exercée vers le bas.
Résistance contre la compression
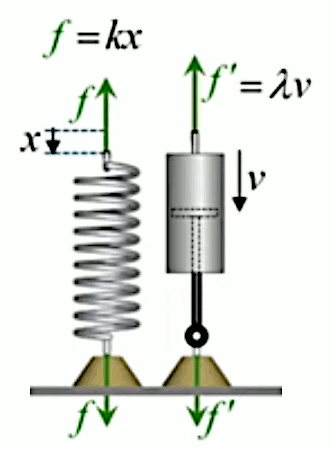
Rappel : toutes les forces apparaissent par couple de forces opposées ⇔ toute action entraîne une réaction en sens contraire et de même ampleur (cf. supra #loi-action-reaction).
N.d.A. Le ressort s’oppose à sa déformation (dans les deux sens) et stocke de l’énergie proportionnellement à la longueur de la déformation, tandis que l’amortisseur s’oppose au mouvement (dans les deux sens) et dissipe l’énergie proportionnellement à la vitesse du piston.
Forces résultantes. Cependant le pneu est un système plus complexe que le simple bloc de caoutchouc ci-dessus, notamment parce qu'il enferme un volume d'air (à une pression P). Quand le pneu se déforme, c'est principalement la pression de l'air qui va provoquer la force élastique (l'air étant compressible, il a une certaine élasticité), le rôle du caoutchouc lui-même étant relativement mineur dans l'effet élastique du pneu. Par contre le caoutchouc joue un rôle déterminant dans l'effet d'amortissement : lorsqu'il se fléchit aux alentours de la zone de contact, le glissement des molécules de polymère va ainsi générer de l'énergie thermique. Une force de résistance dissipative va ainsi se manifester, qui est proportionnelle à la vitesse de déformation du pneu.
Toutes les parois du pneu subissent des forces de flexion (vert) et de compression (jaune) qui dissipent de l'énergie thermique (force résultante f' = λ * v).
Nous disposons maintenant des notions physiques nécessaires pour schématiser l'origine physique de la résistance au roulement d'une roue de vélo. Les second et troisième graphiques infra illustrent les forces en jeu sur la section de roue, avant et après contact avec la route. On obtient ainsi un système de forces, dont il faudra alors identifier la force résultante.
Avant d'interpréter ces deux schémas, voici un utile rappel illustrant que :
- flèches vertes du graphique ci-dessous : la force résultante s'obtient par addition vectorielle (cf. //geometrie#vecteur-addition-multiplication) ;
- flèches verticales : toute action entraîne une réaction en sens contraire et de même ampleur (cf. supra #loi-action-reaction).
Ce rappel théorique étant fait, ajoutons que dans le cas de notre système le calcul de la force résultante doit d'abord calculer la force résultante de chacun des deux effets, dont nous venons de voir qu'ils sont de natures très différentes :
les forces de résistance élastique (ressort) sont orientées vers le moyeu de la roue, et forment un système symétrique dont la force résultante :
- illustre que l'élasticité d'un pneu permet de compenser le poids exercé sur la roue ;
- n’intervient pas dans la résistance au roulement, car elle est perpendiculaire au sens du déplacement du vélo.
N.B. La force de résistance due à la dissipations (amortisseur) dans le caoutchouc est plus petite que celle liée à l'élasticité (ressort).
Les forces de résistance dissipatives (amortisseur) forment un système asymétrique :
avant le contact avec la route, l'amortisseur se comprime ⇔ la force de résistance est orientée vers le haut ;
après le contact avec la route, l'amortisseur s'allonge ⇔ la force de résistance est dirigée vers le bas.
Le schéma de leur addition révèle que leur force résultante est orientée vers l'arrière :
Le schéma illustre la force résultante de deux amortisseurs situés symétriquement autour du centre de la surface de contact. Leurs forces d'amortissement respectives sont orientées dans des sens opposés de sorte que, en raison de la structure du système ci-dessus, leur force résultante est opposée au sens du roulement.
Ainsi nous venons de montrer que l'effet de résistance au roulement s'explique par l'orientation de la résultante des forces dissipatives, qui résultent elles-mêmes de la déformation du caoutchouc ! Nous avons ainsi réuni les éléments physiques permettant de traiter le problème mathématiquement. Pour ce faire nous utiliserons des notions d'algèbre (intégrale et dérivée) et de trigonométrie (sinus, cosinus, tangente). Nous démontrerons ainsi que la force de résistance au roulement est d'autant plus faible que le pneu est large.
Sur base du modèle physique établi dans la leçon précédente, nous allons développer une modélisation mathématique du phénomène de résistance au roulement.
Notre développement mathématique commence par une simplification : puisque la modélisation physique a montré que l'élasticité n'intervient pas dans la résistance au roulement, on peut donc la supprimer de notre modèle : on ne prend donc plus en compte que la seule force d'amortissement f = λ * v, qui est proportionnelle à la vitesse d'écrasement du pneu (phase d'entrée en contact avec la route, c-à-d première partie de la surface de contact) et de dilatation du pneu (phase de sortie de contact avec la route).
Le pneu est donc modélisé par des sections ne comprenant plus que l'amortisseur. La roue tournant, la longueur de la section observée diminue (à une vitesse v décroissante) dans la première moitié de la surface de contact, puis augmente (à une vitesse croissante) dans la seconde moitié, de sorte que la force d'amortissement f = λ * v diminue jusqu'à zéro puis augmente jusqu'à sa valeur initiale.
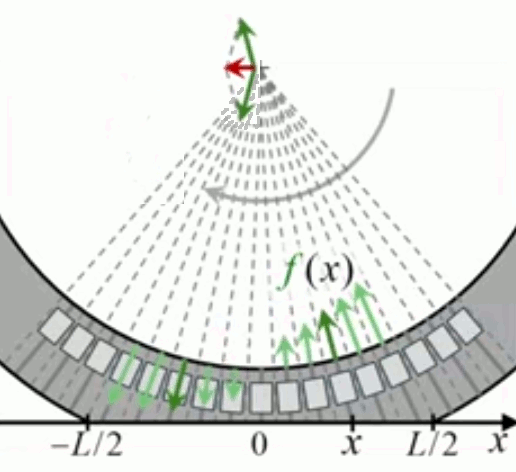
Illustration de la façon dont les forces d'amortissement se répartissent sur le pneu au fur et à mesure de sa rotation : d'abord une phase de compression (entrée dans la surface de contact), suivie d'une phase de dilatation (sortie de la surface de contact).
Les deux flèches en vert foncé du schéma supra (exercées sur le pneu) correspondent à deux positions symétriques par rapport au centre de la surface de contact. Leur résultante (en rouge, qui s'applique au moyeu de la roue) est clairement opposée au sens du roulement. Mais comment faire pour calculer la valeur de l'ensemble des forces illustrées dans le schéma supra (qui sont fonction la vitesse de variation de la longueur de l'amortisseur) ?
Pour ce faire nous allons appliquer la méthode de décomposition infinitésimale consistant à "découper" le pneu en sections arbitrairement petites ⇔ en nombre arbitrairement grand, ce qui nous permettra d'utiliser le calcul intégral (cf. /algebre#integrale-decomposition-infinitesimale).
Considérons un bloc de caoutchouc de largeur L, en réalité composé d'un ensemble de n blocs de largeur L/n. Si la déformation de ce bloc par une force de pression verticale est modélisée par l'égalité :
F = k * x + λ * v
on peut alors considérer que la déformation de chacun des n petits blocs par une force de pression verticale F/n est modélisable par l'égalité :
F / n = k / n * x + λ / n * v
Étant donné que seule la force d'amortissement entre en compte dans la résistance au roulement, notre développement va considérer seulement :
F / n = λ / n * v
Cette égalité implique que λ est proportionnel à L, ce que l'on peut formuler par :
λ= μ * L
où μ est le coefficient d'amortissement ⇒
F / n = μ * L / n * v
On passe alors à la notation infinitésimale en posant :
• L / n = dx
• F / n = df
⇒ df = μ * dx * v
⇒ soit :
F = ∫ df ⇒
F = ∫ μ * v * dx ⇔
F = μ * v * ∫ dx
PS : on retrouve bien l'égalité supra :
F / n = μ * L / n * v ⇔
F = μ * v * L ⇒
L = ∫ dx
Revenons à notre schéma supra, plus complexe qu'un simple bloc de caoutchouc. En particulier nous avons vu que v varie avec x, de sorte que :
df = μ * dx * v
devient :
df(x) = μ * dx * v(x)
Il nous faut maintenant exprimer mathématiquement v(x). Pour ce faire nous allons utiliser la géométrie. Dans le triangle rectangle du schéma ci-dessous on peut considérer que l'angle θ et l'hypoténuse r varient en fonction du temps (diminution en phase d'entrée dans la surface de contact, puis augmentation dans la phase de sortie). Soulignons qu'ils varient avec la longueur de l'amortisseur. Autrement dit, la vitesse de compression de l'amortisseur c'est la dérivée de r en fonction de t :
v = dr / dt
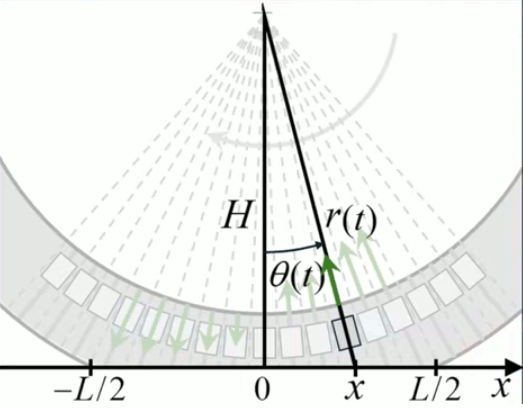
La hauteur H du triangle rectangle est la distance entre le moyeu et la route. H est plus petit que le rayon r de la roue (N.d.A. : r varie en fonction de l'écrasement du pneu, et H = min(r)). Et par (33) nous avons donc que:
r = H / cosθ
or
v = dr / dt ⇒ par (129) :
v = H * ( - cos(θ)' / cos2(θ) ) ⇒ par (131) et (134) :
v = H * dθ/dt * sin(θ) / cos2(θ)
Pour calculer dθ/dt il suffit de reprendre la définition de la vitesse angulaire :
ω = dθ/dt (250)
où il faut changer le signe de ω pour s'adapter au repère de la roue ⇒
dθ/dt = - ω
Dans le schéma supra on peut effectivement constater que l'angle diminue bien proportionnellement au temps, et il vaut bien zéro en t=0 (supposé corresponde au zéro entre -L/2 et L/2).
⇒
v = H * ( - ω ) * sin(θ) / cos2(θ) ⇔
et comme ce qui nous intéresse c'est juste la vitesse en valeur absolue, on peut simplifier en supprimant le signe moins :
v = ω * H * sin(θ) / cos2(θ) ⇔
que l'on peut alors substituer dans :
df(x) = μ * dx * v(x) ⇒
df(x) = μ * dx * ω * H * sin(θ) / cos2(θ)
où il nous reste à exprimer θ en fonction de x. Et pour ce faire, il faut prendre en compte le fait que ce qui nous intéresse ce n'est pas df(x) mais sa seule composante horizontale dfr (la force de résistance au roulement). Quand on somme les forces de deux sections symétriques par rapport au centre de la zone de contact, elles se combinent pour former une force horizontale qui, par (32), vaut :
dfr = df * sin(θ)

⇒
dfr = μ * dx * ω * H * sin(θ) / cos2(θ) * sin(θ) ⇔
dfr = μ * dx * ω * H * tang2(θ)
or par (46) :
H * tang(θ) = x ⇒
dfr = μ * dx * ω / H * x2 ⇔
dfr = μ * ω / H * x2 * dx
que l'on peut maintenant substituer dans :
fr = ∫ dfr ⇒
fr = ∫-L/2L/2 μ * ω / H * x2 dx ⇔
fr = μ * ω / H * ∫-L/2L/2 x2 dx
Il nous faut souligner une simplification concernant le dx : dans le modèle physique, il représente la largeur de la section du pneu. Or celui-ci est incliné par rapport à la surface de roulage sur laquelle est mesuré le dx de l'égalité supra. Il faudrait donc, a priori, remplacer ce dernier par dx * cos(θ) [par (33) le cosinus d'un angle est le rapport entre son côté adjacent (c-à-d celui qui le relie à l'angle droit) et l'hypoténuse]. Cependant, étant donné que le rayon de la roue fait environ 35cm et que la longueur de la surface avec le sol est d'à peine 2cm, il en résulte que θ est très petit, de sorte que son cosinus est proche de 1. On peut donc ignorer cette question. C'est ce qu'on appelle une approximation des petits angles, très fréquente en physique appliquée.
On peut enfin opérer une dernière approximation, liée au fait que l'écrasement du pneu est faible relativement au rayon, de sorte que l'on peut remplacer H (a priori inconnu) par le rayon R de la roue ⇒
fr = μ * ω / R * ∫-L/2L/2 x2 dx ⇔
fr = μ * ω / R * [ x3 / 3 ]-L/2L/2 ⇔
fr = μ * ω / R / 3 * [ L3 / 8 - ( - L3 / 8 ) ] ⇔
fr = μ * ω / R * L3 / 12
dans laquelle nous allons substituer L par sa valeur en fonction de F, que nous avions obtenue au début de la leçon précédente:
L = F / P / l ⇒
fr = μ * ω / R * ( F / P / l ) 3 / 12
où il apparaît que la largeur du pneu intervient au cube et au dénominateur, c-à-d que les forces de résistance au roulement sont inversement proportionnelles au cube de la largeur du pneu. Ainsi lorsque l'on passe d'un pneu traditionnel d'un peu plus de 1cm à un pneu moderne de 3cm (soit environ un facteur 2 de différence), il en résulte que la résistance au roulement est réduite d'un facteur 23=8.
Il convient cependant de combiner ce résultat (courbe rouge dans le graphique ci-dessous) à la force de résistance à l'air, dont les frottements sont proportionnels à la largeur du pneu (droite noire). En sommant les valeurs des deux graphes de fonction, apparaît alors une courbe (en bleu) caractérisée par une largeur optimale du pneu, correspondant à une force totale de résistance minimale.
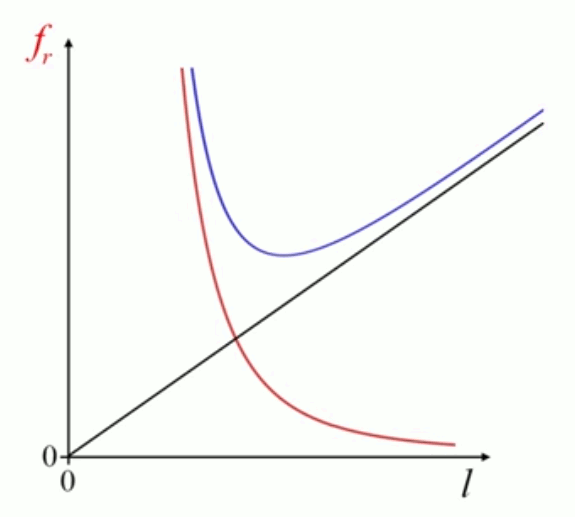
La courbe rouge représente l'évolution des forces de résistance au roulement en fonction de la largeur du pneu, tandis que la droite noire représente l'évolution des forces de résistance à l'air en fonction de cette même largeur du pneu. La courbe bleue est la somme des deux graphes.
Haelterman souligne enfin que l'on aurait pu considérer un autre modèle, où la longueur de la surface de contact avec la route (L) et la largeur du pneu (l) évoluent dans les mêmes proportions, ce qui aurait donné une expression de L en fonction de F différente de L = F / P / l de sorte que l'on aurait obtenu fr = f(1 / l 3/2, ...) ⇒ un doublement de l ne provoquerait plus qu'une réduction de la résistance au roulement par un facteur 23/2≈2,8. Il est probable que l'expérimentation confirmera que ce dernier modèle est plus proche de la réalité empirique ...
"Pumptrack"
Le pumptrack consiste à se déplacer en skateboard sur une piste en boucle présentant des creux et des bosses. Au total, le circuit est donc équivalent à un terrain complètement plat, où une vitesse initiale devient nécessairement nulle suite aux forces de frottement. Cependant, en tendant les jambes dans les descentes, et en les fléchissant dans les montées, le skateur peut maintenir sa vitesse indéfiniment ou même accélérer.
Ce phénomène peut s’expliquer par le fait qu’en tendant les jambes, le sportif augmente le poids qu’il exerce sur le skateboard, ceci en raison de l’inertie de son corps. Cette augmentation du poids induit une augmentation de l’accélération que subit le sportif lors de la descente. De même, la flexion des jambes à la montée diminue le poids effectif du sportif de façon à diminuer le freinage qu’il subit à la montée.
Dans la présente leçon, cette vision intuitive du pumptrack est supportée par une analyse des forces en jeu, ainsi qu’au travers d’une vérification des résultats obtenus à l’aide du principe de conservation de l’énergie.
généraux
Rappelons les divers principes scientifiques que nous allons utiliser pour expliquer la technique du pumptrack :
Seconde loi de Newton : une masse m sur laquelle est exercée une force f subit une accélération a = f / m [cf. /dynamique#seconde-loi-Newton]. ;
Pour appliquer une force f sur une distance L, il faut mobiliser une énergie (un travail) E = f * L [cf. /dynamique#travail-definition].
Le principe d'inertie énonce que lorsque la force arrête d'être exercée, la vitesse atteinte à ce moment subsiste ... en l'absence de forces de frottement [cf. /dynamique#inertie].
N.d.A. "La force arrête d'être exercée" implique que l'accélération devient nulle, mais pas la vitesse.
La vitesse est l'expression de l'énergie – dite cinétique – transférée à la masse via la force (et donc le travail) exercée sur elle : Ec = m * v² / 2 [cf. /dynamique#energie-cinetique] ;
Trigonométrie : dans un triangle rectangle d'hypoténuse valant 1, le côté adjacent à un angle α vaut cosα, le côté opposé vaut sinα, et si l'hypoténuse est multipliée par n, les deux autres côtés le sont également [cf. /geometrie#sinus-cosinus-tangente].
Une masse dans le champ gravitationnel est sujette à une force exercée vers le bas, appelée "poids", et dont l'accélération est l'accélération gravitationnelle : f = m * g .
Pour comprimer un ressort il faut exercer sur lui une force égale à la force de résistance du ressort, qui est proportionnelle à la longueur de la compression exercée : f = k * δL (où k est la constante de dureté/rigidité du ressort, fonction de sa forme et de son matériau) [cf. /dynamique#troisieme-loi-Newton].
Maintenir immobile une masse dans le champ gravitationnel est équivalent à pousser cette masse dans le vide en lui imprimant constamment une accélération a ; dans le premier cas, la force exercée doit compenser la force de gravitation f = m * g, tandis que dans le second cas elle doit compenser la force de réaction f = m * a [cf. /dynamique#relativite].
Force de gravitation vs force de réaction
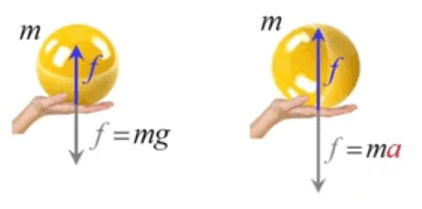
À gauche (champ terrestre) la boule est maintenue immobile, tandis qu'à droite (dans le vide) la boule est poussée avec une accélération a. Ces deux situations sont équivalentes.
Cette force de réaction peut être interprétée comme étant la force d'inertie, pour autant qu'on se place dans le référentiel du mobile. Dans ce cas, celui-ci est considéré comme immobile en raison de l'équilibre entre la force appliquée et la force d'inertie.
Fil rouge de la leçon (N.d.A.)
Ce n'est pas sans raison que le degré de difficulté de cette vidéo est maximal (quatre étoiles). Pour en faciliter la compréhension, je commence ici par une synthèse, qui pourra servir de fil rouge et ainsi faciliter la compréhension des explications détaillées (et assez complexes) qui suivent.
La technique du pumptrack exploite (... et compense) un phénomène physique fondamental :
lorsque qu'un corps descend, son poids effectif diminue car son accélération est dirigée vers le bas : m * ( g - a ) < m * g ;
lorsque qu'un corps s'élève, son poids effectif augmente car son accélération est dirigée vers le haut : m * ( g + a ) > m * g.
En exploitant et compensant ce phénomène, la technique du pumptrack consiste à gagner de la vitesse résiduelle :
en faisant B dans les situations A, c-à-d en augmentant le poids (poids effectif > poids réel) par l'extension des jambes (le centre de gravité monte) ... dans les descentes (⇒ au total le centre de gravité avance horizontalement)
en faisant A dans les situations B, c-à-d en diminuant le poids (poids effectif < poids réel) par le fléchissement des jambes (le centre de gravité descend) ... dans les montées (⇒ au total le centre de gravité avance horizontalement)
N.B. Le pumptrack consiste donc en un mouvement vertical du skateur (extension ou flexion), pendant qu'il évolue dans un mouvement diagonal (descente ou montée), de sorte qu'au total le mouvement de son centre de gravité est horizontal.
Voilà, le fil rouge étant posé, poursuivons la leçon telle que dans la vidéo.
Précisons les phénomènes A et B de l'encadré supra, en termes de force gravitationnelle et force d'inertie :
A : pour déplacer vers le haut une masse dans le champ gravitationnel, en lui imprimant une accélération a, je dois exercer vers le haut une force compensant :
- la force gravitationnelle f = m * g (qui est dirigée vers le bas en vertu de la loi de gravitation)
- la force d'inertie f = m * a (qui est opposée au sens du déplacement, en vertu de la loi d'action-réaction)
- soit au total une force f = m * ( g + a )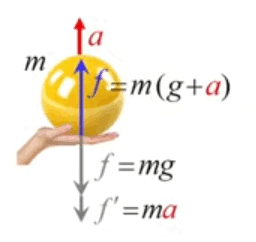
B : pour déplacer vers le bas une masse dans le champ gravitationnel, en lui imprimant une accélération a, je dois exercer vers le bas une force composée de :
- la force gravitationnelle f = m * g (qui est aussi dirigée vers le bas)
- moins la force d'inertie f = m * a (qui est opposée au sens du déplacement, en vertu de la loi d'action-réaction)
- soit au total une force f = m * ( g - a )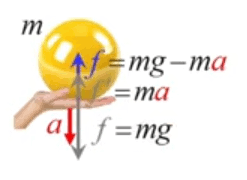
Si les jambes du skateur demeurent immobiles, il s'arrête quelques mètres après s'être élancé, en raison des forces de frottement (et la succession des pentes et montées à elle seule n'y change évidemment rien). Ce faisant, son centre de gravité avance parallèlement à la surface du circuit (qui est composé d'une suite de montées et descentes), c-à-d qu'il monte et descend relativement au niveau de la mer.
Si par contre le skateur étends les jambes dans les descentes et les plie dans les montées, alors sont centre de gravité avance parallèlement au niveau de la mer (c-à-d monte et descend relativement à la surface du circuit).
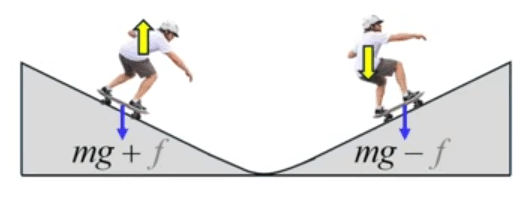
Commençons par modéliser la situation "passive" : celle où les jambes du skateur sont immobiles. Dans le schéma suivant, la flèche vers le haut illustre la force exercée par les jambes pour soutenir le poids du skateur. La flèche du bas est la répercussion du poids sur la surface du circuit.
On suppose :
• pas de force de frottement ;
• la masse des jambes et du skateboard sont négligeables.
Simplifions encore ce modèle, en situant simplement le centre de gravité au niveau de la planche. On peut alors facilement décomposer le vecteur du poids en ses deux composantes :
- composante parallèle à la pente : m * g * sinα (cf. schéma ci-dessous) ;
- composante perpendiculaire à la pente : m * g * cosα
La composante perpendiculaire m * g * cosα étant compensée par la résistance de la pente, elle peut être ignorée.
Cela nous permet de calculer l'accélération de pente subie par le mobile :
f = m * a ⇔
f = m * a ⇔
m * g * sinα = m * a ⇔
a = g * sinα
... où l'on constate que cette accélération est bien indépendante de la masse.
N.d.A. On a bien:
• pour α=π/2 : a = g
• pour α=0 : a = 0
L'indépendance de l'accélération par rapport à la masse d'un corps (*) peut être également démontrée via le principe de conservation de l'énergie.
(*) ... sous l'effet de la seule force gravitationnelle. Dans tous les autres cas, l'accélération est dépendante de la masse :
f = m * a ⇔
a = f / m
N.d.A. Pour comprendre ce qui suit, comprenons bien les notions suivantes :
L'énergie potentielle (Ep) c'est l'énergie qu'un objet possède en raison de sa position, de sa configuration ou de sa déformation. Elle est dite "stockée" ou "virtuelle" car elle est prête à être libérée sous forme de mouvement, c-à-d sous forme d'énergie cinétique (Ec). On peut donc voir Ep comme une "réserve de mouvement".
Le principe de conservation énonce que dans un monde idéal sans frottements, l'énergie mécanique (Em) ne change jamais de valeur : Em = Ec + Ep = constante où Ep peut être de diverses natures : gravitationnelle, élastique, de pression, électrique, magnétique, chimique, nucléaire, ou une combinaison de celles-ci.
Ces notions étant précisées, démontrons l'indépendance via le principe de conservation.
Le travail effectué pour amener le mobile au sommet (hauteur h) de la pente est E = m * g * h. On considère que cette énergie est intégrée dans le mobile sous forme d'énergie potentielle. Celle-ci est de nature gravitationnelle car il a fallu compenser la gravitation pour élever le mobile. Ensuite, en laissant redescendre le mobile, celui-ci acquiert de la vitesse, laquelle exprime la transformation progressive de l'énergie potentielle en énergie cinétique, qui atteindra son maximum lorsque le mobile sera redescendu à la hauteur à partir de laquelle il avait été élevée jusqu'à la hauteur h. À ce moment/lieu, on a :
Ep = Ec ⇔
m * g * h = m * v² / 2 ⇔
g * h = v² / 2
où la masse n'apparaît plus : CQFM
Rappel : on fait ici abstraction des forces de frottement, qui, elles, augmentent avec le poids.
Montées. Considérons maintenant les phases de montée (rappel : on se situe dans un circuit ⇔ il y a autant de montées que de descentes).
Arrivé dans un creux, le mobile a atteint une vitesse maximale, et sa force d'inertie l'amène le long de la montée, de sorte que l'on assiste au processus inverse : l'énergie cinétique est retransformée en énergie potentielle gravitationnelle. Cette transformation se traduit par une diminution de la vitesse, jusqu'à devenir nulle, moment auquel Ep atteint la valeur m * g * h.
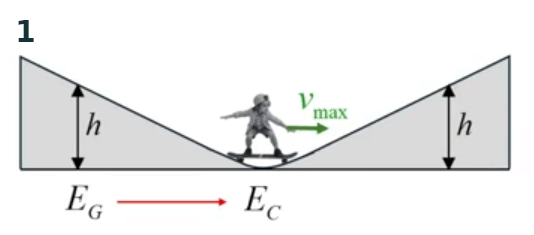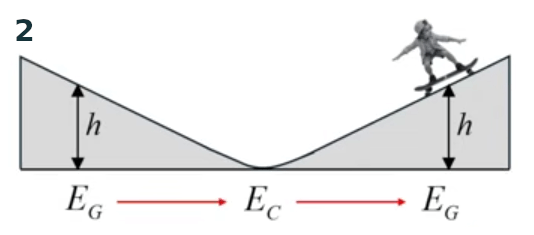
La technique du pumptrack consiste à faire en sorte qu'à cette hauteur h il subsiste un vitesse résiduelle (donc de l'énergie cinétique non nulle) permettant de combattre les forces de frottement et d'ainsi atteindre le sommet.
Pour ce faire, le pumptrack consiste à étendre les jambes dans les descentes, et les plier dans les montées. Nous allons ici montrer comment cela génère de l'énergie cinétique pour le mobile.
Descentes En s'étendant, les jambes exercent un travail (élever la masse du mobile), que la technique du pumptrack va permettre de convertir en énergie cinétique.
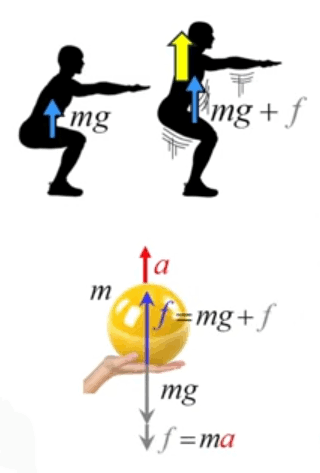
Cf. phénomènes A et B au début de cette leçon.
La force exercée vers le haut pour se relever, l'est aussi nécessairement vers le bas (pour se relever, on pousse effectivement sur les jambes, en prenant appui sur le sol) ⇒ le skateur augmente son poids pendant qu'il se lève.
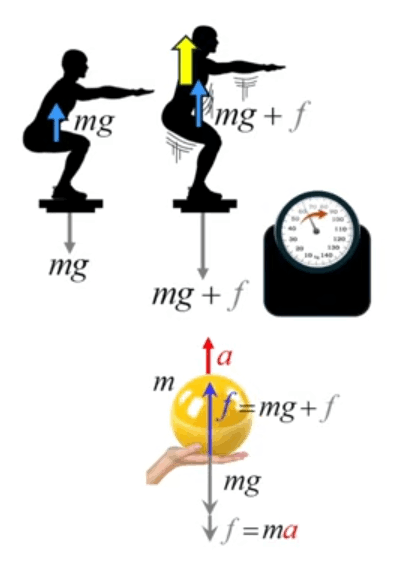
Montées Et à l'inverse, la force exercée vers le bas pour s'abaisser, l'est aussi nécessairement vers le haut ⇒ le skateur réduit son poids pendant qu'il s'abaisse.
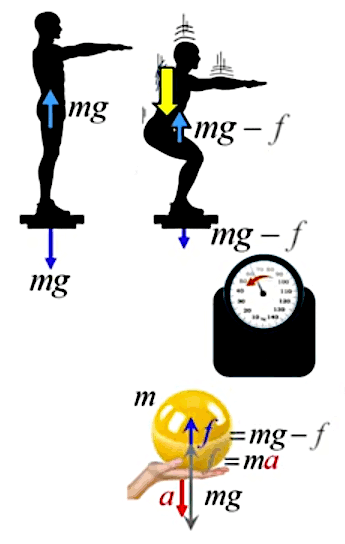
Cf. phénomènes A et B au début de cette leçon.
En résumé, en appliquant la technique du pumptrack, on a donc :
- pendant la descente, une augmentation du poids grâce à l'extension des jambes ;
- pendant la montée, une diminution du poids grâce au pliage des jambes.
On avait certes vu que l'accélération était indépendante de la masse ... mais cela c'est uniquement quand le mobile est sous l'effet de la seule force de gravitation. Or ce n'est ici plus le cas puisqu'intervient en outre la force exercée par le skateur en étendant ou pliant les jambes.
Par conséquent, l'égalité :
m * g * sinα = m * a (261)
devient :
- dans la descente :
( m * g + f ) * sinα = m * apt
or :
( m * g + f ) * sinα > m * g * sinα ⇒
apt > a
soit une accélération plus grande ⇒ une vitesse plus grande - dans la montée:
( m * g - f ) * sinα = m * apt
or :
( m * g - f ) * sinα < m * g * sinα ⇒
apt < a
soit une décélération plus petite ⇒ une vitesse plus grande
Voilà donc, exprimés "avec les mains" (c-à-d de façon informelle, intuitive) les principes physiques du pumptrack. Nous allons maintenant en préciser quelques aspects.
du skateur
Analysons la composante de poids perpendiculaire à la pente. Pour faire abstraction de la composante parallèle à la pente, on se place dans le référentiel du skateur : dans son référentiel, le skateur est immobile ⇔ la force de descente oblique est compensée par la force d'inertie.
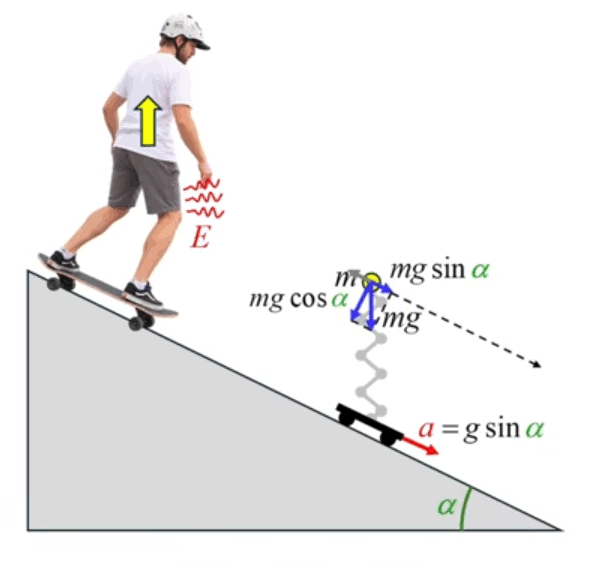
On voit alors que la droite support de la composante subsistante pourrait tomber à côté du skate, auquel cas le skateur bascule vers l'arrière (comme s'il chutait sur un sol verglacé).
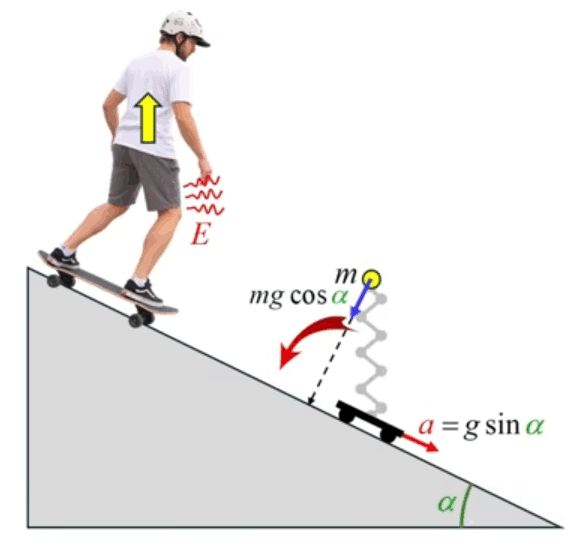
Pour ne pas basculer le skateur a deux solutions:
soit s'incliner vers l'avant pour maintenir son axe perpendiculaire à la surface du circuit, mais ce n'est pas réaliste d'un point de vue pratique car cela provoquerait un basculement à chaque passage de sommet ou de creux ;
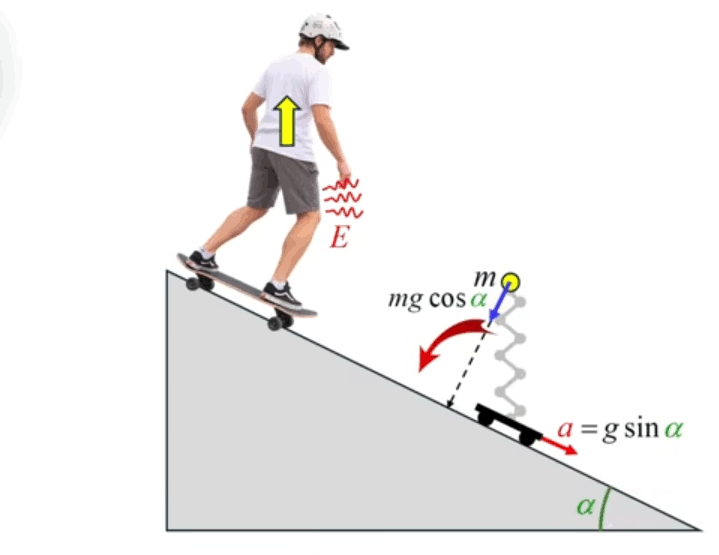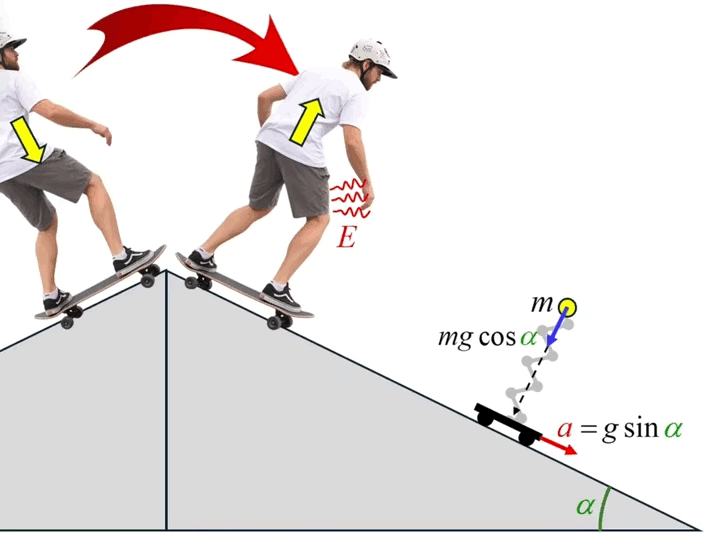
la stabilité axiale du skateur requiert donc qu'il demeure vertical (perpendiculaire à la surface de la mer, et non à celle du circuit), et pour cela il doit écarter les pieds suffisamment (ce qui requiert d'avoir un skate suffisamment long).
Notre modèle garantissant maintenant la stabilité du skateur, nous nous trouvons dans une situation équivalente à celle où l'on supposait que le centre de gravité du skateur était sur la planche.
Dans cette position verticale, le skateur exercera dans les descentes une force supérieure sur sa jambe arrière que sur sa jambe avant, et inversement dans les montées (N.d.A.: même avec les jambes figées).
Rappel (N.d.A.) : les considérations qui précèdent et suivent ici concernent la situation indépendamment du pumptrack.
allège
La composante perpendiculaire du poids (flèche bleue dans le schéma précédent) peut alors être elle-même décomposée :
sa composante horizontale correspond à la force qui était responsable du basculement, que l'on a compensée en exerçant une force supérieure sur la jambe arrière dans les descentes (et l'inverse dans les montées) ;
sa composante verticale correspond au poids effectif :
p' = m * g * cos²α (cf. graphique ci-dessous)
qui est donc inférieure à :
p = m * g
Ainsi en descendant une pente de 30°, notre poids ne vaut plus que cos²(30)=3/4 de notre poids réel (en l'absence de frottements).
Ce phénomène par lequel la descente (avec jambes figées, et quel que soit l'angle d'inclinaison de la descente) réduit le poids effectif par rapport au poids réel est causé par le principe d'inertie : la force d'inertie provoque une baisse du poids apparent (cf. phénomène A supra).
On peut retrouver le même résultat en considérant la composante de poids parallèle à la pente, plutôt que la composante perpendiculaire (ci-dessus). Soulignons ici que c'est le même principe qui s'applique, que la descente soit oblique (ici) ou verticale (cf. plus haut). La seule différence avec la descente verticale est donc que l'axe de la force d'inertie opposée à l'accélération n'est pas vertical mais oblique. Sa composante verticale m * g * sin²α (petit trait gris au sommet du modèle de gauche dans l'image ci-dessous) est bien l'équivalent (sauf la direction du mouvement) de la composante m * a qui allège dans le cas de la descente verticale (cf. boule à droite dans l'image ci-dessous). La force résultante est donc :
p ' = m * g - m * g * sin²α ⇔
p' = m * g * ( 1 - sin²α ) ⇔
p' = m * g * cos²α
qui est le même résultat (262).
La force de réaction au mouvement du skate vaut m * g * sinα (flèche grise dirigée vers le sommet de la pente) et sa projection verticale vaut donc : m * g * sinα * sinα = m * g * sin²α
Vérifions la cohérence de ces résultats au moyen de valeurs extrêmes :
- α = π/2 (chute libre) ⇒ :
- P' = m * g * cos²α = 0 : effectivement la chute libre correspond à l'état d'apesanteur ;
- a = g * sinα = g : qui est bien l'accélération de chute libre.
- α = 0 (repos) ⇒ :
- P' = m * g * cos²α = m * g : effectivement le poids au repos ;
- a = g * sinα = 0 : qui est bien l'accélération au repos.
Résumé du cas général sans pumptrack (N.d.A.) :
Nous allons maintenant montrer ("avec les mains" ...) que l'extension des jambes dans les descentes a pour effet de multiplier le poids effectif et l'accélération par un facteur 1/cos²α, et donc d'augmenter ces valeurs (cos²α < 1 ⇒ 1/cos²α > 1).
N.d.A. La technique du pumptrack consiste donc à neutraliser, par l'extension/pliage des jambes, l'effet de réduction/augmentation du poids induit par les variations verticales du centre de gravité :
l'extension des jambes dans les descentes neutralise l'effet d'allègement d'une baisse du centre de gravité;
le pliage des jambes dans les montées neutralise l'effet d'alourdissement d'une montée du centre de gravité.
Condition technique : les dénivelés du circuit doivent être compatibles avec l'ampleur des flexions extensions possible par le skateur, de sorte que son centre de masse demeure à la même hauteur.
Si, grâce à l'extension des jambes, la trajectoire du centre de masse est horizontale (cf. schéma ci-dessous), cela signifie que la masse subit une force totale horizontale, responsable de son accélération, et qui dans son référentiel de repos correspond à l'équilibre avec la force d'inertie (cf. image ci-dessous).
Et si la trajectoire de la force d'inertie est horizontale, elle n'a plus de composante verticale ⇒ plus d'allègement ⇒ les jambes doivent supporter le poids m * g (donc non réduit par le facteur cos²(α) : cf. (262) ).
Ce poids est plus grand par rapport à la situation jambes figées (pas d'extension, trajectoire diagonale) m * g * cos²α (262).
Cela signifie que par l'extension des jambes, le poids a donc été multiplié par 1 / cos²α :
m * g = m * g * cos²α * 1 / cos²α
Pour α=30° la force exercée sur le skate par la technique du pumptrack est multipliée par un facteur 1/(3/4)=4/3≈1,33.
Et donc, on en déduit que l'accélération est multipliée par ce même facteur 1 / cos²α.
Résumé du cas général avec pumptrack (N.d.A.) :
- le poids effectif P(α) = m * g est élevé au niveau du poids réel ;
- l'accélération de pente a(α) = g * sinα / cos²α est élevée par un facteur 1/cos²α
On peut également montrer ce résultat (toujours en mode "avec les main") via le principe de conservation, en comparant l'énergie du système dans les deux situations "sans vs avec" la correction par 1 / cos²α c-à-d avec une trajectoire (du centre de gravité) parallèle à la pente (donc diagonale) vs une trajectoire horizontale grâce à l'extension des jambes.
- sans pumptrack : la vitesse est donnée par m * g * h = m * v² / 2 :
Flèche v parallèle au circuit
avec pumptrack : les jambes ne supportent pas le poids allégé mais réel, car il n'y a plus d'inertie d'allégement puisque la masse se déplace horizontalement :
Flèche v parallèle à la surface de la mer
Mais s'il n'y a pas de perte d'énergie potentielle (h=0), alors d'où vient l'Ec qui résulte nécessairement de l'augmentation de vitesse dans la descente (on est passé d'un poids plus petit que m*g à une poids plus grand). Réponse : l'Ec provient de l'énergie déployée par les jambes pour soulever le mobile d'une hauteur h. Mais pour le démontrer, il y a une subtilité ...
Subtilité. Dans les deux cas, la vitesse est également donnée par m * g * h = m * v² / 2. Mais alors d'où vient le gain de vitesse qui devrait résulter du fait que les forces exercées par les jambes sont très différentes ? La raison est que la vitesse donnée par l'égalité de conservation est ici une vitesse oblique (premier des deux graphiques ci-dessus) ⇒ sa composante horizontale est donc plus faible d'un facteur cosα, dans les deux cas. Or dans le second cas, la vitesse est déjà horizontale ⇔ la vitesse de la planche v / cosα (second des deux graphiques ci-dessus) donne bien v lorsqu'elle multipliée par ce facteur cosα.
Une autre façon de le voir (second graphique) est que la distance parcourue par le skate est plus grande que la distance parcourue par le centre de gravité, par un facteur 1/cosα.
On peut ainsi expliquer le résultat a = g * sinα / cos²α :
? Quelle est l'accélération qui va mener au bout de la distance L (celle du skate) à une vitesse valant :
• v sans pumptrack
• v / cosα avec pumptrack
A priori on pourrait penser que l'accélération avec pumptrack est 1/cosα fois plus grande puisque v est 1/cosα fois plus grande. Mais ce raisonnement est faux. L'expression de la vitesse en fonction temps en MRUA est :
v = a * t
et le temps pour parcourir la distance L est avec une accélération a est donné par :
L = a * t² /2 (226) ⇔
L = a² / a * t² /2 ⇔
L = v² / ( 2 * a ) ⇔
2 * a * L = v²
où il apparaît que l'accélération est proportionnelle à v² pour une longueur donnée ⇒ si la vitesse est multipliée par le coefficient 1/cosα alors a est multiplié par 1/cos²α
CQFM
Exercice. Réaliser le même développement pour la montée.
Plein écran : F11 (idem retour)

